去年我们在苏州一家汽车零部件企业做产线升级支持时,对方工程师提到一个细节:同一型号的伺服电动夹爪,在实验室里调试顺畅,一上产线就出现夹持力不稳定、开合节拍对不上的情况。这个反馈并不孤立,在我们接触的自动化改造项目中,末端执行器相关的现场问题有相当一部分并非产品本身故障,而是调试环节的细节没有踩准。伺服电动夹爪调试步骤看似只是一套操作流程,实际考验的是对工艺参数、现场工况和上下游节拍的综合理解。
不少工程师习惯拿到产品就直奔参数界面,结果调了半天又回到原点。真正的调试,是先把前提条件确认清楚,再进入参数设置与联动验证,这样能少走不少弯路,也能减少设备反复启停带来的损耗。
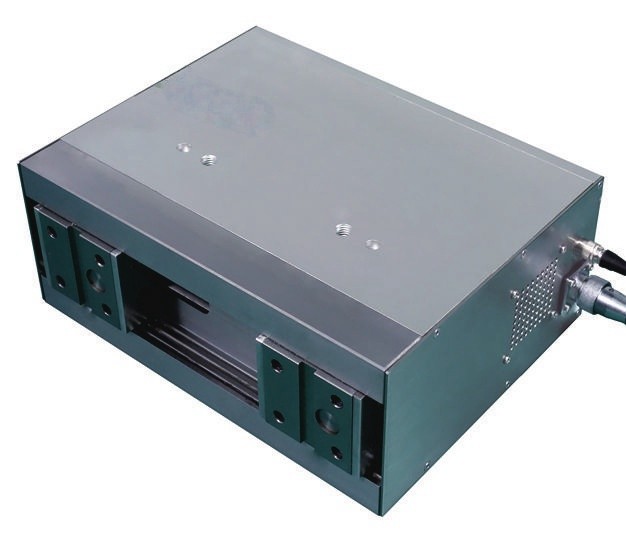
伺服电动夹爪调试步骤中,先要确认的三个前提
一个前提是机械安装与负载匹配,夹爪的法兰连接是否同心、本体重量与工件重心是否落在允许范围内,直接影响后续的定位精度与自锁表现。第二个前提是供电与通信链路,伺服夹爪对电压波动和信号干扰比较敏感,线缆屏蔽、接地处理这些看起来琐碎的细节,往往是节拍抖动的根源。第三个前提是工艺需求明确,也就是要夹多大力、开合行程多少、单次动作允许的时间是多少,这些数据没有定下来,参数调得再细也很难长期稳定。
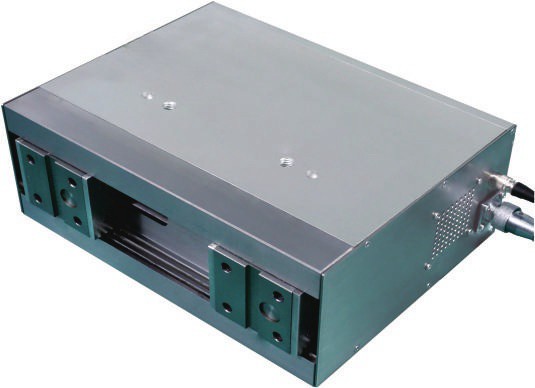
伺服夹爪调试先确认前提
我们通常建议把这个确认过程做成一张检查表,逐项打钩后再上电调试。表面上看多花了十几分钟,实际能省下大量反复排查的时间,也能避免参数与机械条件不匹配造成的意外损伤。对刚接触伺服夹爪的工程师来说,这一步比背参数表更有价值。
把调试经验沉淀成可复用的标准动作
调试完成并不等于工作结束,把参数记录、异常现象和解决办法整理成文档,才能让后续换型、扩产时少走回头路。我们在交付时通常会建议客户建立设备档案,将常用工件的夹持参数存成配方,切换产品时直接调用,既节省时间也降低对个人经验的依赖。沃姆机器人坚持全生命周期远程技术服务,从选型规划到运维支持提供一站式配合,官网 www.wommergripper.com 上也有产品资料可供参考。对希望提升柔性化水平的企业来说,末端执行器的调试能力,正在成为产线效率实实在在的一部分。