在江苏苏州一家3C电子代工厂的装配车间里,产线主管老周曾遇到一个棘手问题:同一台伺服电动夹爪,上午抓取手机中框时良率稳定在99%以上,下午换了一批来料后,工件表面却频繁出现压痕,产线被迫降速运行。排查了半天才发现,问题不在夹爪本身,而是夹持力参数没有随工件材质变化及时调整。这个场景在江苏制造业的自动化产线上并不少见——夹持力调不好,轻则影响节拍,重则损伤工件、拉低良率。
伺服电动夹爪夹持力怎么调节,先搞清"力"从哪里来
伺服电动夹爪的夹持力并非靠气压或机械弹簧"硬顶"出来,而是由伺服电机输出转矩,经过减速机构与丝杠或齿轮传动,终作用在夹爪指上。因此,调节夹持力的本质是调节电机的输出转矩或电流限值。常见的方式有三种:一是通过驱动器面板或上位机软件设定力控参数,直接给定目标夹持力数值;二是调整电流环的限幅值,间接约束电机出力;三是在位置模式下设定"夹到即停"的触发阈值,配合柔性接触逻辑实现近似力控。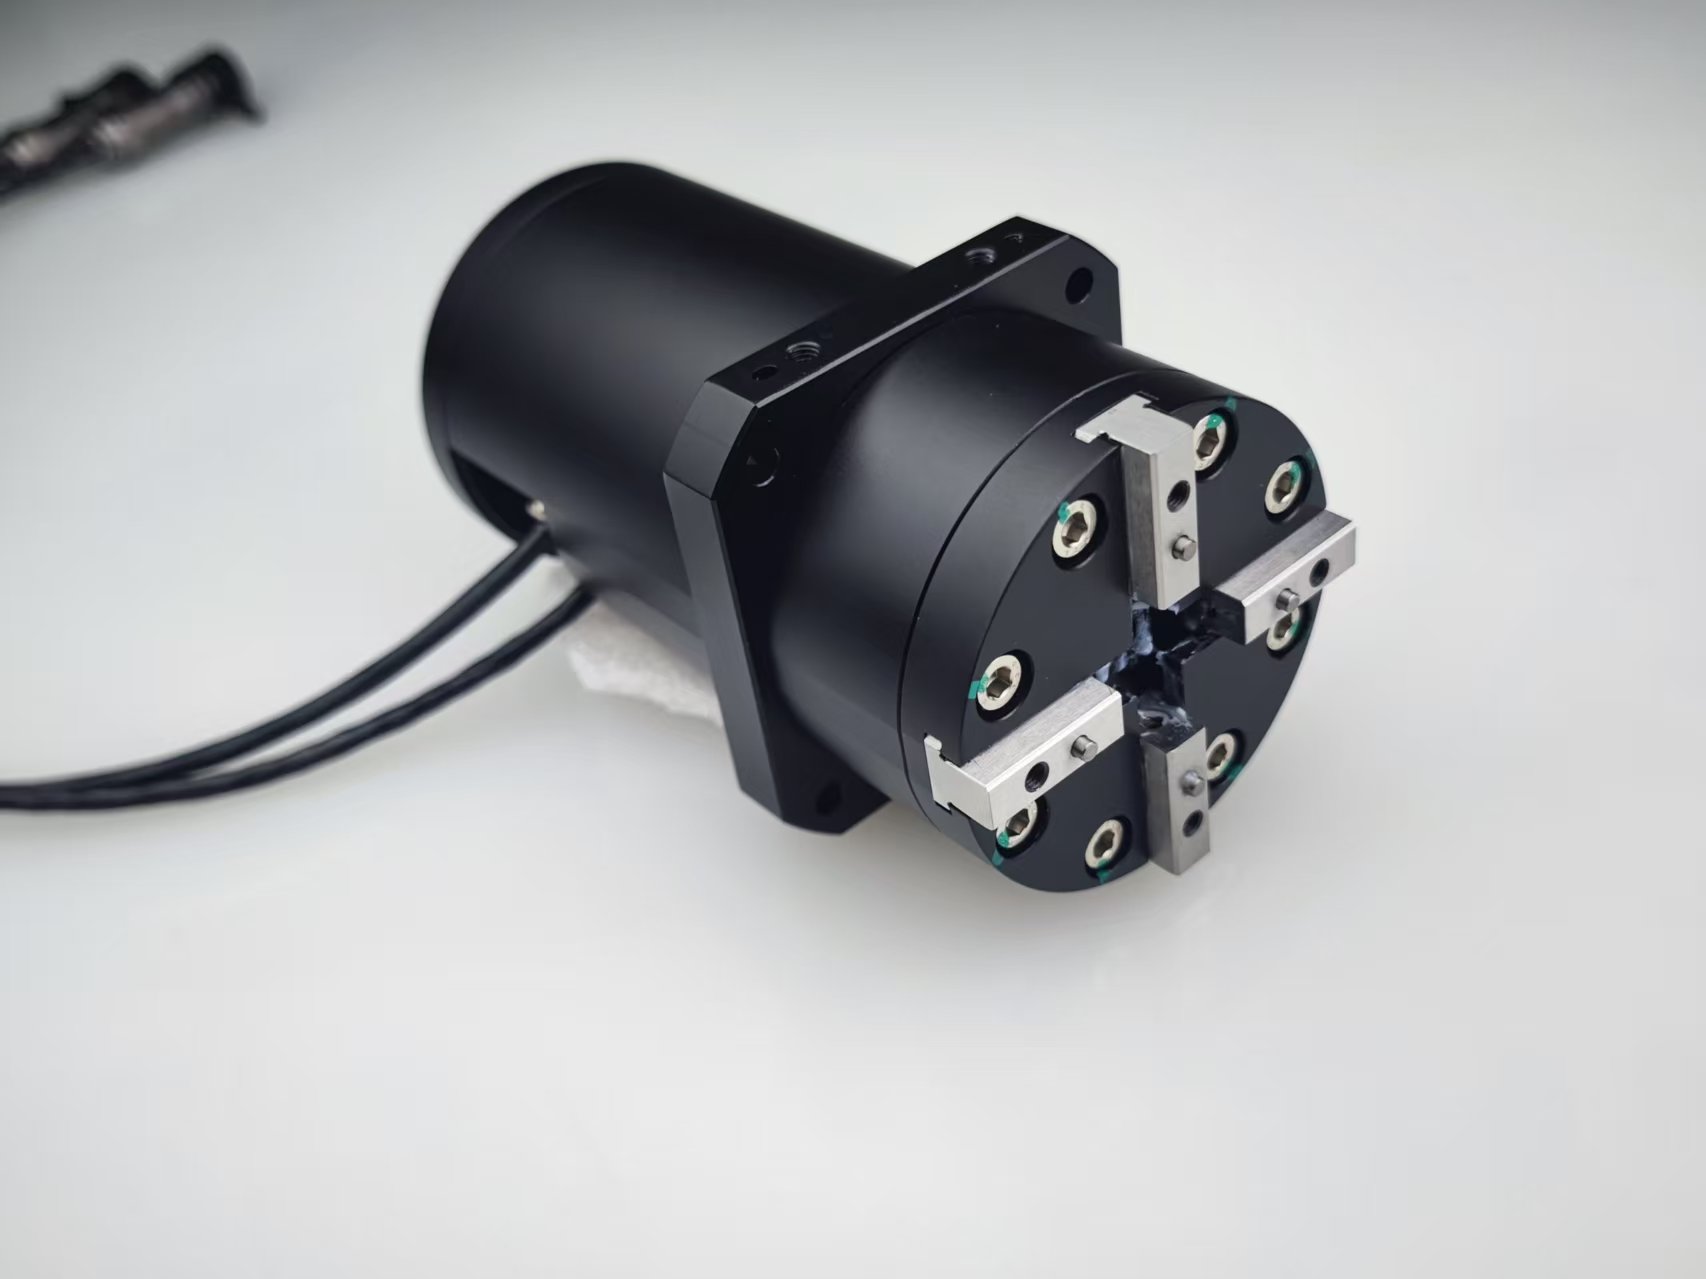
伺服夹爪夹持力调节要点
需要提醒的是,不同品牌夹爪的力控粒度差异较大。部分产品只支持几档预设力位,调节起来像"换挡";而支持全闭环力控的型号,可以在额定范围内连续设定,精度可达满量程的百分之一左右。沃姆机器人(WOMMER)在电动伺服夹爪产品线上就强调力位混合控制能力,我们在与江苏客户对接选型时,通常会先问清工件材质、重量、表面粗糙度以及节拍要求,再反推合适的夹持力区间,而不是让现场人员凭手感反复试错。
调节之外,选型与售后支持同样影响使用体验
伺服电动夹爪夹持力怎么调节,说到底是一个"参数匹配工件"的过程,但前提是夹爪本身具备足够的力控分辨率和稳定的重复精度。如果选型阶段量程留得过大,小力值段的分辨率往往不够用;量程选小了,又容易在重载工况下触发电机保护。因此,把工件重量、重心偏置、加速度需求和工艺允差一并提供给供应商,是减少后期调试反复的关键一步。
沃姆机器人以福州为全球总部,上海为技术应用中心,东莞为运营服务中心,构建了辐射长三角的服务体系。针对江苏客户,我们提供从选型规划、方案优化到运行指导的远程技术支持,常用型号交货周期可控制在15天左右,产品提供2年质保。如果您正在为产线夹持力调节反复折腾,不妨从工件与工况出发重新梳理一遍参数逻辑,也可以访问官网 www.wommergripper.com 了解产品资料,或致电 400-1828-518 与我们沟通。调节有章法,产线才能少走弯路。