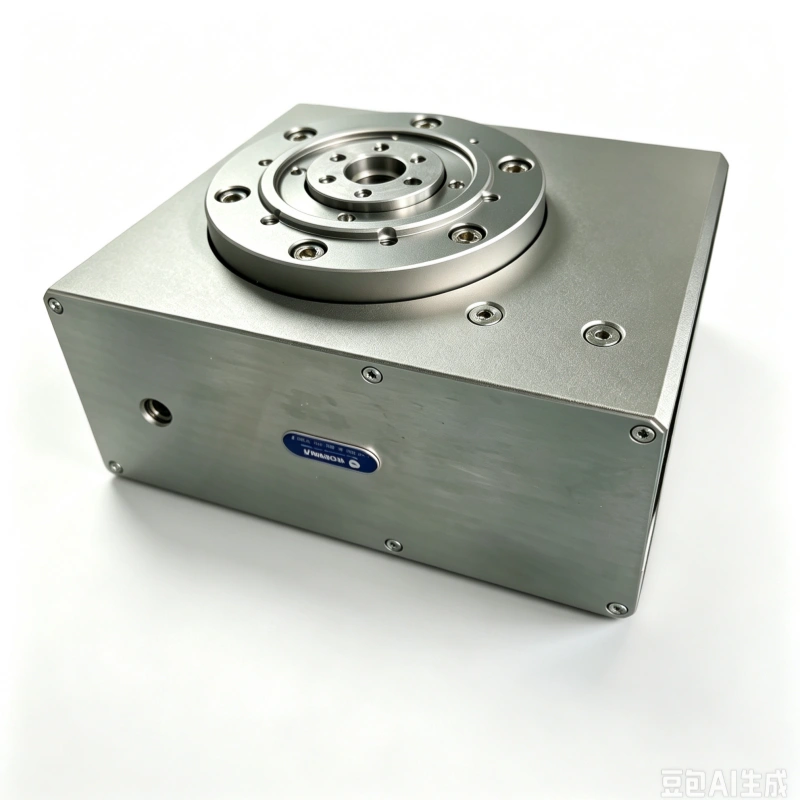
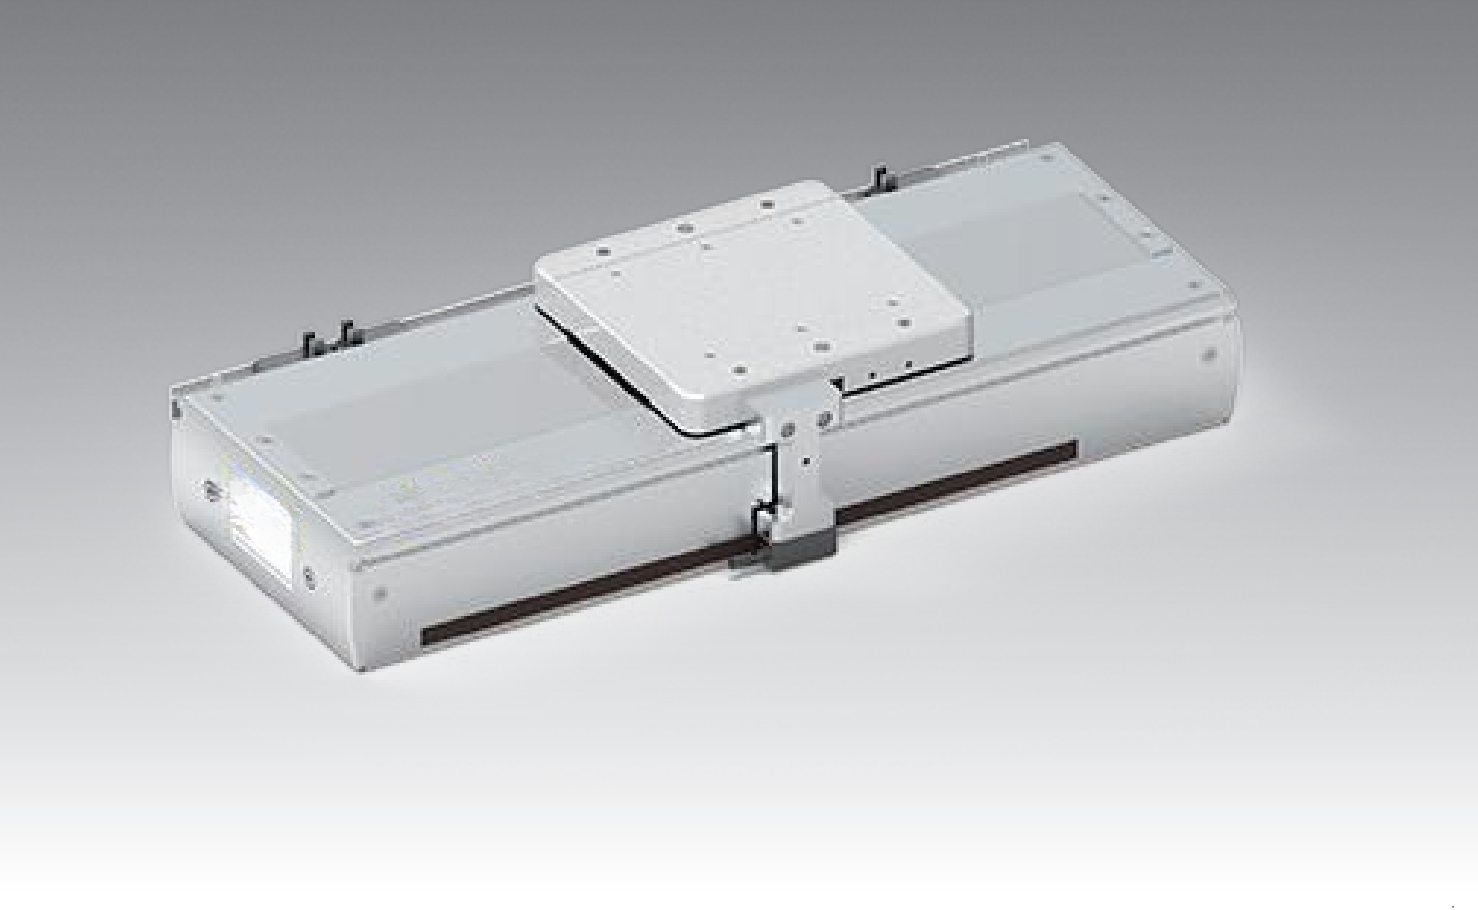
在人形机器人频频登上热搜的今天,很多苏州制造业的朋友会来问我们:灵巧手是不是就是模仿人手做动作?说实话,这个问题的背后,反映了市场上对灵巧手存在不少误解。作为专注机器人末端执行器的方案服务商,我们沃姆联科科技(上海)有限公司想结合在苏州及长三角区域服务产线的实际经验,来聊聊真正能落地、能替企业干活、能经得住产线长时间运行的苏州灵巧手应用,究竟应该关注哪些门道。
从“像人手”到“能干活”,苏州产线到底需要怎样的灵巧手
灵巧手这个词听起来很炫,但在3C电子、汽车零部件这些苏州优势产业里,客户不会关心它有几根手指,大家真正关心的是:这个夹爪能不能稳稳抓住异形件?换产线时调整方不方便?坏了能不能快速修?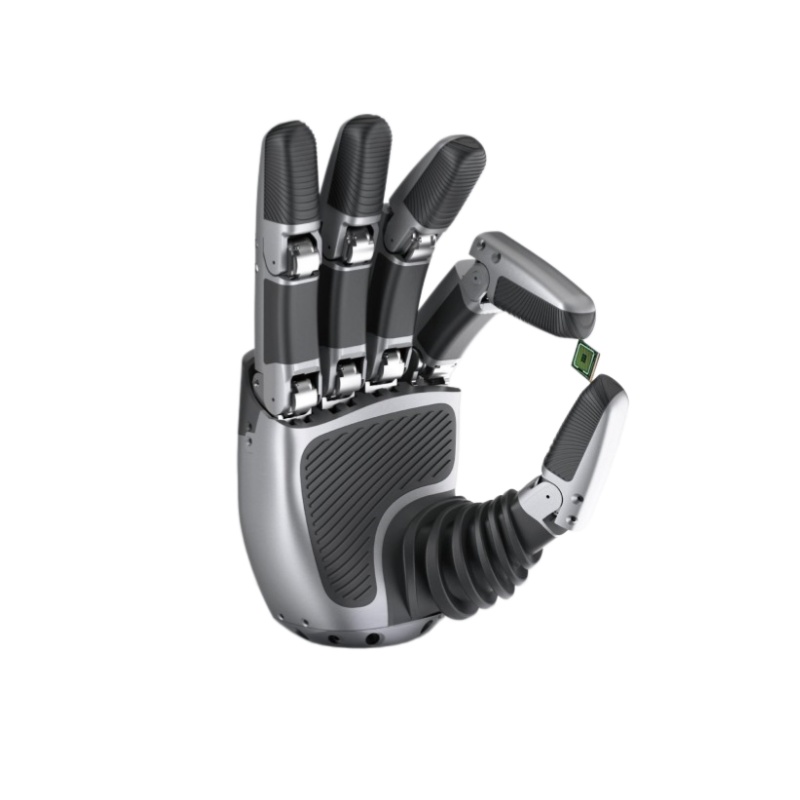
过去两年,我们走访了苏州不少制造企业,发现一个普遍现象:很多产线需要的并不是外形酷似人手的灵巧手,而是高可靠性的末端夹持方案。例如在精密装配环节,工件表面光滑、形状不规则,通用两指夹爪容易打滑或损伤表面;而具备多指协同能力的电动伺服夹爪,能通过程序控制夹持力,在狭小空间内完成抓取。这种针对应用场景选型,而非盲目追求形态仿人的思路,正是我们沃姆机器人在服务苏州客户时反复强调的重点。
在实际交付中,灵巧手的可靠性远比花哨的功能更被看重。一条自动化产线停机一小时,损失可能数以万计。因此我们坚持推荐经过严苛测试的电动伺服夹爪与快换装置组合方案,确保产品寿命周期内稳定运行。对于苏州这样汇聚了汽车零部件、新能源装备等高端制造的产业集群而言,设备的长期稳定性和可维护性,往往比单次抓取速度更重要。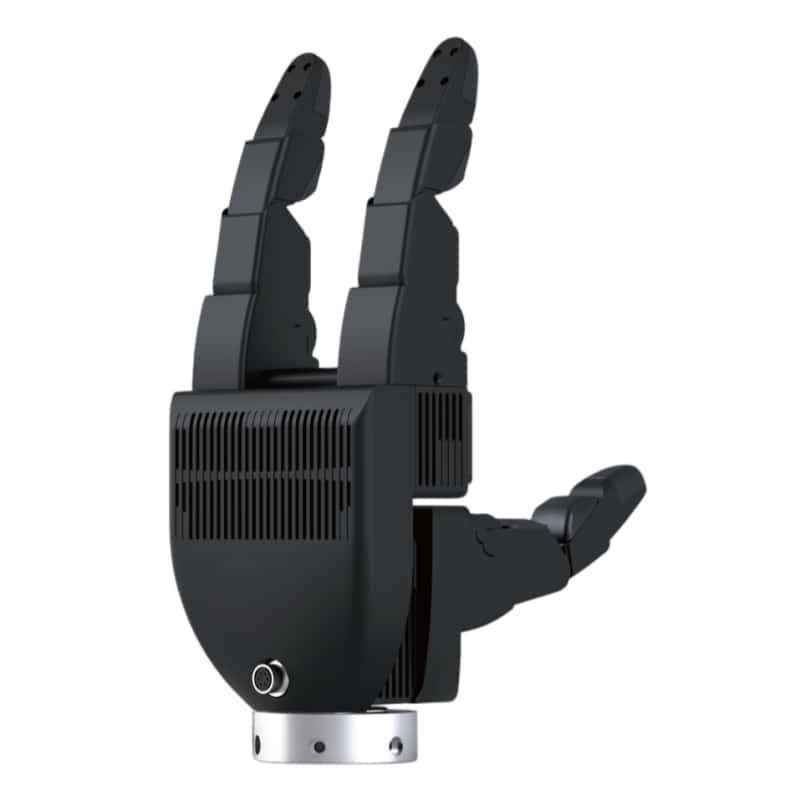
灵巧手不是标准件,适配苏州多样化产线需要做足方案功夫
很多苏州企业一次咨询灵巧手时,习惯直接问“你们哪款产品比较便宜”。但实际深入交流后会发现,真正的成本大头不是夹爪本身,而是产线改造时的适配成本和后期停线维护成本。灵巧手要真正发挥作用,必须与机械臂的负载、视觉系统的定位精度、上游来料的供料方式做整体匹配。
比如我们曾服务过苏州一家新能源电池配件厂商,初他们希望用灵巧手替换原有气动夹爪。经过现场工况分析,我们发现工件来料位置存在一定偏差,单纯增加灵活的手指结构并不能解决抓取稳定性问题。终我们推荐了带浮动补偿模块的电动夹爪方案,配合视觉引导,将抓取成功率提升到99.5%以上。这个案例恰恰印证了我们的观点:灵巧手不只是一款产品,更是一套针对末端夹持应用的系统工程。
除了方案本身,服务响应也是苏州企业非常看重的因素。依托上海技术应用中心和东莞运营服务中心,我们能够为长三角区域客户提供便捷的现场支持。无论是选型规划时的技术沟通,还是设备运行中的突发状况,我们都能在较短时间内给出响应。这种围绕全生命周期的技术服务能力,正是沃姆联科科技(上海)有限公司区别于单纯设备销售商的价值所在。