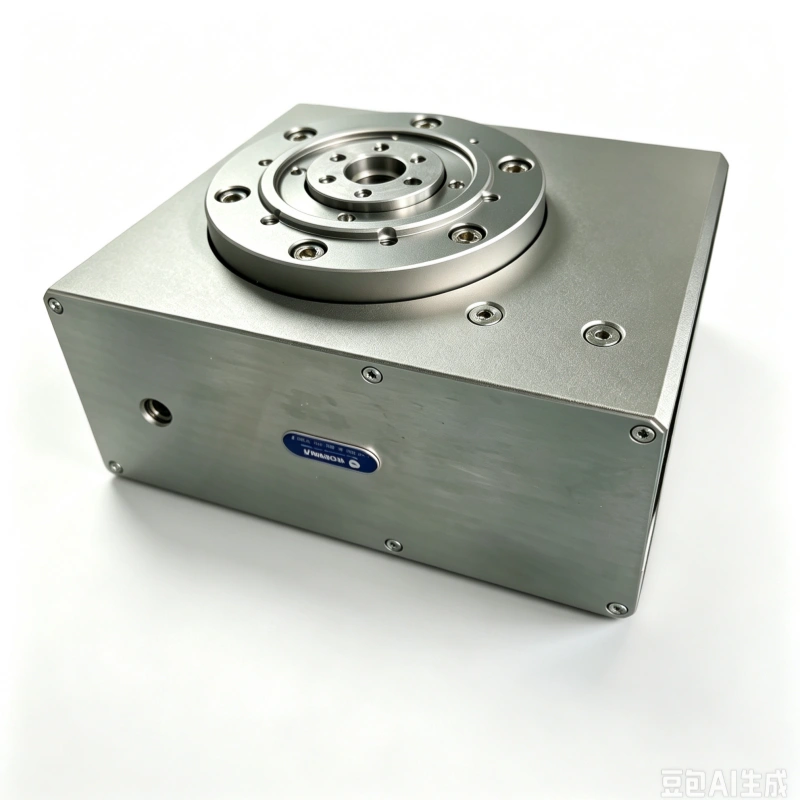
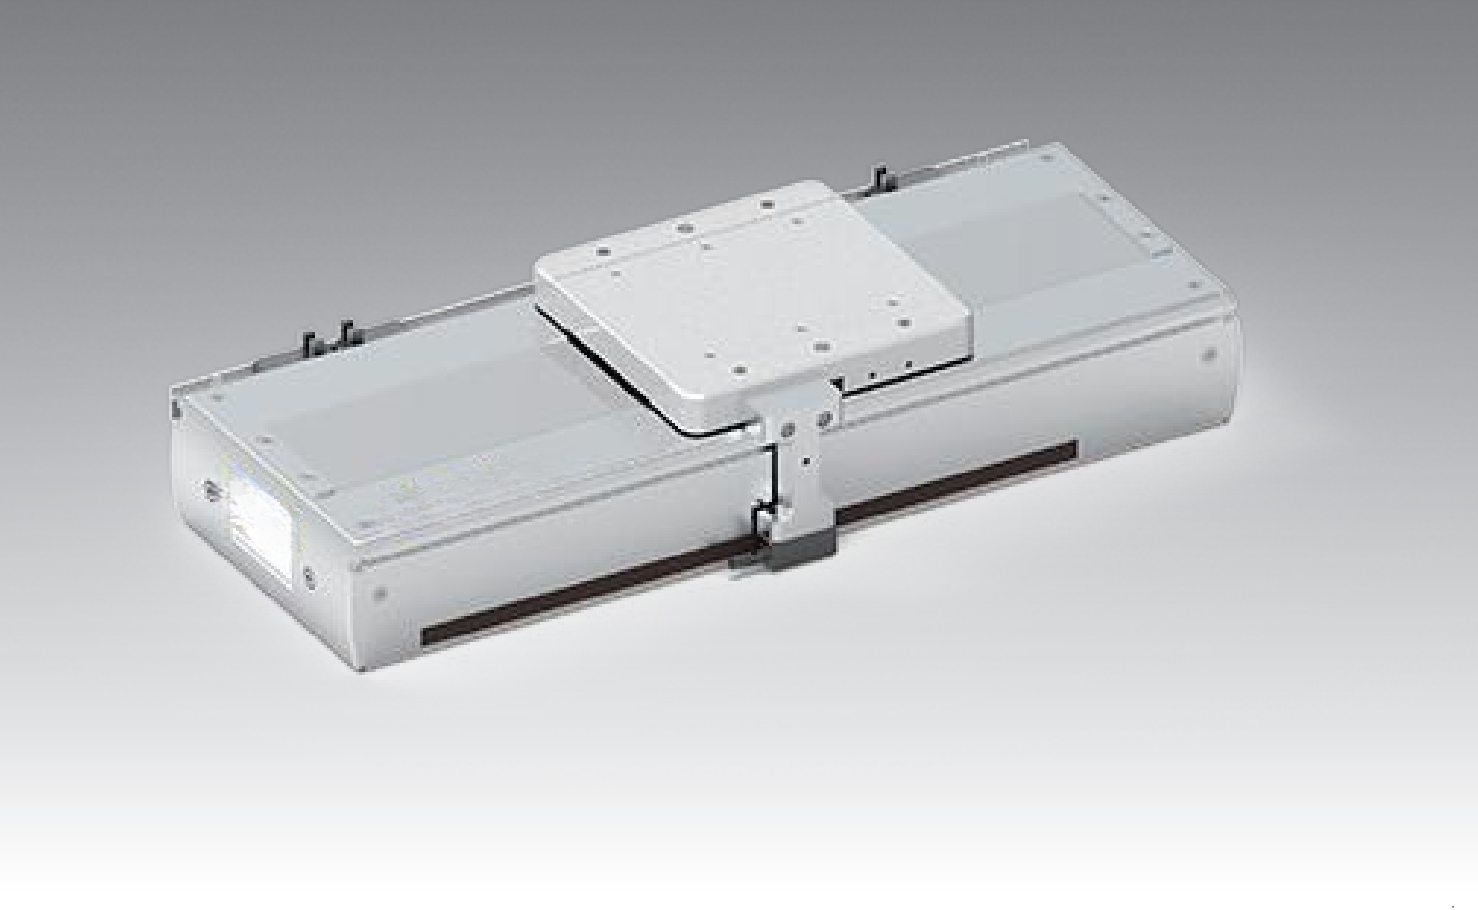
在前不久举行的东莞制造业技术交流会上,我们注意到一个明显的变化:过去大家聚在一起聊得更多的是订单和产能,而今年,自动化工程师们讨论的话题悄然转向了产线末端的精细化改造。一家做3C结构件的企业负责人坦言,他的产线目前面临的核心瓶颈不是机床加工速度不够快,而是工件上下料和装配环节依然依赖大量人工,稳定性难以保障。事实上,随着东莞制造业向高附加值方向转型,这种“前端加工快、末端处理慢”的矛盾正在成为越来越多工厂的共性痛点。
东莞制造业转型,为何卡在了“末端夹持”环节?
东莞作为全球重要的制造业基地,拥有极其密集的3C电子、汽车零部件和模具加工企业。我们接触过不少东莞的工厂,自动化程度相当高,数控机床和工业机器人几乎是标配。但有意思的是,很多企业的机器人只是在做搬运或码垛这类相对粗放的活,一旦涉及精密装配或小零件抓取,就不得不退回人工。这背后的原因并不复杂,传统的气动夹爪只能实现“张开”和“闭合”两种状态,面对形状各异、材质柔软的工件时显得力不从心。而更换一套复杂的定制夹具,成本高且周期长,对于更新换代频繁的消费电子行业来说,实在不够灵活。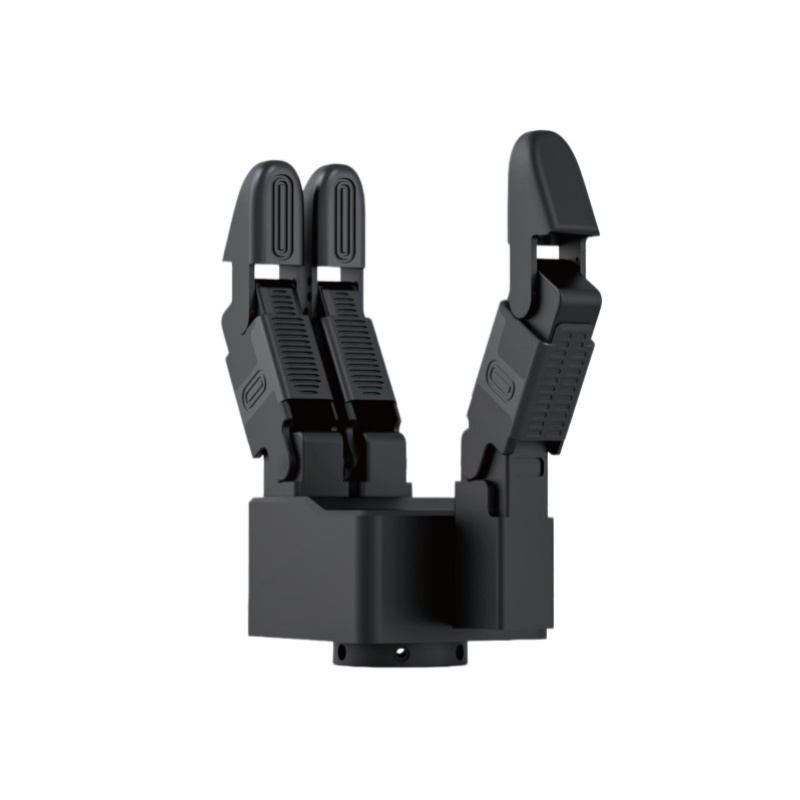
正是看到了这种断层式的需求,我们沃姆联科科技(上海)有限公司在东莞设立运营服务中心,目的就是贴近本地市场,将电动伺服夹爪、灵巧手等高精度末端执行器带到制造一线。以我们重点推广的灵巧手产品为例,它不再局限于简单的两点夹持,而是能模拟人手指的部分动作,通过多关节的协同控制,稳稳捏起一枚螺丝,或者轻巧地抓住一块异形结构的塑料件。对于东莞大量存在的精密装配场景而言,这项技术确实带来了不小的想象空间。
产线换“手”背后的技术逻辑,用户需要怎样的东莞灵巧手?
不少东莞的客户来咨询时,一句话常是:“你们说的灵巧手,能替代人工吗?”这个问题其实包含了多层意思。客户真正关心的,不只是机器能不能“抓住”零件,而是能不能持续、稳定地抓取,以及在换产时能不能快速切换。我们给出的建议通常是,先不必追求高度仿人形的五指结构,在多数工业场景中,具备三指或两指自适应能力、带有力觉反馈的电动夹爪型灵巧手往往更具性价比。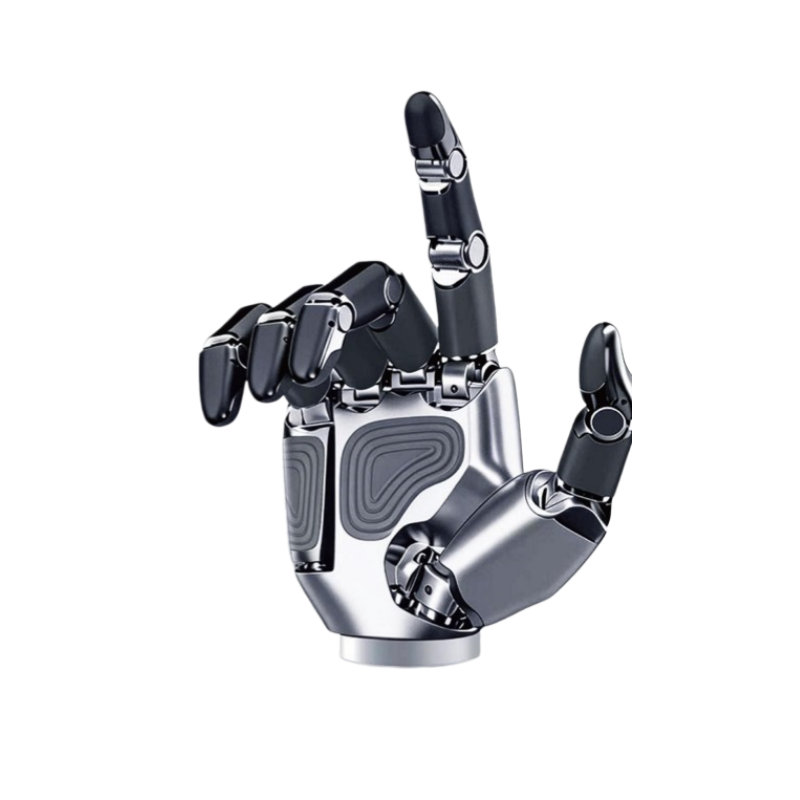
这类产品在实际应用中表现确实不错。它内置的伺服系统可以实时调整夹持力,比如抓取一块手机屏幕玻璃时,力度能控制得恰到好处,既保证不会滑落,又不会压碎边缘。同时,得益于东莞本地运营团队的支持,我们可以根据用户的具体工件尺寸快速调试指端行程和抓取姿态,这套响应流程在实际项目中帮不少客户缩短了部署周期。去年,我们就协助东莞一家新能源配件厂改造了其电机装配线,将原本三班倒的人工目检和上料环节,替换为配备灵巧手的协作机器人工作站,产品的一致性得到明显改善,工人也得以从重复枯燥的劳作中解放出来,投入到更有技术含量的岗位中去。