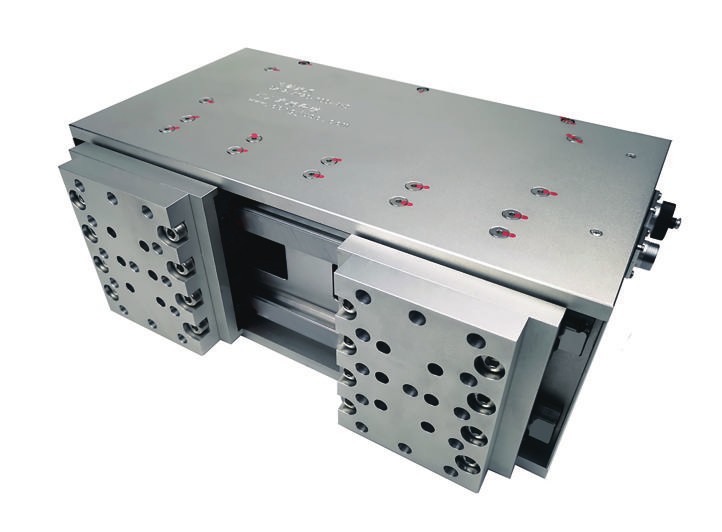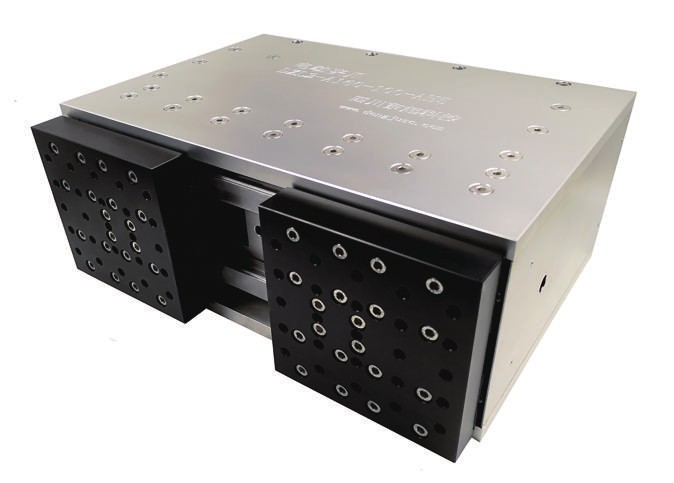
上个月,杭州萧山一家汽车零部件工厂的生产主管找到我们,反映了一个棘手的问题:他们新上的变速箱壳体装配线,工件表面公差波动较大,传统气动夹爪在抓取时经常出现压伤或滑脱,导致产品不良率一直徘徊在3%左右。这个场景其实在长三角制造业中并不少见——当工件材质更软、形状更复杂、精度要求高时,传统刚性夹持方案往往力不从心。柔性力控伺服电爪的出现,正是为了解决这类"抓得住"与"抓不坏"之间的矛盾。它通过伺服电机驱动与实时力反馈控制,让机器人末端具备类似人手的触觉感知能力,在杭州及周边地区的3C电子、汽车零部件、新能源等行业中,正逐步成为自动化产线升级的关键部件。
柔性力控伺服电爪如何解决杭州制造企业的抓取难题
杭州作为长三角智能制造的重要节点,聚集了大量精密制造企业,这些企业的产线往往面临多品种、小批量的生产需求。传统气动夹爪的力量输出是固定的,面对不同材质、不同壁厚的工件时,要么夹紧力过大造成损伤,要么夹紧力不足导致掉落。而柔性力控伺服电爪的核心优势在于"力控"二字——它能够实时监测夹持力的大小,并根据工件特性进行动态调整。比如在抓取易碎的玻璃面板或薄壁金属件时,电爪可以控制到0.1N级别的力分辨率,既能稳定夹持,又不会在工件表面留下压痕。
柔性电爪破解抓取难题
在实际应用中,这种力控能力还体现在对装配过程的保护上。杭州一家做精密减速器的客户曾经反馈,他们在齿轮轴与轴承的压装环节,因为位置偏差导致零件卡死,维修成本很高。后来引入柔性力控伺服电爪配合浮动补偿模块,电爪在接触工件的瞬间就能感知到阻力变化,系统随即调整姿态,相当于给机器人装上了"触觉神经"。这种从"盲抓"到"感知抓取"的转变,正是柔性力控伺服电爪区别于传统夹爪的根本所在。它不仅仅是一个执行部件,更是一套具备反馈能力的智能抓取系统。
柔性化升级:杭州制造企业的务实选择
从杭州制造业的整体趋势来看,产线柔性化已经从"可选项"变成了"必选项"。多品种混线生产、快速换型、人机协作等需求,都在推动末端执行器从简单的开关控制向智能化、可编程方向演进。柔性力控伺服电爪作为这一趋势下的代表性产品,其价值不仅在于抓取本身,更在于它为整条产线提供了可调节、可追溯、可复用的抓取数据接口。对于正在规划自动化升级的杭州企业来说,选对末端执行器,往往能让整条产线的调试周期和运维成本明显下降。
沃姆机器人坚持"以技术应用为核心、以客户需求为中心"的理念,建立了全生命周期远程技术服务体系,从选型规划到运行指导、运维支持,都有团队跟进。无论您在杭州还是长三角其他城市,只要涉及工业机器人、协作机器人的末端夹持与快换应用,我们都愿意用实际经验帮您少走弯路。毕竟,末端执行器虽小,却是机器人与工件之间直接的"握手",值得认真对待。