2024年,浙江工业机器人密度继续保持在全国前列,每万名工人对应机器人数量已超过380台。但不少工厂负责人发现,机器人本体换了一茬又一茬,产线末端却还在用老式气动夹爪,遇到多规格、易损、异形的工件时,换型时间长、掉件率高的问题依然突出。真正制约柔性产线效率的,往往不是机械臂本身,而是末端那只“手”。
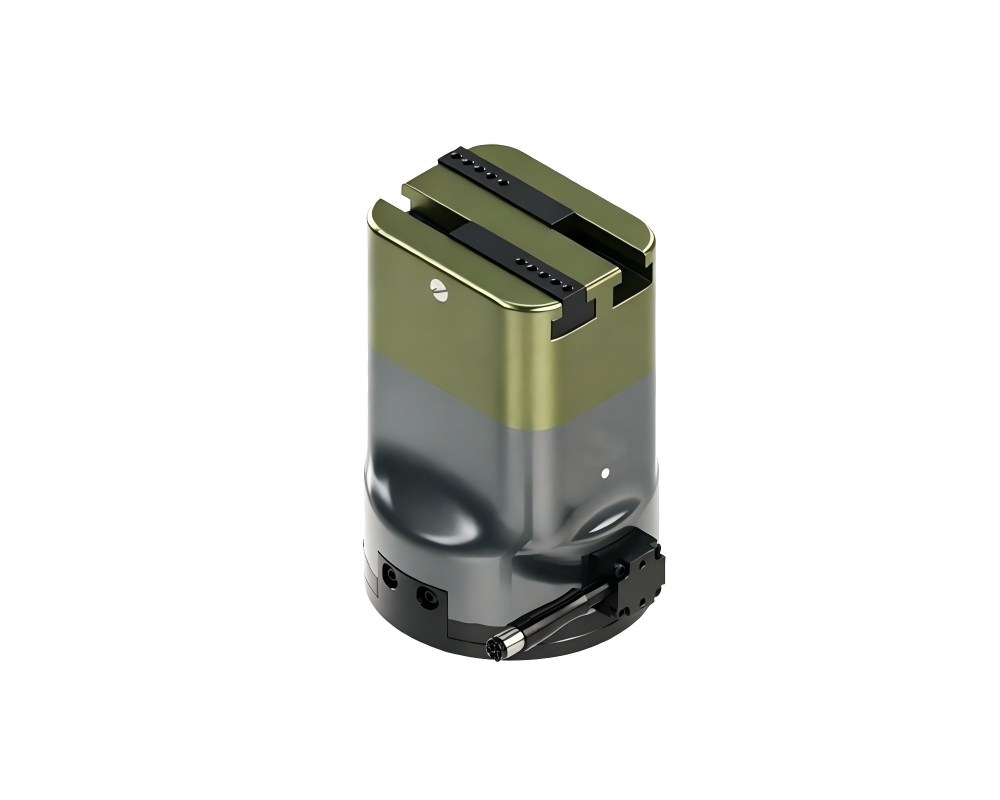
这也是近两年浙江制造企业频繁关注四指自适应伺服电动夹爪的原因。它不再依赖固定行程和单一气压,而是通过每个手指独立伺服驱动,实现对不同形状、尺寸工件的自适应包络抓取。对于产品迭代快、订单碎片化明显的浙江制造业而言,这类末端执行器正在从“可选配件”变成“产线刚需”。
浙江制造场景下,传统夹爪为何越来越吃力
浙江的产业底色很鲜明:宁波的汽车零部件、杭州的3C电子、温州的电气与五金、台州的模具与塑料制品,普遍存在多品种、小批量、换线频繁的特点。传统气动夹爪依靠固定行程和气压调节,面对同一产线上混流的几种工件时,往往需要更换夹爪或加装多套夹具。每一次换型,少则十几分钟,多则半小时以上,设备综合效率被大量非生产时间吃掉。更麻烦的是,气动夹爪在抓取易碎、易刮伤或表面精度要求高的工件时,缺乏实时力控,掉件和压伤风险存在。
柔性产线末端升级关键
另一个容易被忽视的问题是,气动系统本身需要持续供气,管路布置、电磁阀维护、气压波动都会影响抓取一致性。当浙江工厂开始推进黑灯车间和少人化产线时,末端执行器的可控性、可数据化程度就成了短板。四指自适应伺服电动夹爪恰好补上了这一环:每根手指的位置、速度、力矩都可以独立编程,抓取过程可记录、可追溯,让末端从“执行工具”升级为“数据节点”。
浙江企业选型四指自适应伺服电动夹爪的几点建议
对于正在考虑导入四指自适应伺服电动夹爪的浙江企业,有几点实操建议值得参考。一,先梳理产线上所有需要抓取的工件类型,确认和小尺寸跨度,以及是否存在易损表面,这直接决定夹爪的行程范围和力控精度要求。第二,确认机器人控制器的通讯协议,EtherCAT、Modbus TCP或IO控制各有适配场景,提前打通通讯可以避免后期集成返工。第三,关注防护等级和售后服务响应速度,浙江制造业节奏快,末端执行器一旦故障,能否快速获得技术支持和备件供应,直接影响产线恢复时间。
沃姆机器人(WOMMER)专注于机器人末端执行器领域,主营电动伺服夹爪、气动夹爪、机器人快换装置等产品,在3C电子、汽车零部件、新能源、机床上下料等场景积累了较多应用经验。我们以上海为技术应用中心,构建了覆盖长三角的服务体系,为浙江客户提供从选型规划、方案优化到运行指导、运维支持的全周期技术服务。如果您的产线正面临多规格工件抓取、换型频繁或力控要求高的挑战,不妨从末端执行器入手做一次系统性评估。更多产品信息和技术方案,可访问 www.wommergripper.com 了解,或致电 400-1828-518 与我们沟通。