
去年秋天,我们走访了北京亦庄一家汽车电子零部件工厂。车间负责人指着一条刚改造完的装配线说,原先人工拧紧螺丝的工位,如今换成了两台协作机器人,配合电动夹爪完成精密螺丝的取放和锁付。让他们意外的是,改造后这条线的换型时间从原来的四十多分钟压缩到了不到十分钟,产品不良率也下降了近两成。这个案例背后,协作机器人电动夹爪正在成为北京制造业柔性升级中一个容易被忽视却至关重要的环节。
对于不少北京地区的制造企业来说,协作机器人本体的选型往往备受重视,但末端执行器的匹配却常常被放到考虑。实际上,夹爪的响应速度、重复精度、力矩控制能力,直接决定了协作机器人能否真正胜任精密装配、柔性抓取和快速换型等任务。尤其在3C电子、汽车零部件、医疗器械等北京优势产业中,工件尺寸小、材质多样、批次切换频繁,对电动夹爪的要求远不止“能夹住”这么简单。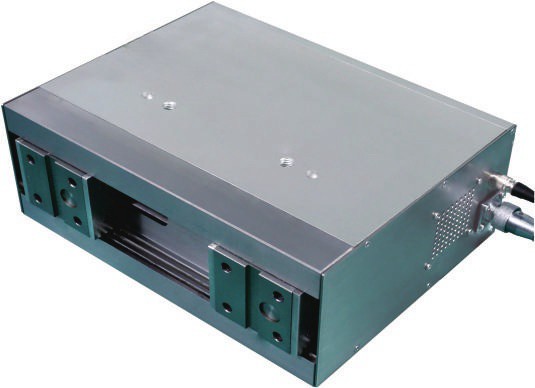
北京协作机器人电动夹爪为何成为柔性产线的关键一环
北京制造业正朝着多品种、小批量、短交期的方向演进。传统气动夹爪虽然结构简单、成本可控,但气源管路布置繁琐,夹持力难以做到连续可调,换型时往往需要人工调整机械限位,难以满足协作机器人所强调的柔性和易用性。而协作机器人电动夹爪通过伺服电机驱动,可以编程控制夹持力度、开合速度和行程位置,同一套夹爪就能适配不同尺寸和材质的工件。
电动夹爪助力柔性产线升级
以北京一家医疗器械组装企业为例,他们需要在一个工位上交替抓取塑料外壳、金属针管和硅胶密封圈三种物料。过去用气动夹爪,每换一种物料就要更换夹爪指或调整气压,产线切换效率很低。后来改用可编程的电动伺服夹爪,操作人员在示教器上调用不同参数配方即可完成切换,换型时间从十几分钟缩短到一分钟以内。这种灵活性,正是北京协作机器人电动夹爪受到越来越多集成商和终端用户关注的原因。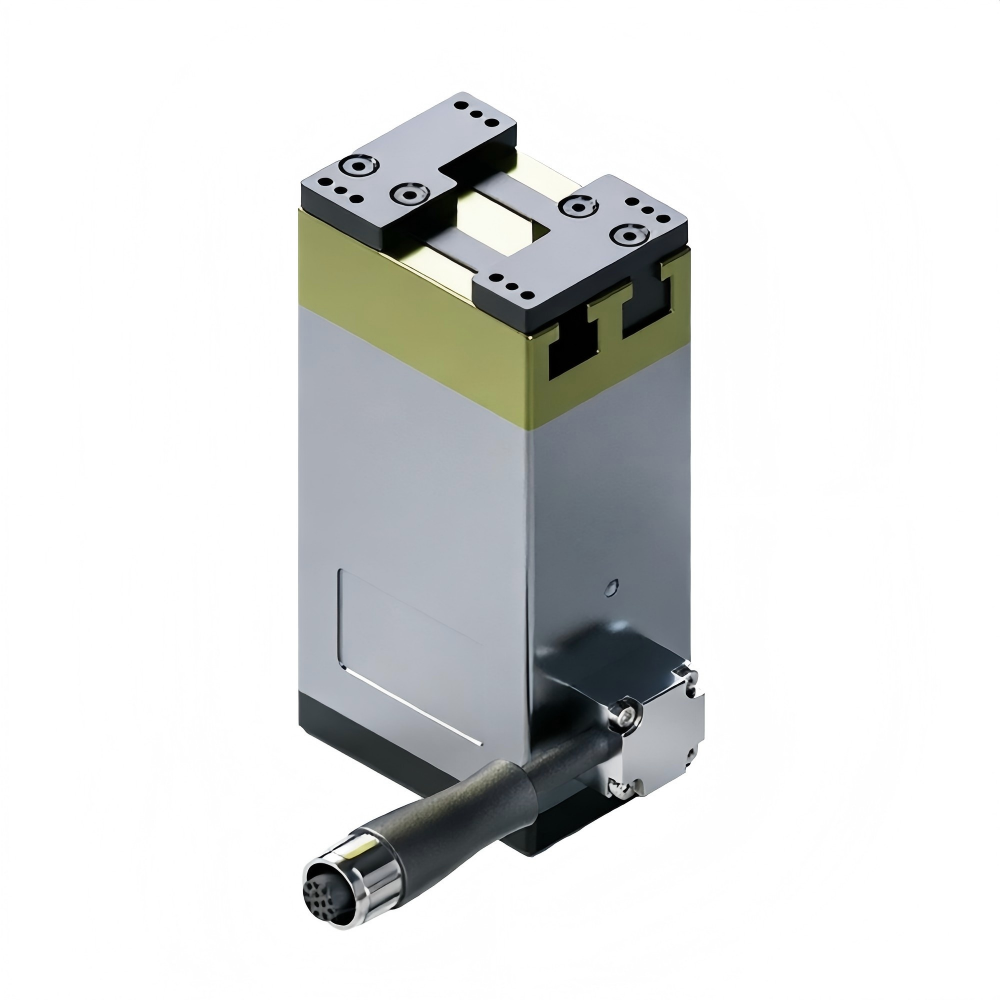
北京协作机器人电动夹爪的落地建议与长期考量
如果你正在北京推进协作机器人自动化项目,建议在方案初期就把末端执行器纳入整体评估,而不是等机器人本体到位后再临时选配。具体来说,可以先梳理清楚工件清单、节拍要求、精度指标和换型频率,再据此确定夹爪的行程、夹持力、通讯方式和防护等级。对于有洁净或防爆要求的场景,还需要确认夹爪的密封等级和材质兼容性。
沃姆机器人(WOMMER)长期专注于机器人末端执行器领域,在协作机器人电动夹爪、气动夹爪、快换装置等方面积累了丰富的应用经验。我们以福州为全球总部,上海为技术应用中心,东莞为运营服务中心,能够为北京及全国客户提供从选型规划、方案优化到运维支持的全周期服务。无论是标准品选型还是定制化末端执行器开发,我们都坚持以技术应用为核心,帮助客户在柔性智能升级中少走弯路。更多产品信息可访问 www.wommergripper.com 或致电 400-1828-518 交流。



