
在浙江一家3C电子代工厂的装配车间里,同一条产线需要在一天之内切换三种不同型号的笔记本外壳组件。过去依靠气动夹爪完成上下料,光是调整夹持行程和气压参数,每换一次型就要停机将近四十分钟,撞件和夹伤的情况也时有发生。后来这家工厂把工位上的气爪换成了协作机器人电动夹爪,换型时间压缩到几分钟,产品不良率也有了明显下降。这个变化背后,反映的正是浙江制造企业对柔性抓取能力越来越迫切的需求。
浙江的制造业密度高、订单碎片化程度深,产线能不能快速换型,直接决定了企业接单的底气。而夹爪作为机器人与工件直接接触的部件,往往是被低估却影响很大的一个环节。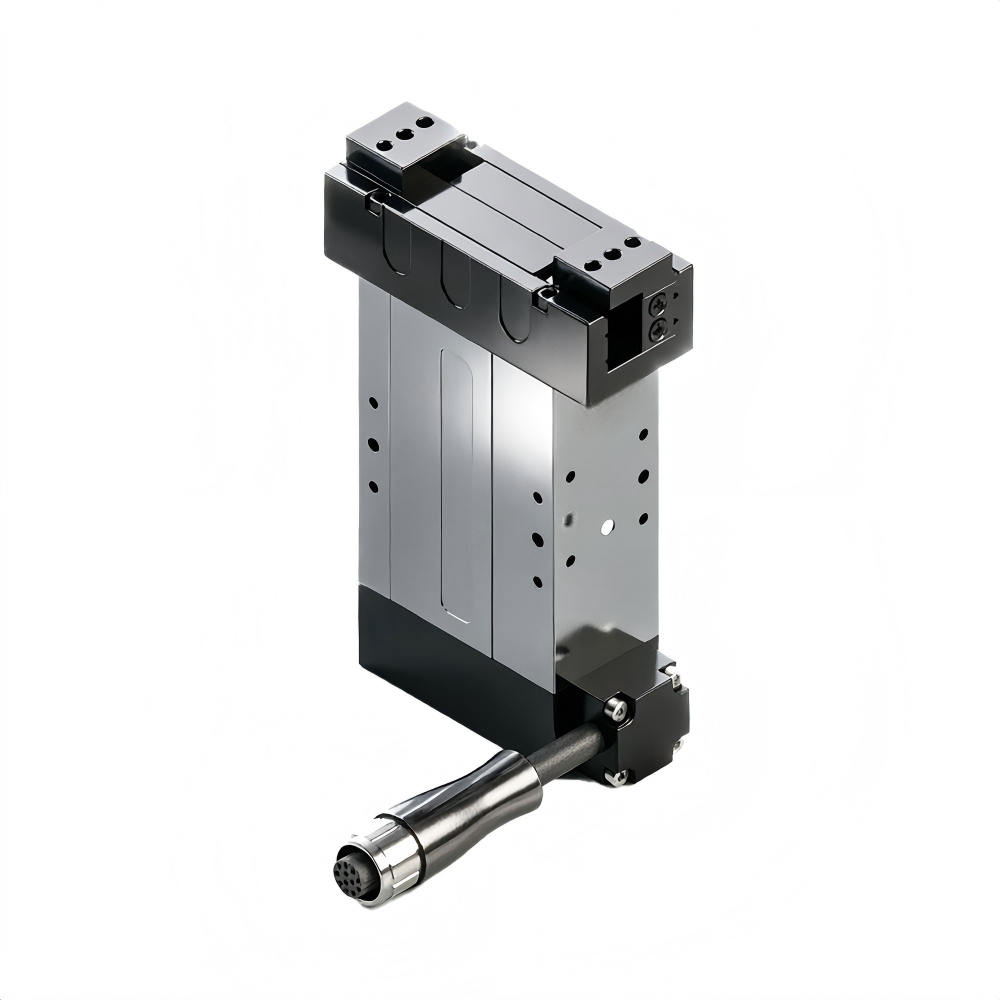
浙江产线柔性化升级,为什么绕不开协作机器人电动夹爪
浙江的制造业结构以3C电子、汽车零部件、新能源、五金家电等为主,这些行业有一个共同点:批量变小、型号切换变频繁。传统气动夹爪依靠固定的气压和机械限位工作,夹持力不可调、行程不可编程,面对不同尺寸、不同材质的工件时,往往需要更换整套夹爪或加装多种治具,产线柔性化改造的成本和周期都不低。
浙江产线柔性化升级关键
协作机器人本身具备轻量化、安全协作、部署灵活的特点,但如果末端执行器仍然是"钝"的,整条产线的柔性优势就发挥不出来。协作机器人电动夹爪通过伺服电机驱动,夹持力、开合行程、开合速度都可以通过程序设定,配合力反馈还能实现轻拿轻放,对易碎、易刮伤的工件尤其友好。这也是这两年浙江不少自动化集成商在方案设计阶段,就把电动夹爪作为默认选项的原因之一。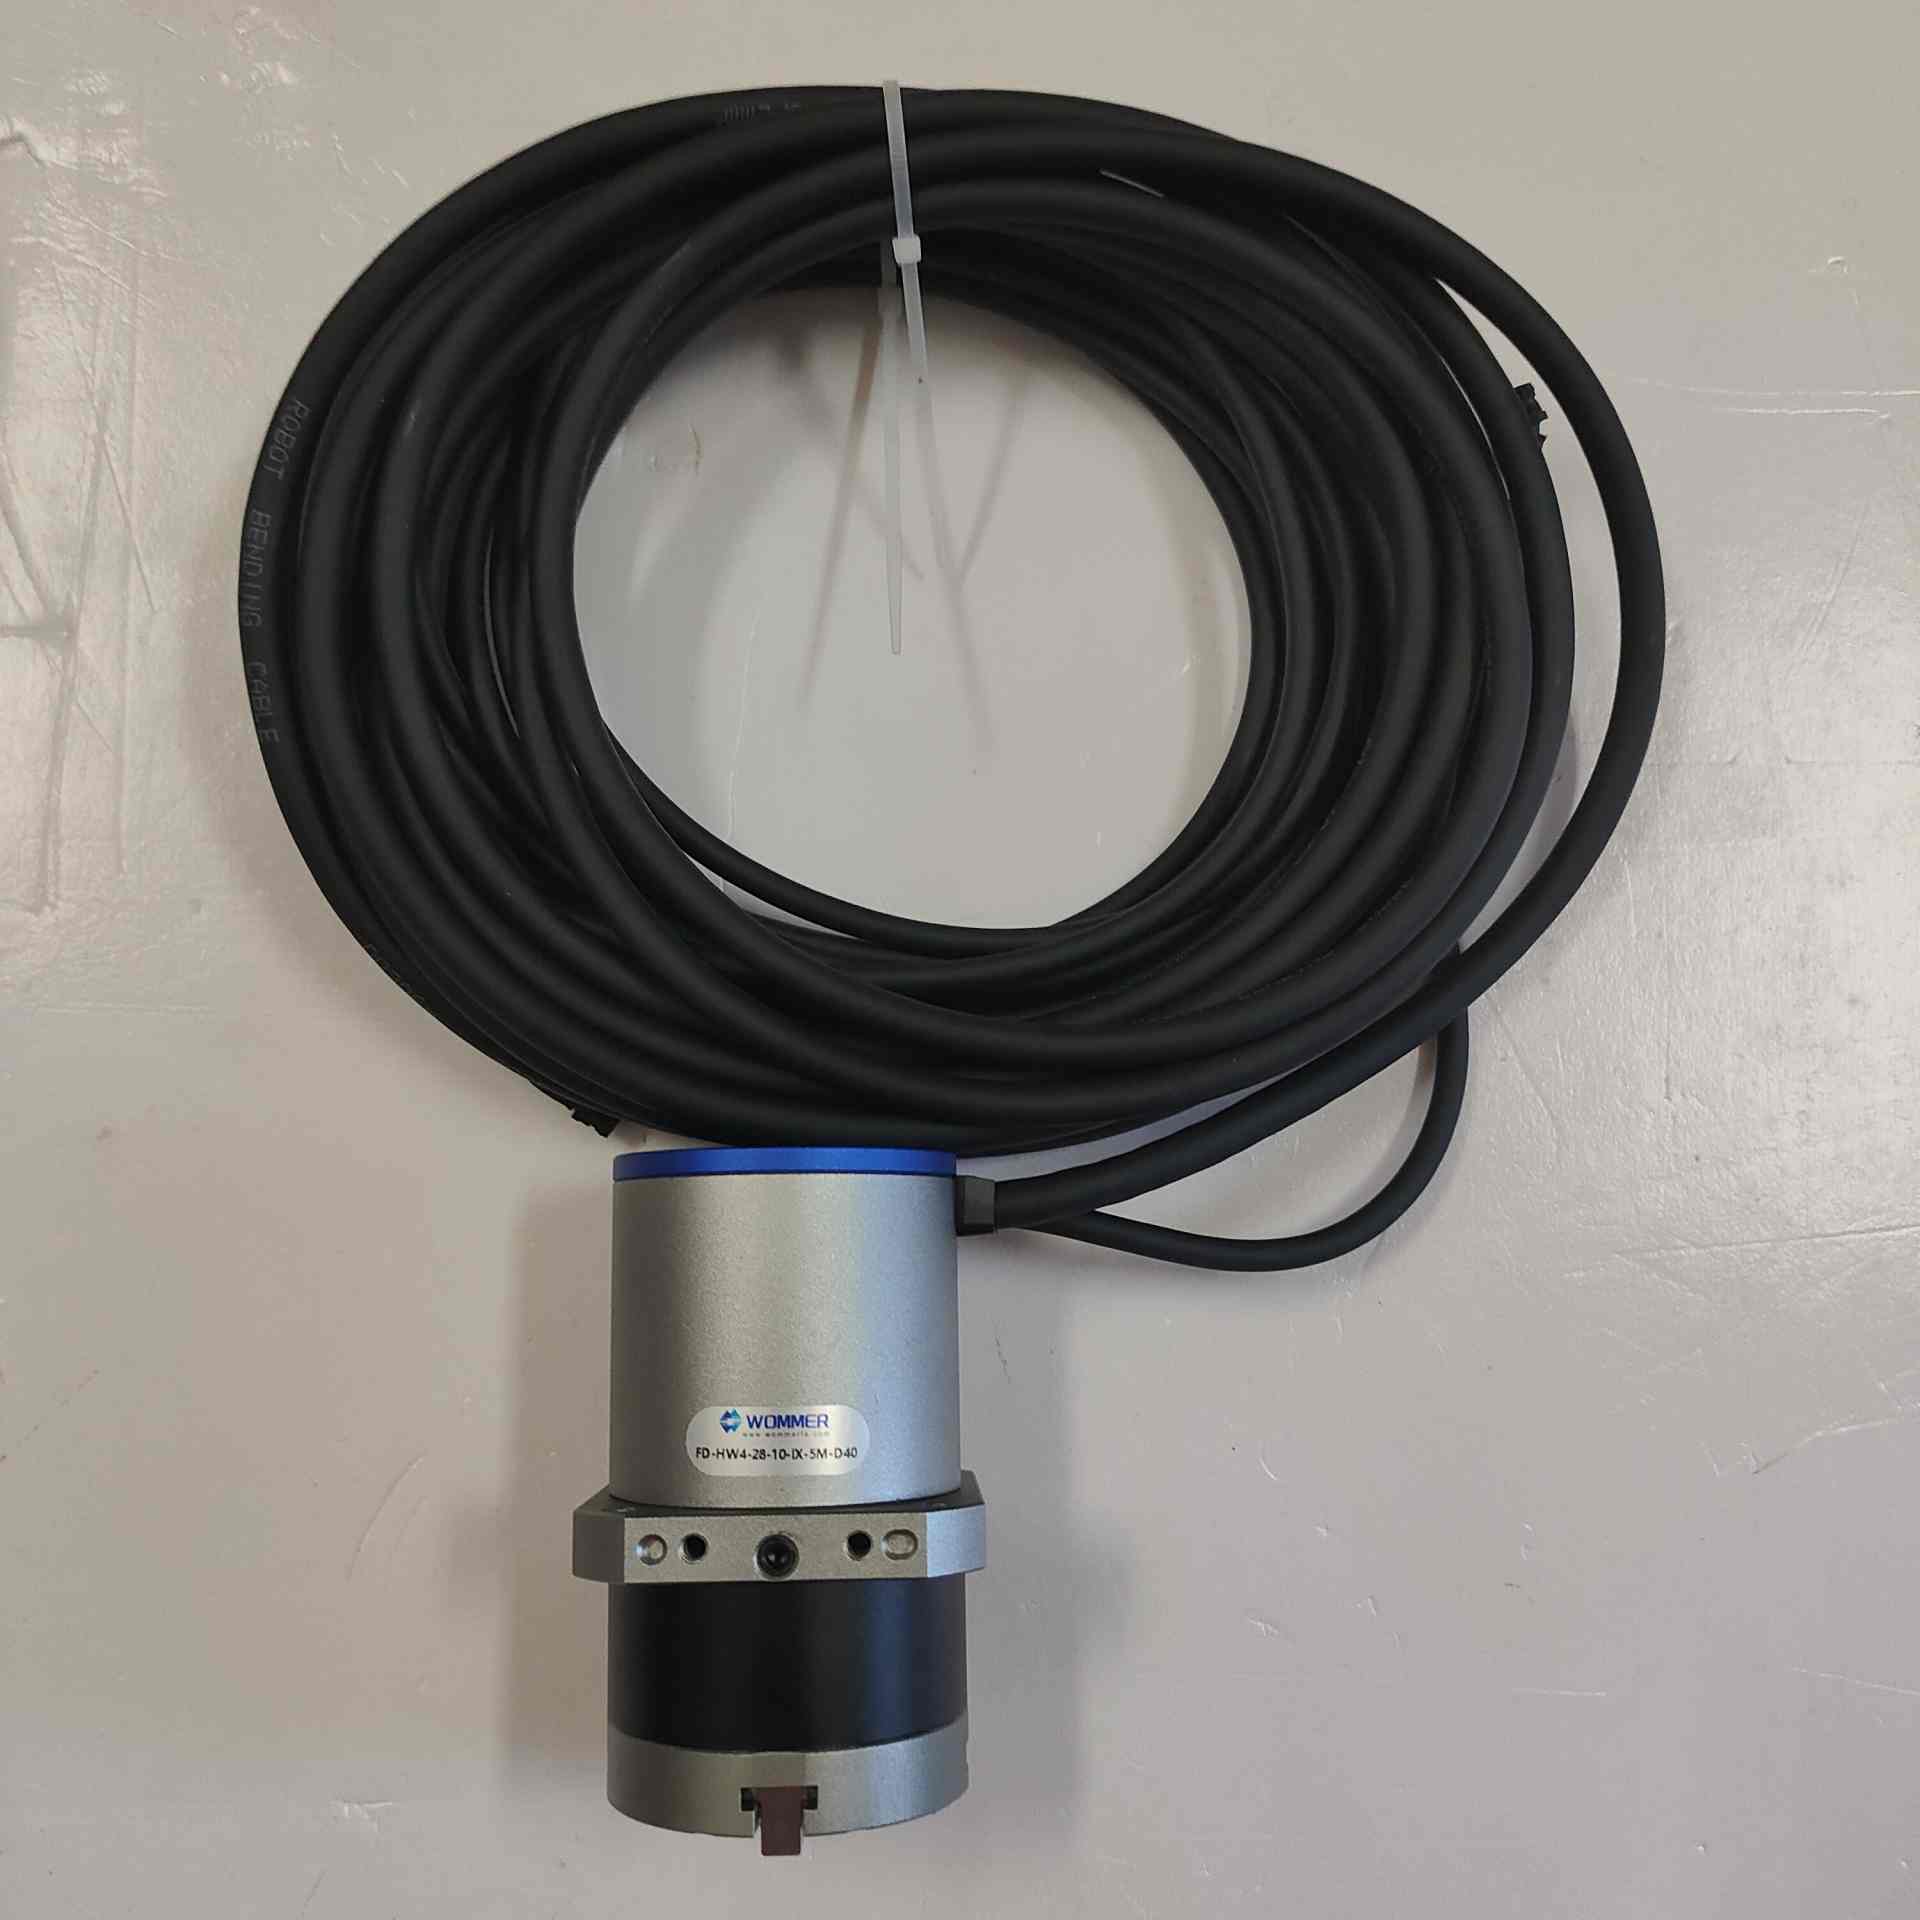
浙江协作机器人电动夹爪选型,需要关注哪些关键指标
选型不是简单地看夹持力大小。实际项目中,我们通常建议客户从四个维度去评估:重复定位精度、力控分辨率、通讯方式的兼容性,以及是否支持快换和浮动补偿。精度决定了抓取的一致性,力控分辨率决定了能不能稳定抓取薄壁件和镜面件;通讯方式则关系到能否与主流协作机器人控制器顺畅对接,减少现场调试的工作量。
浙江地区的客户有个特点,产线迭代快、交付周期紧。沃姆联科科技(上海)有限公司以福州为全球总部,上海为技术应用中心,依托长三角的服务半径,能够较快响应浙江客户



