去年我们配合东莞一家电子代工厂做产线升级,对方给出一组现场数据:一条元器件装配线每个班次因夹爪换型与重新调试平均停机约47分钟,而因夹持力控制不当造成的微型元件破损,占到不良品的近三成。这并非个例。近两年我们在珠三角地区跟进的上百个末端执行器项目里,半导体元器件上下料环节的问题,很少出在机器人本体精度上,更多集中在"抓得稳不稳、抓得准不准、换得快不快"这三件事上。也正因如此,半导体元器件伺服电动夹爪开始从"可选配件"变成产线设计时的优先项。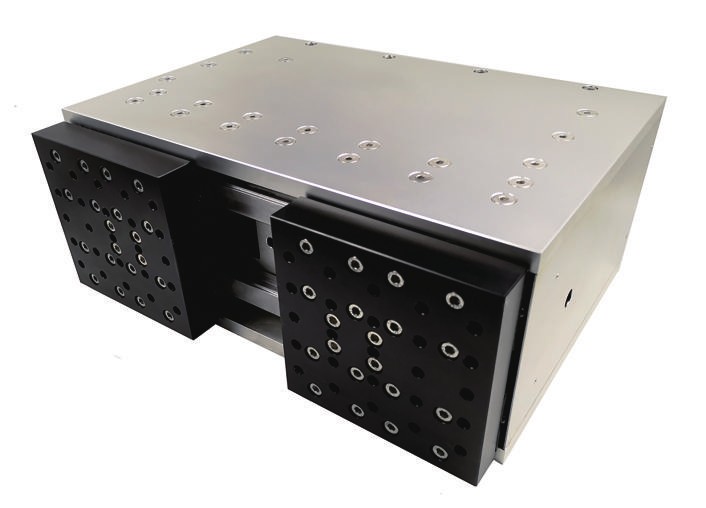
半导体元器件抓取难在哪:小、脆、杂
半导体元器件的特点决定了它不好抓。0402、0201这类贴片元件体积小、重量轻,夹持力稍大就会压伤;晶振、陶瓷电容、微型连接器属于脆性件,受力方向不对就容易开裂;而同一块板上往往混装十几种规格,行程和开口宽度频繁变化。传统气动夹爪依靠调压阀控制力度,可调范围窄、响应滞后,开合行程也基本固定,遇到多规格混线生产时,往往需要准备多套夹爪轮换,换型时间被拉得很长。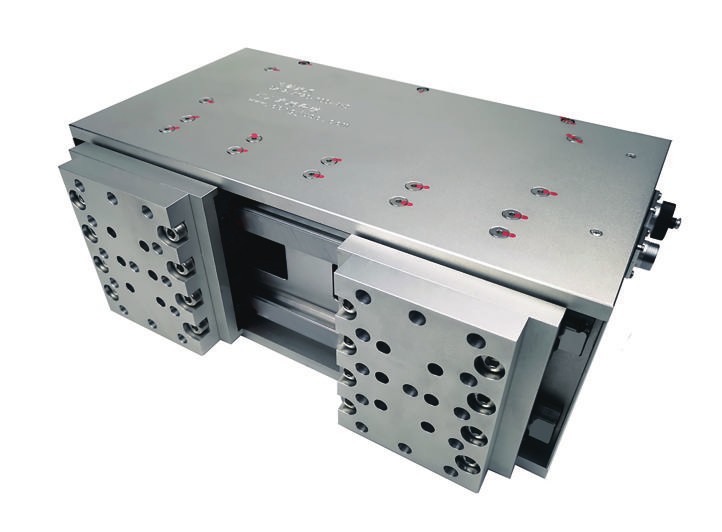
伺服电动夹爪破解抓取难题
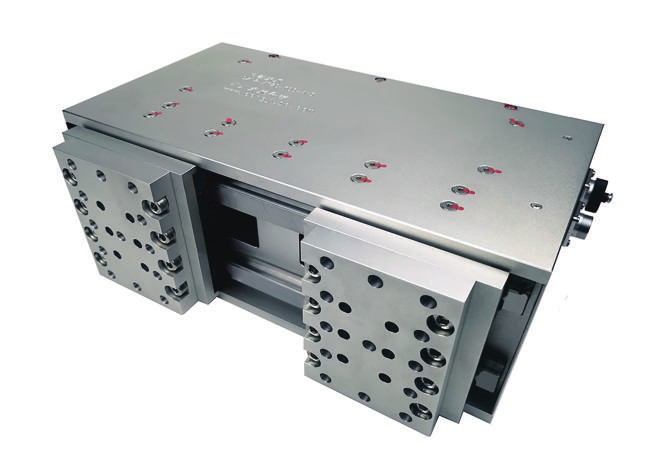
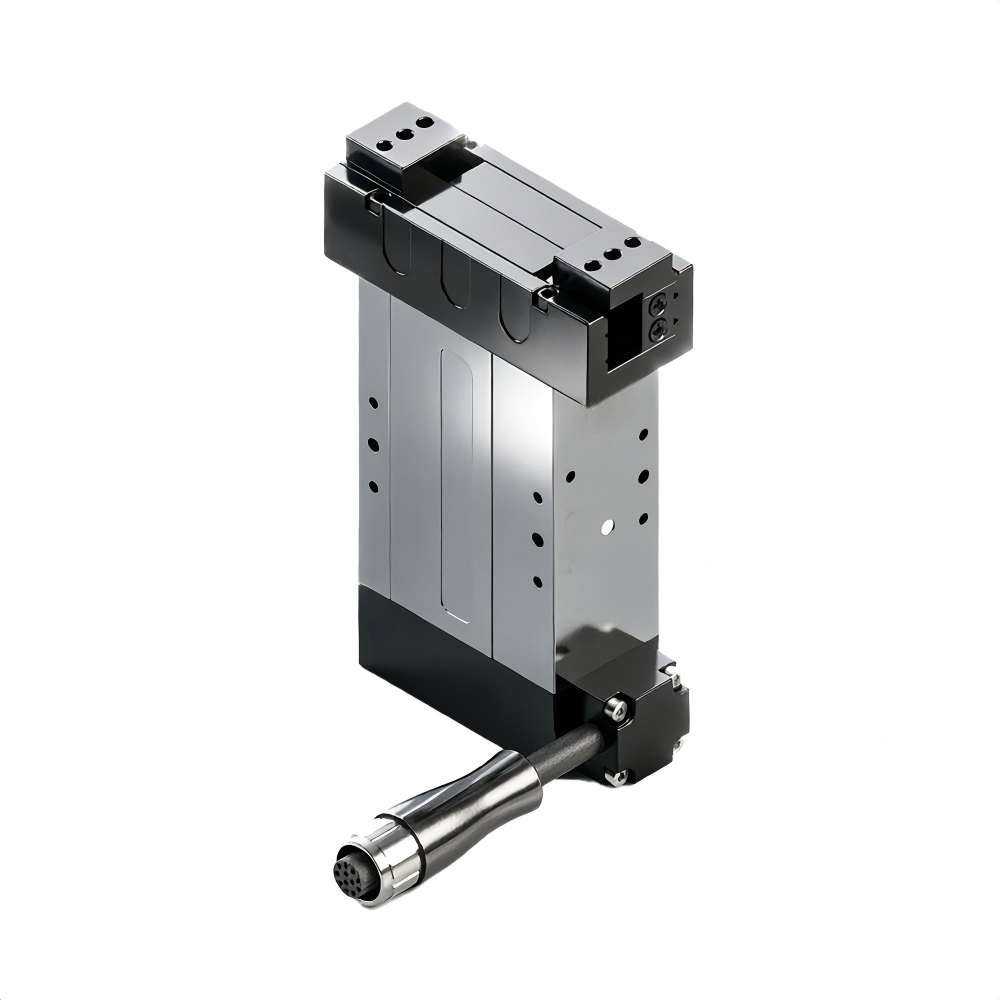
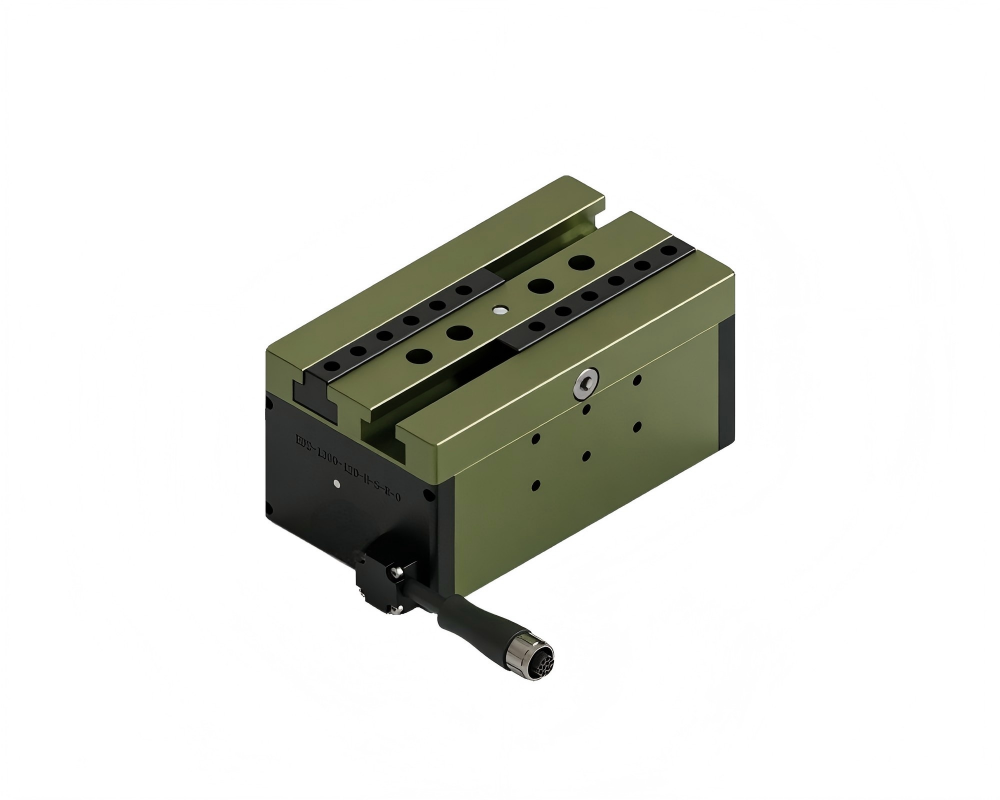
伺服电动夹爪的思路不同。它用伺服电机驱动,夹持力、开合行程、开合速度都可以通过程序设定,同一套夹爪可以保存多组工艺参数,切换产品时调用对应配方即可。配合位置反馈与力控逻辑,夹爪能感知"夹到了"和"夹多紧",对薄小元件更友好。对于需要防静电的场合,还可以通过结构设计与材料选择做ESD防护,减少对元器件的隐性损伤。
选对夹爪,本质是选对长期配合的伙伴
半导体元器件伺服电动夹爪不是买回来装上就能一劳永逸的部件,它需要跟着产品迭代、产线调整不断优化参数。因此建议企业在选型时,除了看夹爪本身的力控精度和行程范围,也要看供应商能否提供持续的选型规划、方案优化和运维支持。沃姆联科科技(上海)有限公司以福州为全球总部,上海为技术应用中心,东莞为运营服务中心,构建了覆盖长三角与珠三角的服务体系,并提供全生命周期远程技术服务。如果您正在为东莞的产线寻找合适的夹持方案,欢迎致电400-1828-518,或访问官网 www.wommergripper.com 了解更多产品信息,我们希望成为那个能长期配合的伙伴。