【正文】
去年我们走访东莞松山湖一家做精密连接器的客户,对方产线主管提到一个细节:同一台协作机器人,白天抓金属壳体、夜间换抓塑胶件,原来用气动夹爪要停机换夹具,一次调整接近40分钟,一个月下来光换型就损失十几个小时。后来换成可编程的协作机器人电动夹爪,夹持力和开合行程在程序里切换,换型时间压缩到几分钟。这个变化背后,其实是东莞大量3C电子与精密制造企业在小批量、多品种订单压力下的共同课题——末端夹爪能不能跟上柔性生产节奏。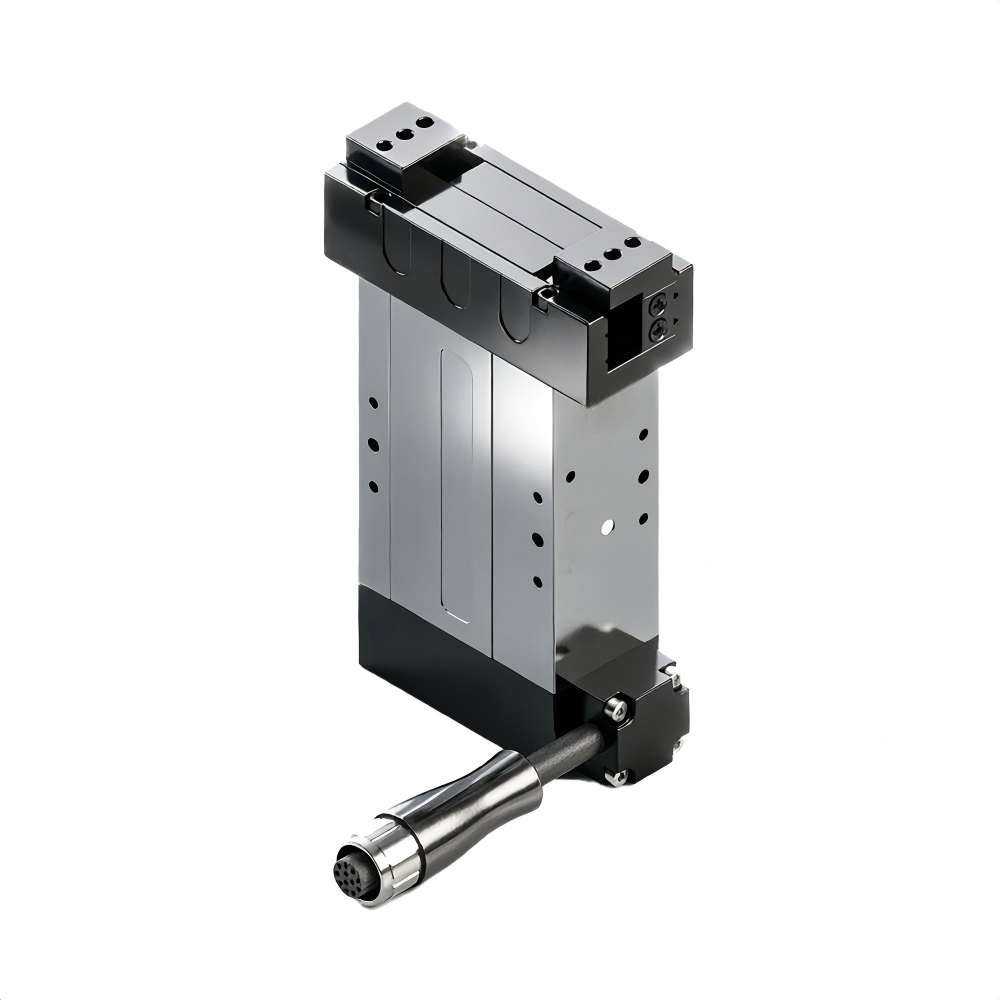
东莞协作机器人电动夹爪为何成为柔性产线的关键一环
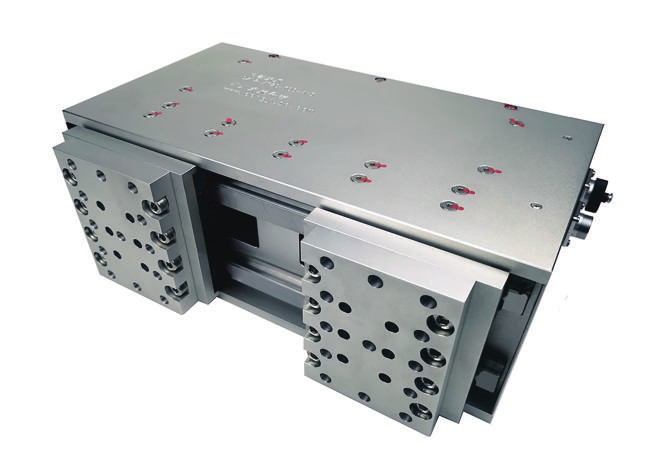
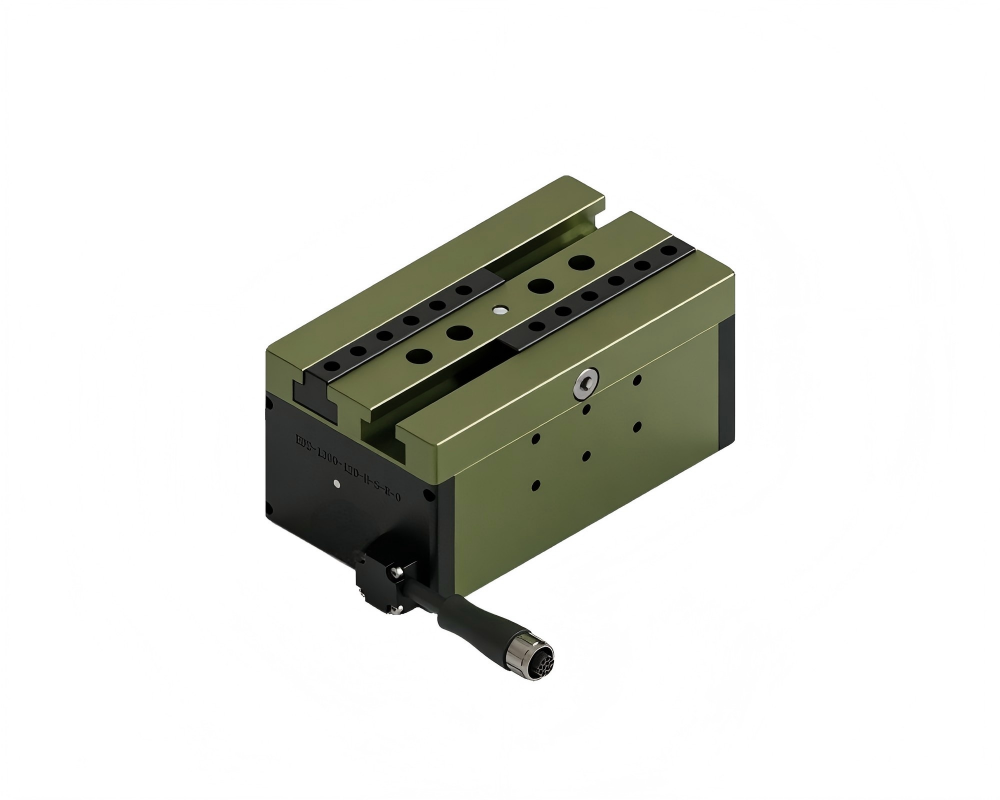
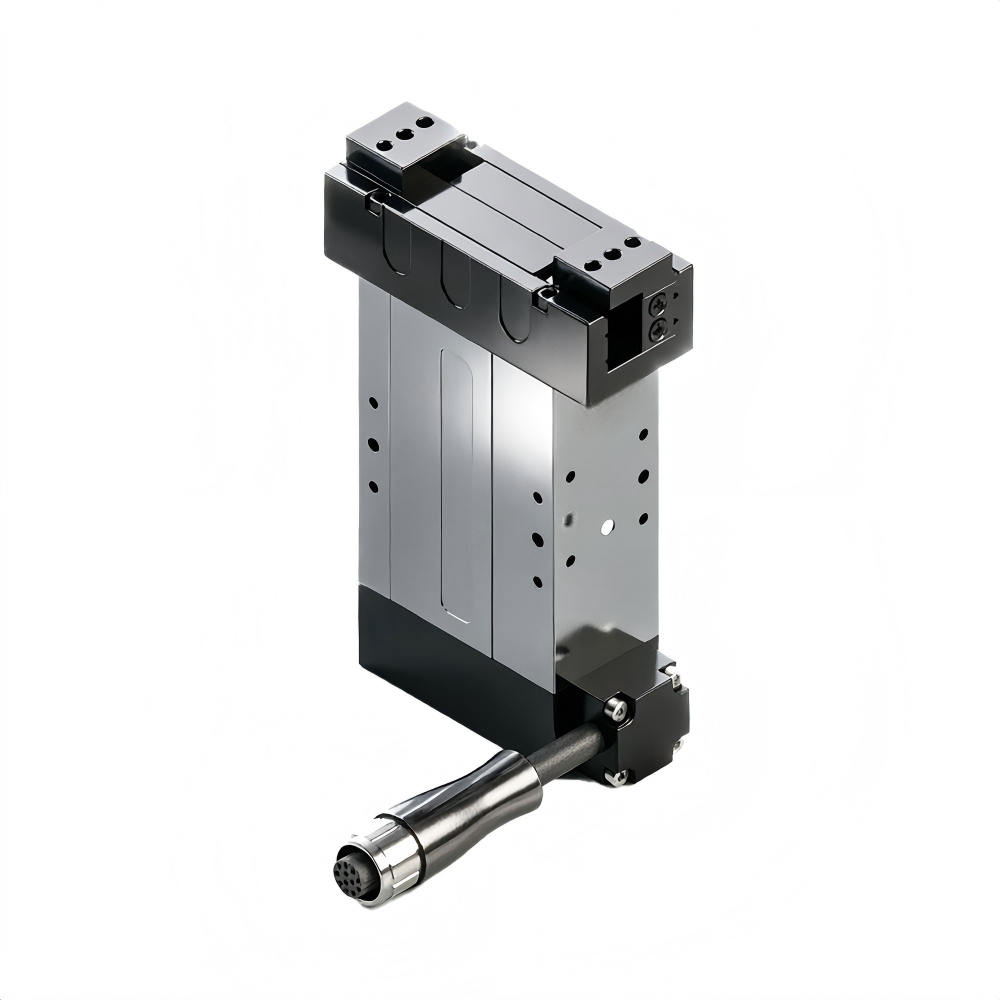
协作机器人本身强调人机协同、快速部署,但很多产线在末端执行器上仍然沿用传统气动方案。气动夹爪结构简单、成本低,可一旦面对多规格工件,就需要频繁更换夹指、调整气压,调试依赖老师傅经验,换型效率很难保证。电动夹爪的优势在于参数可调、状态可反馈,夹持力、速度、开合位置都能通过程序设定,换产品时只需调用对应配方,减少了对人工调试的依赖。
东莞电动夹爪助力柔性生产
东莞的制造业结构决定了这类需求特别集中。电子制造、五金加工、新能源配件等行业订单批量不大但品类多,产线经常要在不同料号之间切换。协作机器人电动夹爪支持位置控制和力控模式,抓取易变形的塑胶件时可以设定较小的夹持力,抓取金属结构件时又能提高力度保证稳定,一台设备覆盖多种工况,这对追求设备利用率的东莞工厂来说,实用价值很直接。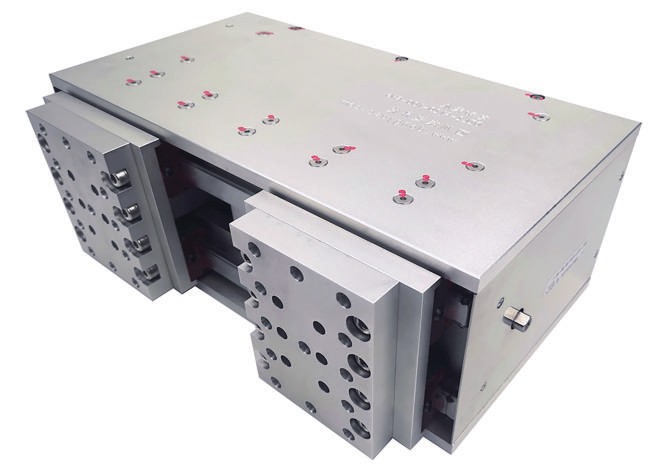
写在:选对协作机器人电动夹爪,柔性升级才能落到实处
柔性制造不是买一台协作机器人就能自动实现的,末端夹爪作为直接接触工件的环节,很大程度上决定了产线换型的效率和抓取的可靠性。东莞制造企业推进自动化升级时,不妨把电动夹爪纳入整体方案一起评估,从通讯适配、夹持力控制、夹指定制到后期运维,选择有本地服务能力的供应商会更省心。沃姆联科科技(上海)有限公司以福州为全球总部、上海为技术应用中心、东莞为运营服务中心,围绕电动伺服夹爪、气动夹爪、快换装置等末端执行器提供选型规划与全周期技术支持,官网 www.wommergripper.com 可查询产品资料,东莞及珠三角客户也可通过 400-1828-518 沟通具体应用需求。