去年我们协助杭州余杭一家3C电子组装厂做产线升级,对方新上了六轴协作机器人配电动夹爪,设备到位后却卡在调试环节整整两天——夹爪能通电,位置也能动,但抓取力度忽大忽小,节拍上不去。后来排查发现,问题不在夹爪本体,而是通讯周期与力控参数没有和机器人控制器对齐。这类情况在自动化现场并不少见,很多工程师把注意力放在硬件安装上,反而忽略了调试步骤本身的系统性。
伺服电动夹爪和传统气动夹爪的区别,在于它把"力"和"位置"变成了可编程的变量。这意味着调试不再是接上气管调个气压那么简单,而是要围绕通讯、使能、回零、限位、力控曲线逐项确认。步骤走对了,现场往往半天就能进入稳定运行;步骤跳着走,后面反复返工的时间和成本会成倍增加。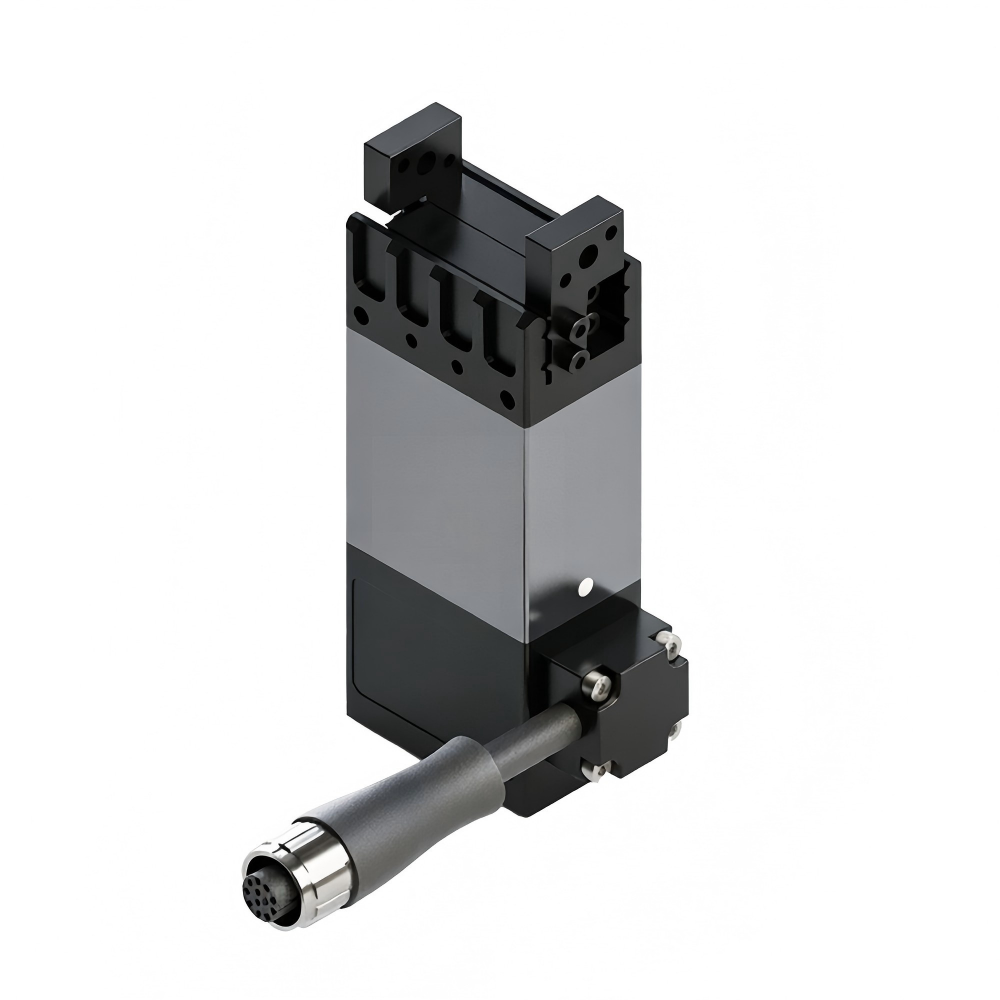
伺服电动夹爪调试步骤中容易被跳过的前置环节
很多调试卡壳的根源,其实发生在通电之前。机械端的安装同轴度、夹爪与工件的相对位置、线缆走线的应力释放,这些看似基础的项目如果没做到位,后面的参数怎么调都会觉得"手感不对"。我们建议在正式调试前,先把夹爪空载运行一遍,观察开合是否顺畅、有无异响,确认机械结构没有干涉。
电气与通讯的准备同样关键。要确认供电电压与电流余量是否匹配,确认总线类型与机器人控制器的配置一致,并核对通讯周期。参数表里的加减速时间、电流限制,在空载状态下先做一次低速验证,避免带载时突然出现过流报警,把简单问题复杂化。把这些前置项做成一张核对清单,能省掉后面大量的来回沟通。
杭州伺服电动夹爪调试步骤的实操流程与参数设置
杭州及周边长三角地区的制造企业,产线节拍普遍偏紧,对夹爪的响应速度和重复定位精度要求较高。在实际操作中,一套完整的调试步骤通常包括:上电自检、通讯握手、原点回归、行程与限位标定、力控模式选择、抓取测试与节拍优化。每一步都建议留存参数记录,方便后续换型或复制到同型号设备上,形成企业自己的调试档案。
参数设置环节需要耐心。位置模式下要关注到位判定窗口,窗口设得太严会出现"到位信号抖动",设得太松则影响精度;力控模式下要关注目标力与实际电流的对应关系,通常需要结合工件材质做几组阶梯测试。我们在服务客户时,会把杭州地区客户的常见工件类型整理成参数模板,交付时一并提供,减少现场反复试错的时间。
从3C装配到新能源,调试步骤在不同场景下的差异
记得有一次,一家做新能源电池模组搬运的客户找到我们,他们的工况是薄壁壳体抓取,稍一用力就变形。我们带着沃姆机器人的电动伺服夹爪到现场,把调试重点放在力控曲线的柔化上,通过分段降低接近阶段的输出力,再配合精度浮动