在深圳某3C电子制造车间,一条贴片组装线因夹爪定位偏差导致每小时损失近百个精密元件——这类场景并不少见。很多企业在引入伺服电动夹爪后,发现设备到货只是一步,真正决定产线效率的,是调试环节是否扎实。调试不到位,轻则抓取不稳、良率波动,重则反复停机、拖慢整线节拍。我们结合在珠三角多个自动化项目的实施经验,把深圳伺服电动夹爪调试步骤拆解成可落地的操作逻辑,帮助设备工程师少走弯路。
深圳伺服电动夹爪调试步骤的一步:把机械安装与电气连接做扎实
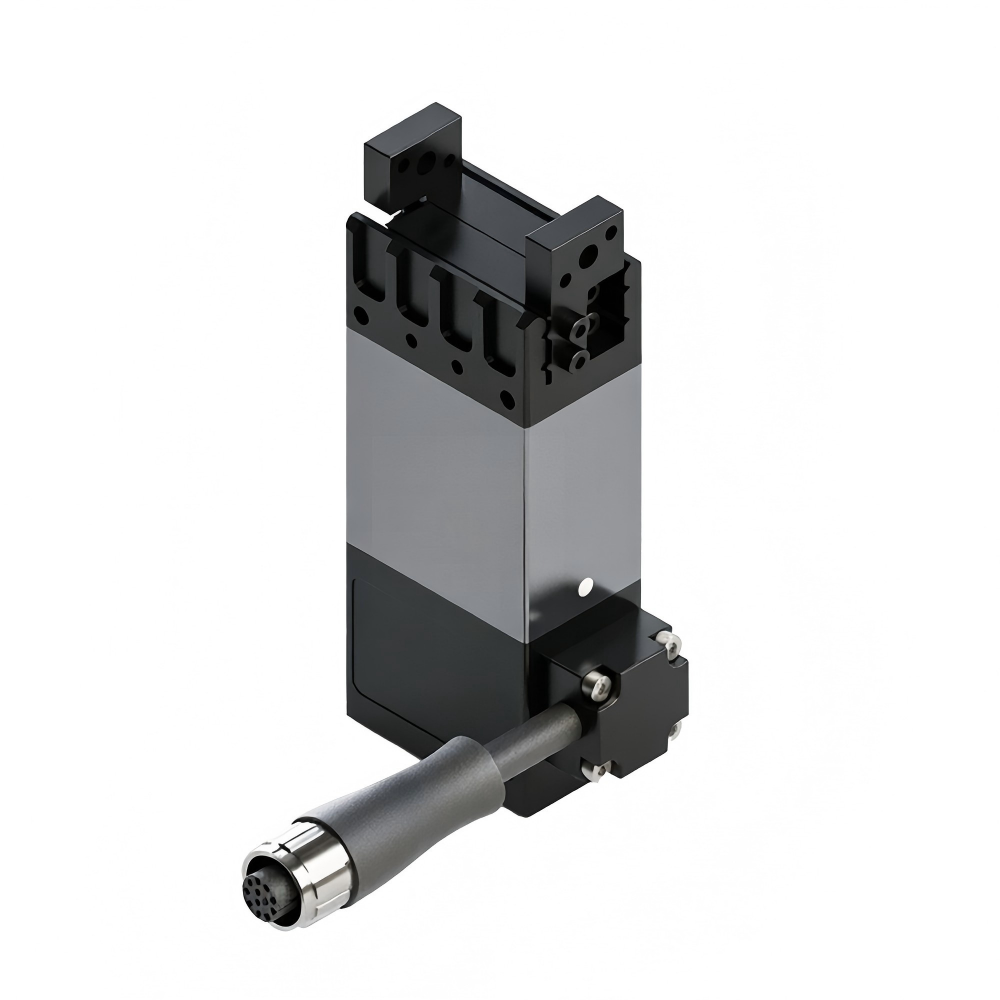
很多调试问题其实源于安装阶段的疏忽。伺服电动夹爪对同轴度和安装面的平整度比气动夹爪更敏感,机械臂法兰与夹爪本体之间的微小倾斜,都可能在高速开合时放大为位置偏差。我们在深圳龙华一家做连接器组装的企业现场就遇到过类似情况:夹爪反复报过载,排查半天才发现是转接板加工公差偏大,导致夹爪在闭合末端受到侧向力。重新更换转接件并校准安装面后,问题随即消失。所以调试前的机械检查不能省——确认法兰止口配合紧密、紧固螺丝按对角顺序锁紧、线缆走向留有足够弯折半径,这些细节直接决定后续参数整定的效率。
伺服夹爪调试要点
电气连接同样需要按规范逐项核对。供电电压波动、编码器线屏蔽层接地不良、IO信号线与动力线捆扎过近,都可能引入干扰,让夹爪在低速运行时出现抖动或位置漂移。建议在通电前用万用表确认电源极性,用示波器抽查PWM或脉冲信号质量,并确保驱动器接地电阻符合手册要求。把这一步做细,后面调试伺服电动夹爪时就不会被莫名其妙的偶发故障牵着走。
参数整定与运动规划:深圳伺服电动夹爪调试步骤的核心环节
进入参数配置阶段,首先要明确夹爪的工作模式——是位置控制、力控还是速度控制。以3C行业常见的精密装配为例,夹爪需要在接触到工件后迅速切换到力控模式,避免压伤外壳。调试时建议先空载运行,观察电机电流曲线是否平滑,再逐步加载到额定负载的30%、60%、100%,记录不同负载下的跟随误差。深圳不少做新能源电芯搬运的客户对节拍要求高,我们通常会帮他们把加速段和减速段的S曲线时间适当拉长,牺牲少量节拍换取更低的末端振动,反而让整体取放成功率明显提升。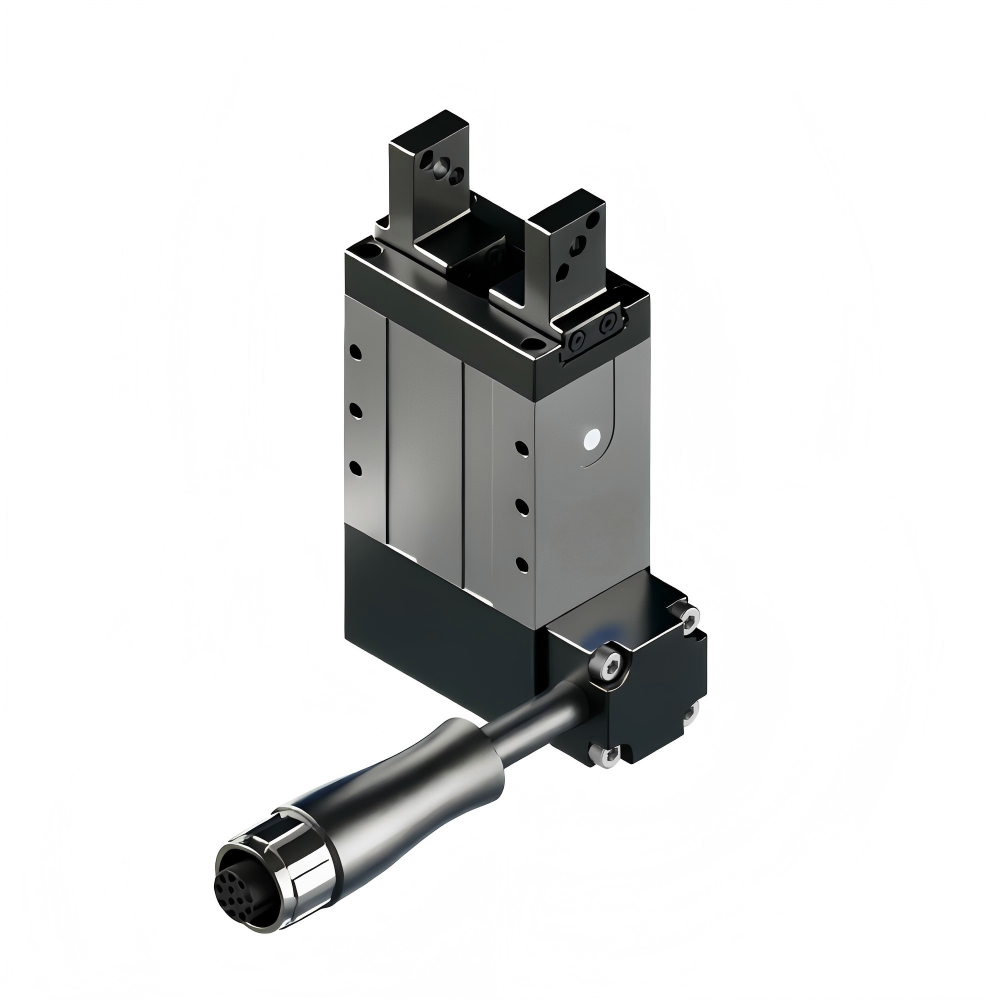
另一个容易被忽略的点是夹持力与开口宽度的匹配关系。伺服电动夹爪的夹持力并非越大越好,过大的夹持力会导致工件变形或夹爪本体发热,过小则可能在高速运动中松脱。建议在调试时用测力计实测不同设定值下的实际夹持力,建立对应表并写入程序。同时要设定合理的软限位和过流保护阈值,防止撞件时损坏夹爪。我们见过一些现场为了赶产能跳过这一步,结果夹爪在连续运行两周后出现齿轮磨损,拆开才发现长期过载运行。把参数整定做扎实,才是深圳伺服电动夹爪调试步骤中真正省成本的做法。