
在北京亦庄一家新能源电驱装配厂的车间里,一台协作机器人需要在同一个工位上完成抓取、旋转九十度、再垂直插入的连贯动作。过去这类动作往往要靠两套机构配合完成:一个气动夹爪负责抓,一个旋转气缸负责转,中间还得加缓冲和限位块。如今越来越多北京本地的自动化集成商,开始把这两件事交给同一个部件——旋转伺服电动夹爪。这种变化不是简单的机构合并,而是产线柔性化需求倒逼出来的必然选择。
背后的推力其实很实在。同一条线要兼容多种规格的工件,换型时间被压到分钟级,靠机械限位和气路调节已经很难跟得上节奏。旋转伺服电动夹爪把夹持与旋转集成在一体,通过总线指令直接控制角度、速度与力矩,换型时往往只需要改几行参数。对于北京这类研发型、小批量多品种特征明显的制造区域来说,这种可编程的灵活性比单纯的重复节拍更有价值。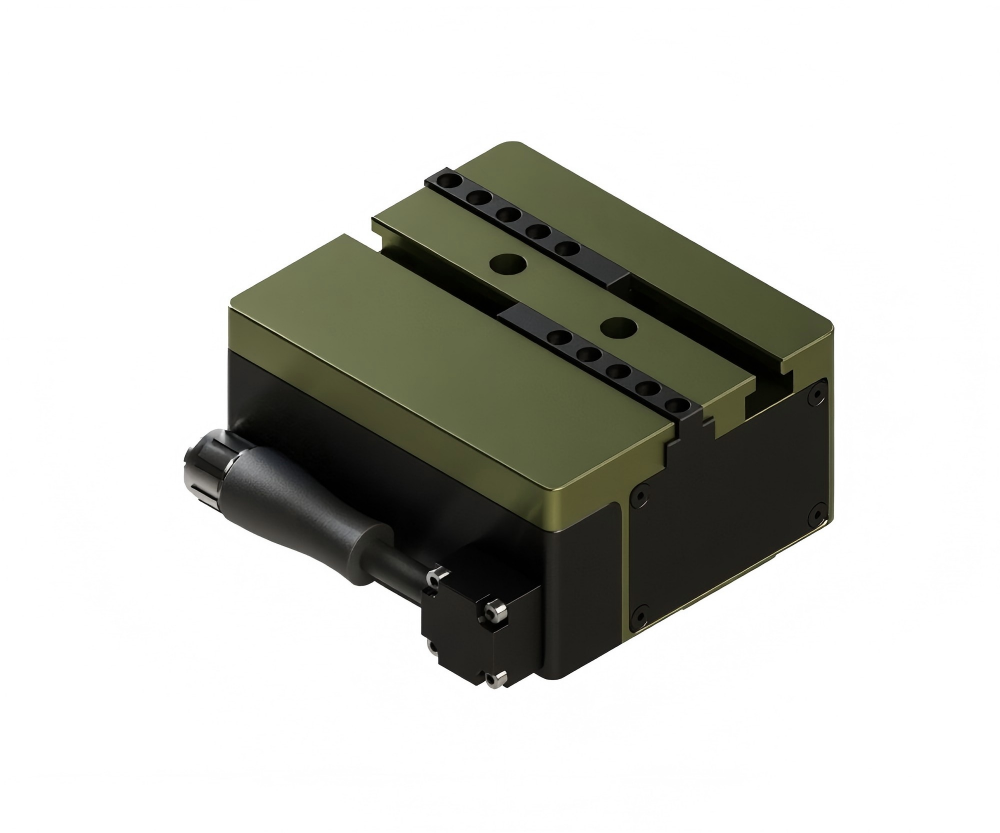
北京旋转伺服电动夹爪为何在精密装配环节受到关注
北京的制造企业结构有它的特点:3C电子、汽车电子、医疗器械、科研院所的中试线占比不低,工件普遍体积小、附加值高。这类场景里,夹持力稍大就可能划伤表面,旋转角度偏差一两度就可能装不到位。旋转伺服电动夹爪依靠力矩闭环和位置闭环,可以把夹持力稳定控制在较小的区间内,旋转重复定位也能保持在一个比较稳定的水平,这正是精密装配环节看重的部分。
另一个常被忽略的原因是数据。气动方案很难回答"到底夹住了没有、夹得有多紧"这两个问题,而电动伺服方案可以实时输出位置、电流、力矩等信号。对北京不少正在推进产线数字化的企业来说,这些信号可以直接接入上位机或MES系统,用于工艺追溯和异常预警。换句话说,它不只是一个执行部件,也是一个数据采集点。
选型时该盯住哪几个指标
我们在跟北京客户对接时,通常先弄清楚三件事:工件多重、旋转动作在什么姿态下完成、电控柜里还剩多少安装空间。这三个问题的答案,基本决定了型号的方向。很多选型失误并不是产品本身的问题,而是工况描述得不够清楚,导致夹持力和扭矩留了过多或过少的余量。
- 夹持力与实际工件的匹配:既要保证抓得住,也要避免压伤。带力控功能的型号可以在程序中设定力值上限,比更换不同缸径的气爪省事得多。
- 旋转扭矩与偏心负载:工件重心离旋转轴越远,所需的保持扭矩越大。选型时应按带载旋转的工况核算,而不是只看空载参数。
- 通讯协议是否匹配现有控制体系:EtherCAT、Modbus、数字IO各有适用场合,协议不匹配往往意味着额外的转换成本。
- 安装尺寸与走线方式:末端空间紧张时,线缆的出线方向和弯曲半径会直接影响装配可行性。
- 防护等级与维护便利性:粉尘、切削液较多的工位需要高的防护等级,同时要考虑后期更换手指的便捷程度。
从3C电子到汽车零部件:旋转伺服电动夹爪的落地场景
记得有一次,我们为北京一家做汽车传感器装配的客户解决了一个具体问题。对方工件是带引脚的塑料壳体,需要抓取后旋转一百八十度放入检测工位。原先的气动夹爪加旋转气缸方案在旋转时存在轻微过冲,引脚偶尔会磕到定位销,不良率一直压不下去。我们建议改用旋转伺服电动夹爪,把旋转过程拆成加速、匀速、减速三段参数,末端再补一个低速逼近动作,过冲问题基本消除,该工位的调试时间也从半天缩短到一小时左右。后来对方把这条经验复制到了另外两个相似工位上。
类似的需求在北京的3C电子、医疗器械和机床上下料场景中都能见到。比如芯片载具的翻面检测、注射器组件的定向插装、小型金属件的双面加工上下料,共同点都是"抓取+角度调整"必须一次



