
在杭州萧山一家汽车零部件工厂的装配车间里,一台六轴协作机器人正等待指令。操作员在示教器上设定好抓取参数,机器人缓缓靠近料框——但末端的夹爪却迟迟没有动作。这是不少产线工程师推进自动化改造时遇到的真实瓶颈:机器人本体选好了,末端执行器却成了卡脖子环节。伺服电动夹爪如何和机器人集成,看似只是接口对接的问题,实际涉及通讯协议、力控策略、安装方式乃至产线节拍的系统性匹配。
杭州作为长三角智能制造的重要节点,聚集了大量3C电子、汽车零部件和新能源企业,产线柔性化升级需求迫切。伺服电动夹爪相比传统气动方案,在力位混合控制、抓取数据反馈和多品种切换方面有明显优势,但集成过程中的技术细节如果处理不当,反而会让设备性能打折扣。沃姆机器人(WOMMER)在服务长三角客户的过程中,接触过不少类似场景,下面从实际问题出发,梳理集成的关键路径。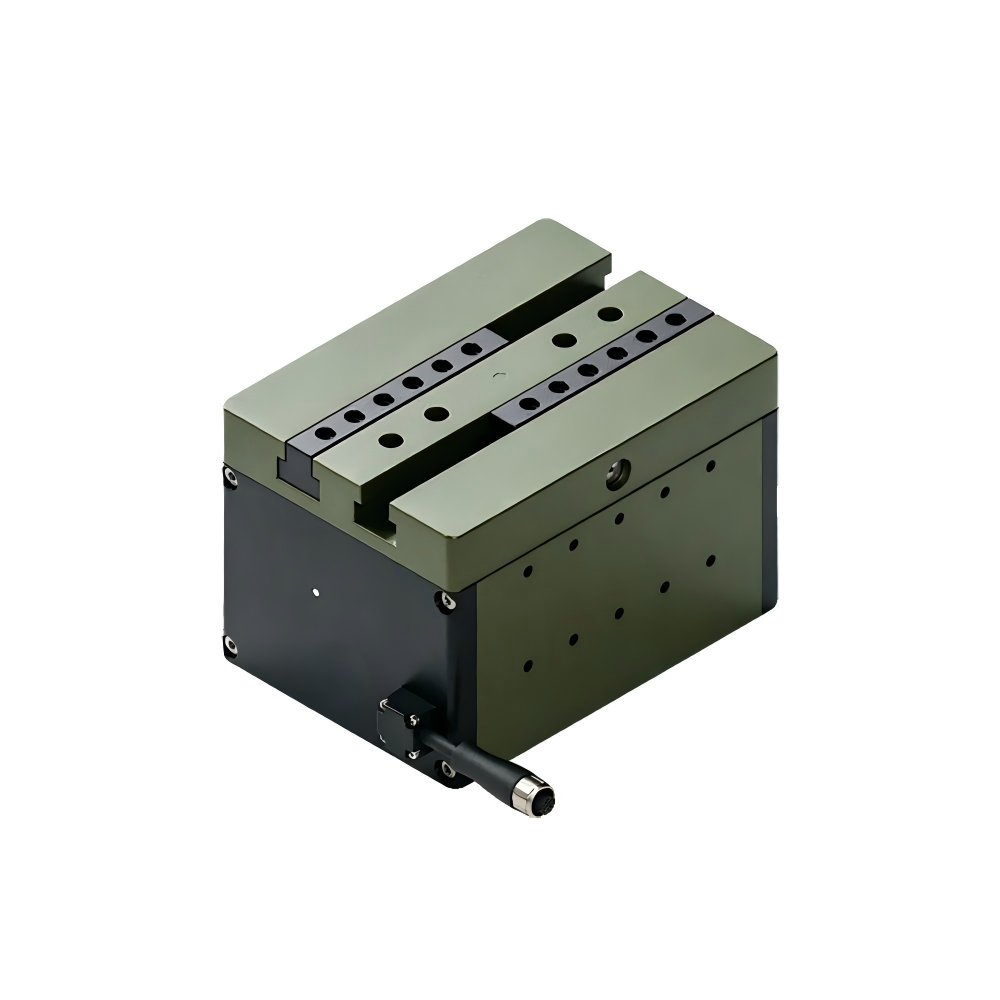
伺服电动夹爪与机器人集成,核心难点在哪里
很多工程师初次接触伺服电动夹爪时,会默认它和气动夹爪一样——接上气路、给个IO信号就能工作。但电动夹爪本质是一套精密的伺服控制系统,它需要与机器人控制器建立稳定的通讯链路,才能实现位置、速度、力矩的调节。常见的集成方式包括IO控制、Modbus、EtherCAT、Profinet等总线协议,不同品牌机器人的兼容性差异较大,选型阶段就要确认通讯接口是否匹配。
伺服夹爪集成难点解析
另一个容易被忽视的问题是夹爪的负载与惯量匹配。机器人手腕能承受的末端负载有限,伺服电动夹爪自身重量、工件重量以及抓取时的动态力矩,都需要纳入核算。如果夹爪选大了,机器人运动时可能报警过载;选小了,抓取力又不够。杭州一家做精密齿轮装配的企业就曾遇到这个问题:夹爪抓取力足够,但夹爪本体偏重,导致机器人高速移动时轨迹偏移。后来通过调整夹爪安装位置和优化加减速曲线才解决。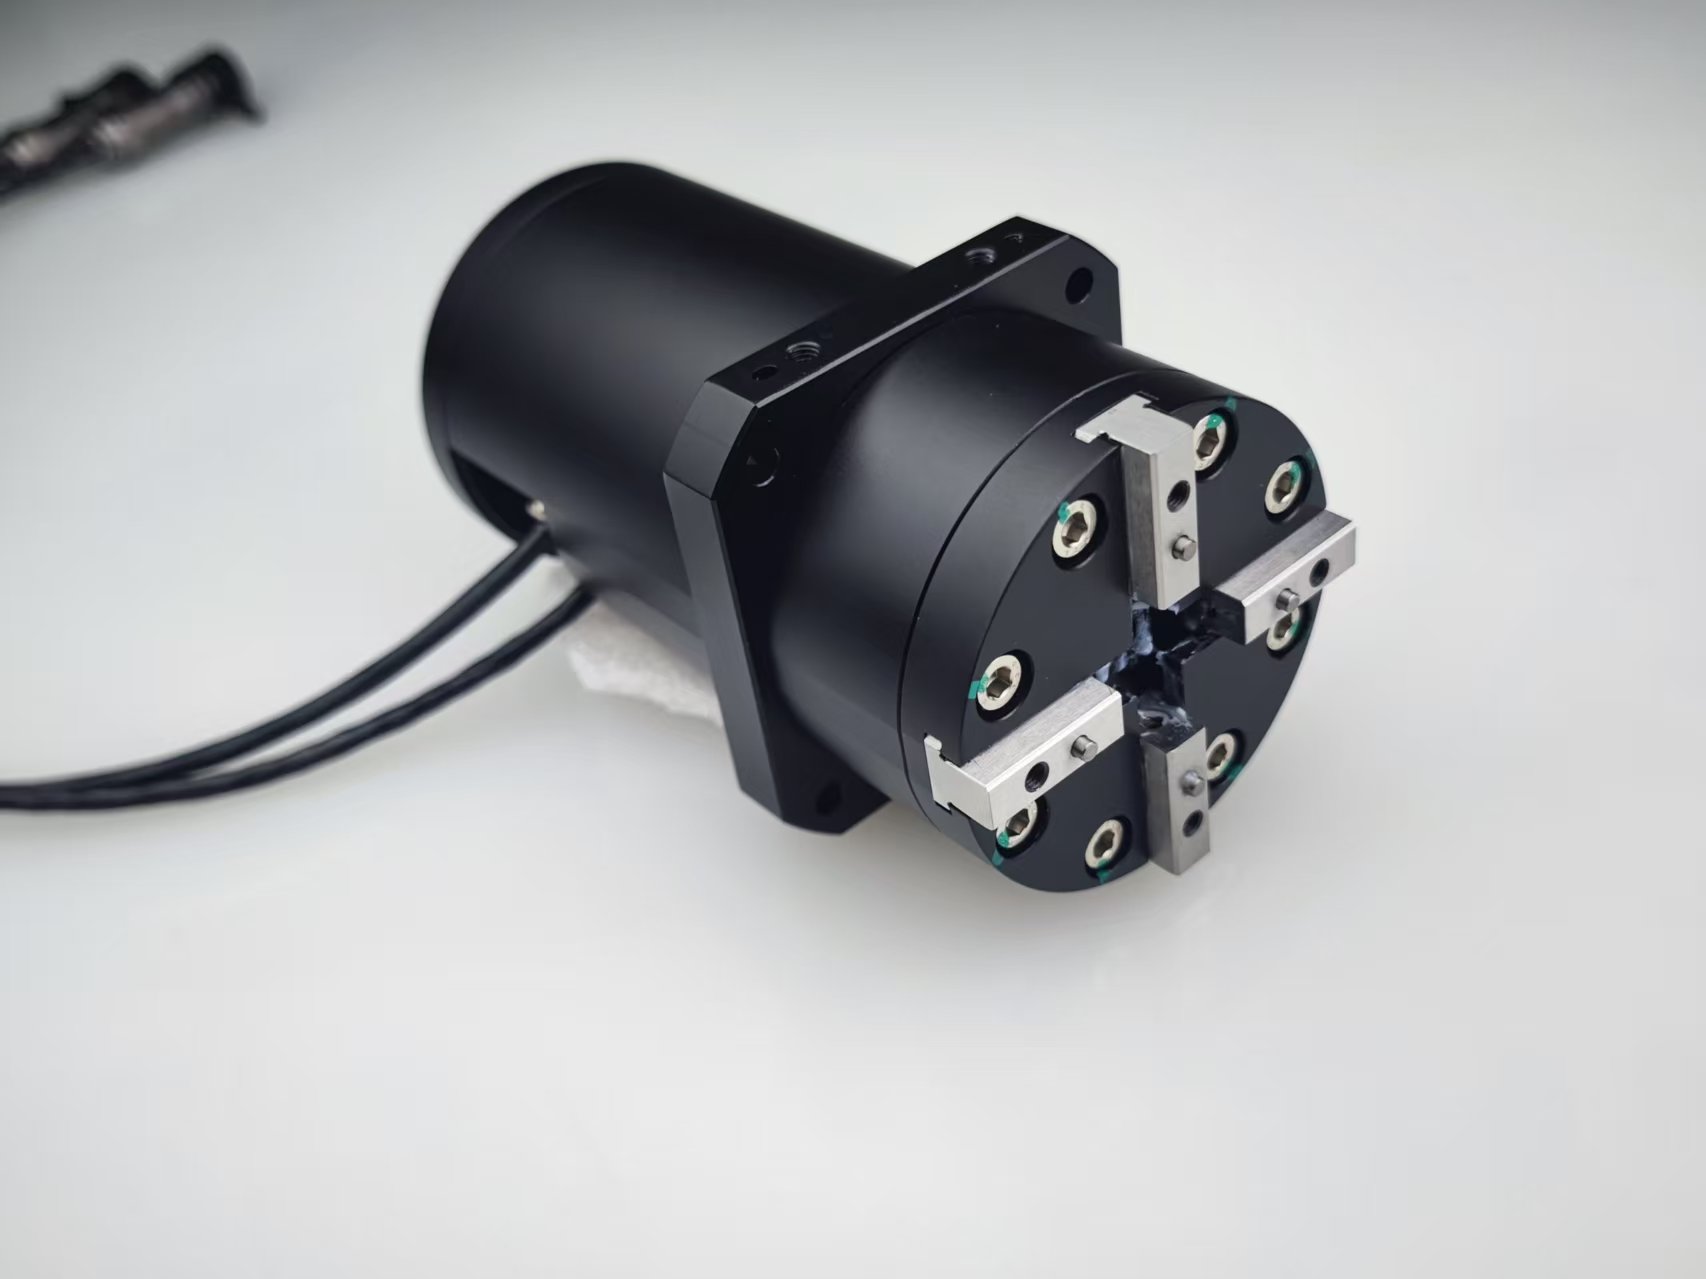
集成落地后的持续优化与支持
集成完成只是开始,产线运行中的夹爪磨损、参数漂移、通讯干扰等问题需要持续跟进。沃姆机器人建立了全生命周期远程技术服务体系,从选型规划、方案优化到运行指导和运维支持,杭州及长三角客户可以通过400-1828-518或官网www.wommergripper.com获取技术支持。我们位于上海松江的技术应用中心,能够为长三角客户提供较快的响应服务,减少产线停机等待时间。
伺服电动夹爪与机器人的集成,本质上是让末端执行器真正成为机器人的“手”——不只是能抓,还要抓得稳、抓得准、抓得柔。杭州制造业的智能化升级正在加速,选对夹爪方案和合作伙伴,能让集成过程少走弯路,让产线更快进入稳定运行状态。沃姆机器人专注于机器人末端执行器领域,希望以满意的产品和务实的服务,成为杭州及全国制造企业值得信赖的长期伙伴。



