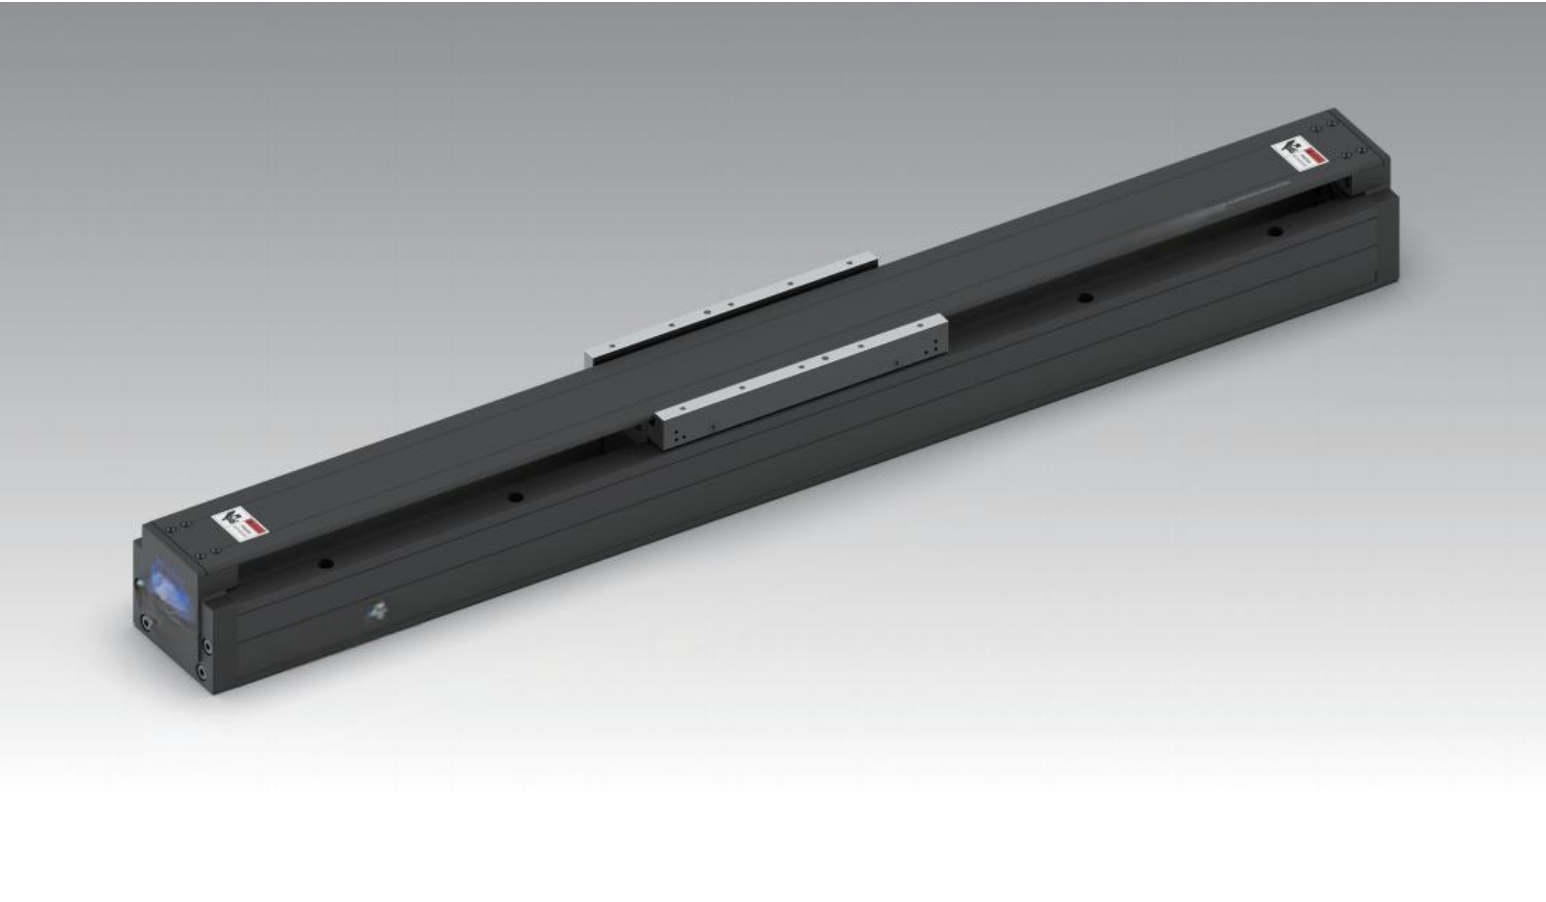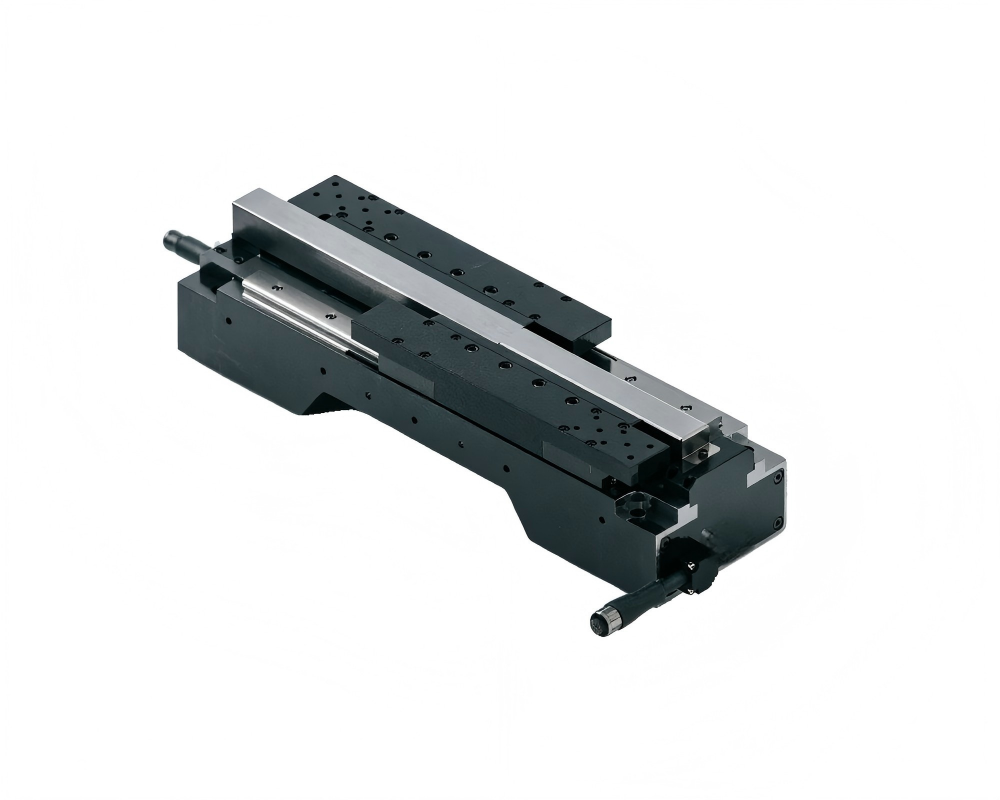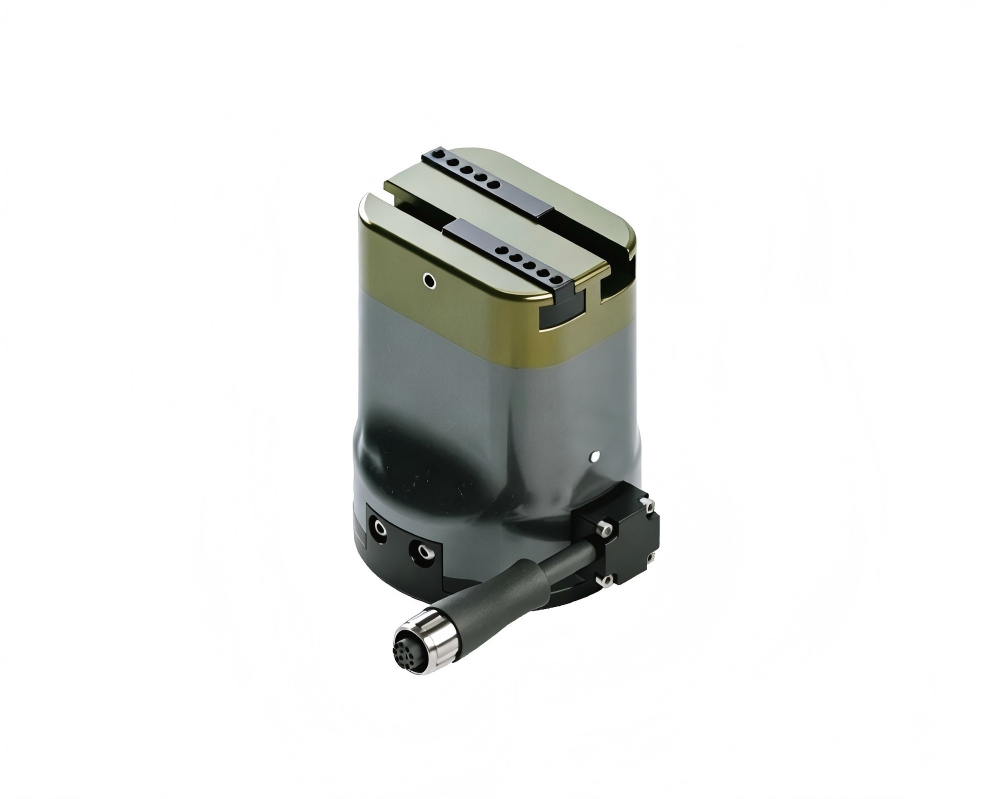
去年我们配合华南一家系统集成商做产线复盘,统计了他们近两年交付的四十多条装配线,其中超过一半的调试时间并不是花在机器人本体上,而是花在末端夹爪的反复试参数上。夹紧力大一点,薄壁件就变形;小一点,高速运行中工件又会滑移。这个看似细小的环节,往往决定了整条线的节拍能不能达标。而真正让这些问题收敛下来的,是伺服电爪力位速混合控制这类更精细的控制方式。
很多产线负责人对"伺服电爪"的理解还停留在"电动替代气动",其实两者的差别不在驱动方式,而在控制维度。气动夹爪基本只有开和合两个状态,力度靠调压阀粗略设定;而伺服电爪力位速混合控制,是把位置、速度、夹持力三个量放在同一个控制环里协同调度,让夹爪在接近工件时减速、接触瞬间切换到力控、夹稳之后再按设定速度退回。简单说,它让夹爪从"开关"变成了"手感"。
从夹得住到夹得准:伺服电爪力位速混合控制要平衡的三组矛盾
实际调试中常见的一组矛盾是速度与精度。空行程阶段我们希望夹爪跑得越快越好,但接近工件时必须及时减速,否则冲击力会直接作用在工件和夹爪本体上。伺服电爪力位速混合控制的做法是把整个行程分段,前段走位置模式追求速度,进入接近区间后自动降速并切换为力控模式,靠电机电流反馈实时感知接触状态,这个过程通常在毫秒级完成。
伺服电爪控制升级
第二组矛盾是夹持力与工件刚性。3C电子行业的连接器、玻璃盖板、电池模组,壁厚往往只有零点几毫米,夹持力波动几牛就可能导致隐裂。第三组矛盾是节拍与稳定性的取舍,一味追求快,重复定位精度就会漂移。伺服电爪力位速混合控制的价值,正是在这三组矛盾之间找到一个可复现的平衡点,并且把这个平衡点存成配方,换型时直接调用,而不是让工程师每次重新试。
选型与落地建议:让伺服电爪力位速混合控制真正发挥价值
如果你所在的工厂正在评估这类方案,建议先梳理三个信息:工件的允许夹持力范围、单次抓取允许的时间、以及换型频率。这三项决定了力控精度、速度和配方管理功能的优先级。其次要和供应商确认通信方式是否与现有机器人匹配,避免出现夹爪本身性能不错、却因为接口不通而额外增加改造工作的情况。,尽量把调试过程记录下来,形成企业自己的参数库,这比依赖某位工程师的经验更可靠。
沃姆联科科技(上海)有限公司专注于机器人末端执行器领域,主营电动伺服夹爪、气动夹爪、机器人快换装置、精度浮动补偿模块及定制化末端执行器,产品应用于3C电子、汽车零部件、新能源、机床上下料、自动化装配、仓储物流等场景。我们坚持"以技术应用为核心、以客户需求为中心",建立了全生命周期远程技术服务体系,从选型规划、方案优化到运行指导、运维支持提供一站式配合。广州及珠三角客户可通过官网 www.wommergripper.com 了解产品资料,或拨打 400-1828-518 沟通具体工况;公司地址为上海市松江区蔡家浜路450号微衡商务中心8501。把末端这一环做扎实,整条自动化产线的稳定性才有基础。