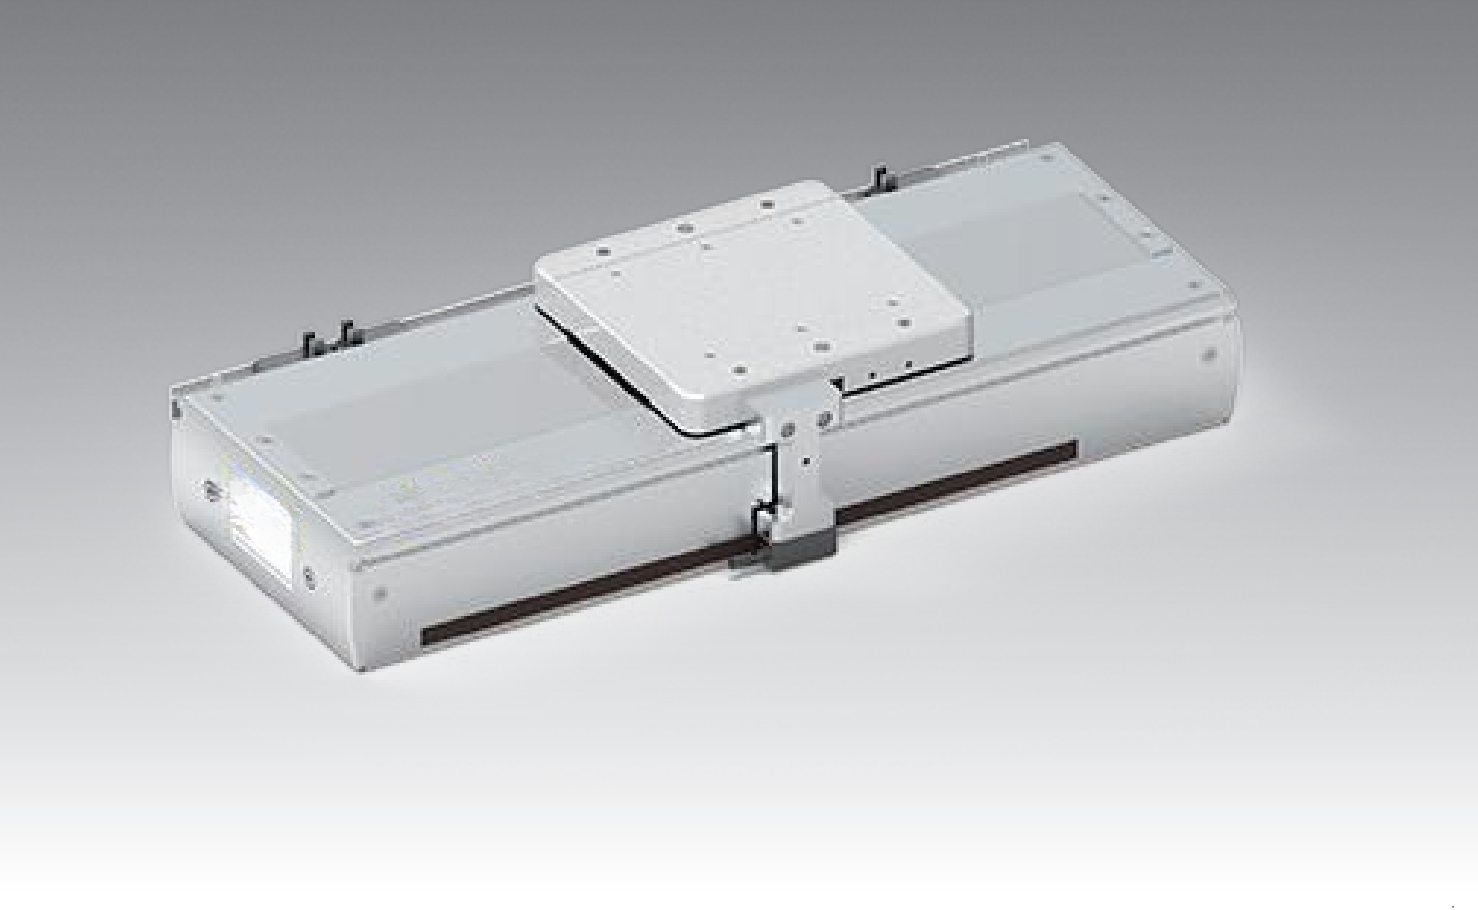
去年我们配合杭州一家3C零部件厂商做产线改造时,对方给出一组现场数据:原方案用丝杆模组搭配视觉相机,单次抓取对位平均耗时约420毫秒,重复定位偏差在0.05毫米上下浮动,一旦来料位置出现偏移,整线良率会掉到95%附近。改用直线电机模组与视觉系统做实时联动后,对位时间压到180毫秒以内,良率稳定在99%以上。这个变化并不是换掉某个零件就能实现的,而是运动控制、图像反馈和末端执行三个环节真正对齐之后才出现的结果。
不少企业把注意力全部放在相机像素和镜头精度上,却忽略了模组的响应速度和联动的时序设计。视觉负责"看",直线电机模组负责"动",末端执行器负责"拿",三者之间任何一环拖后腿,整体精度和节拍都会打折。下面结合我们在长三角地区的项目经验,聊聊杭州直线电机模组 视觉联动到底该怎么做。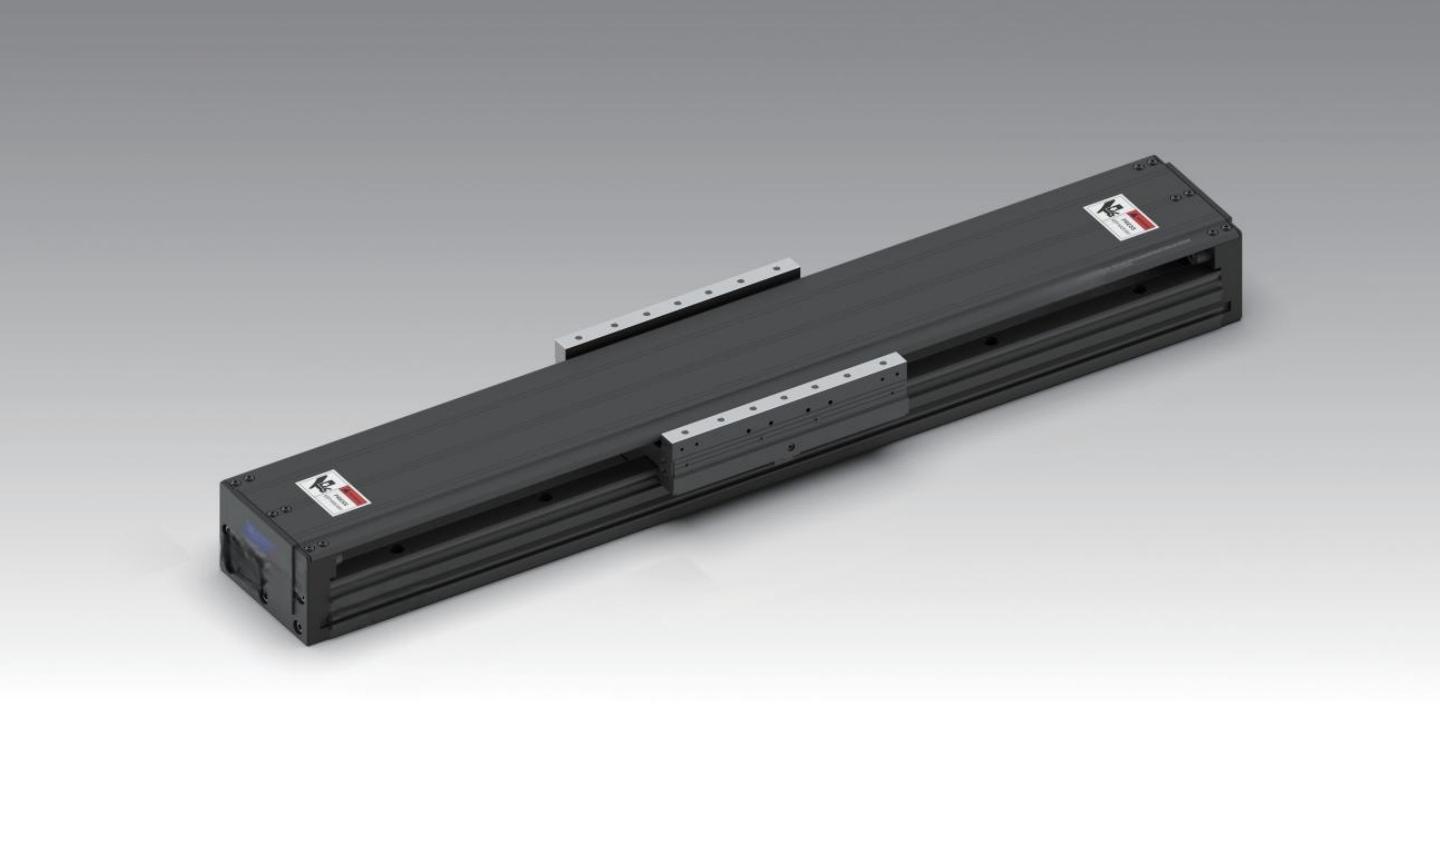
直线电机模组 视觉联动的难点到底卡在哪里
视觉联动听起来简单,实际落地时容易卡在三个方面。一是时序延迟,相机采集、图像处理、坐标解算、指令下发这几个步骤串起来,如果通信链路用的是普通脉冲或低速总线,累积延迟轻松超过50毫秒,模组再快也白搭。二是坐标标定误差,相机坐标系与模组运动坐标系之间的手眼标定若做得粗糙,偏差会随着行程放大,长行程工况下尤其明显。三是动态抖动,直线电机模组在高速启停时如果刚性不足或参数整定不到位,末端会出现微幅振荡,视觉再准也抓不稳。
直线电机与视觉联动实战
还有一个常被忽视的点是"飞拍"与"停拍"的选择。飞拍能在运动中完成取像,节拍优势明显,但对模组的速度平稳性和触发同步精度要求高;停拍稳定却牺牲时间。杭州不少电子组装和新能源电池产线已经开始批量采用飞拍方案,前提是模组本体、驱动器与视觉系统来自同一套联动逻辑,而不是各买各家再硬拼。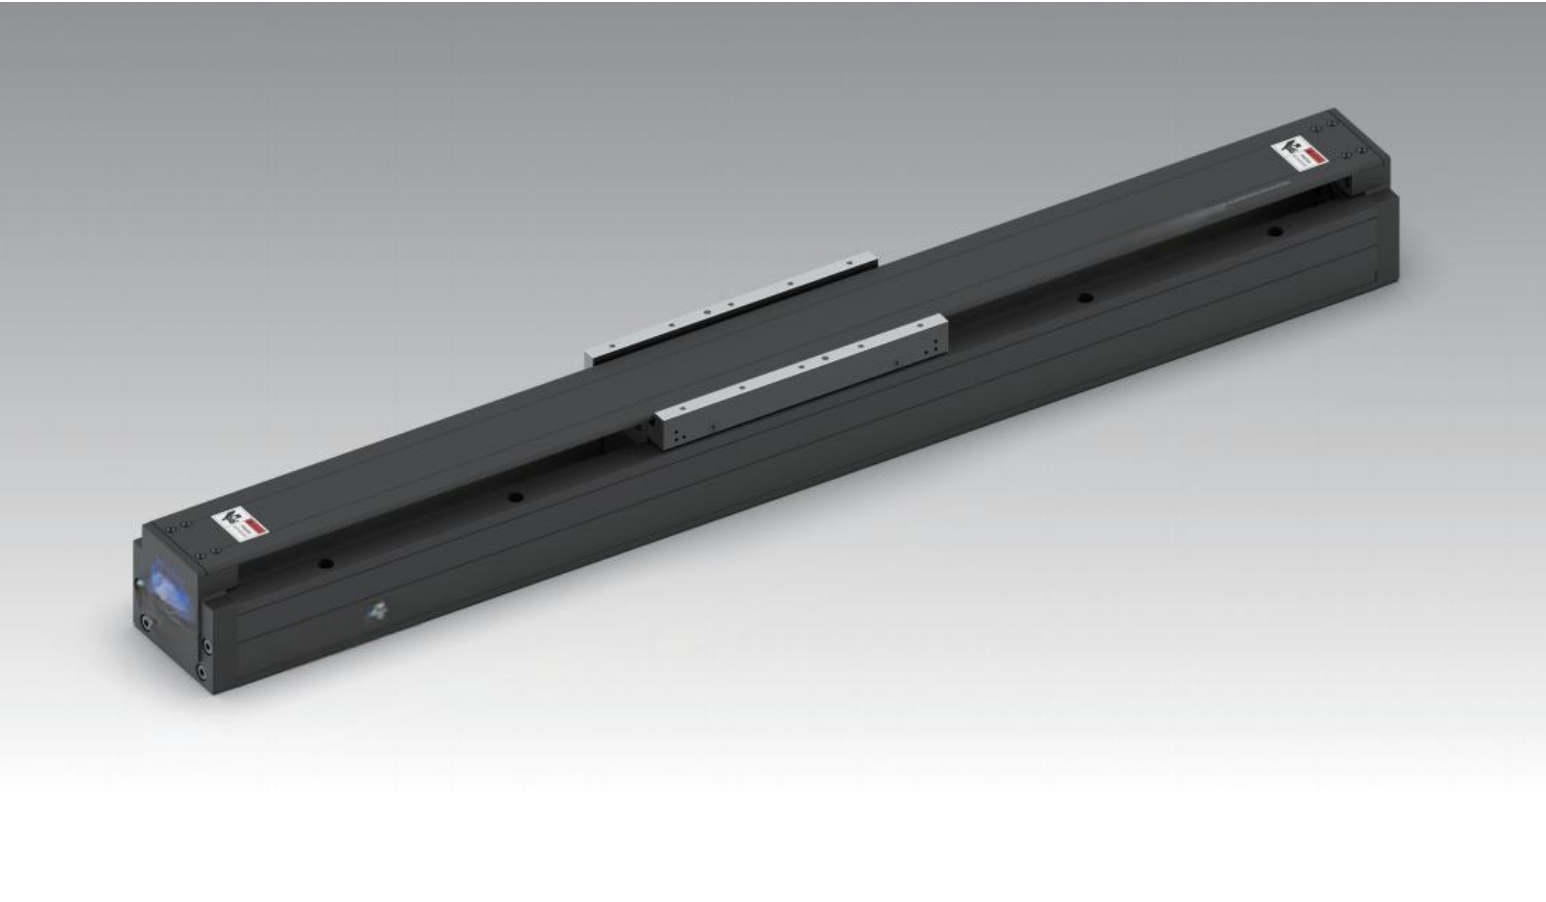
给杭州制造企业的几点落地建议
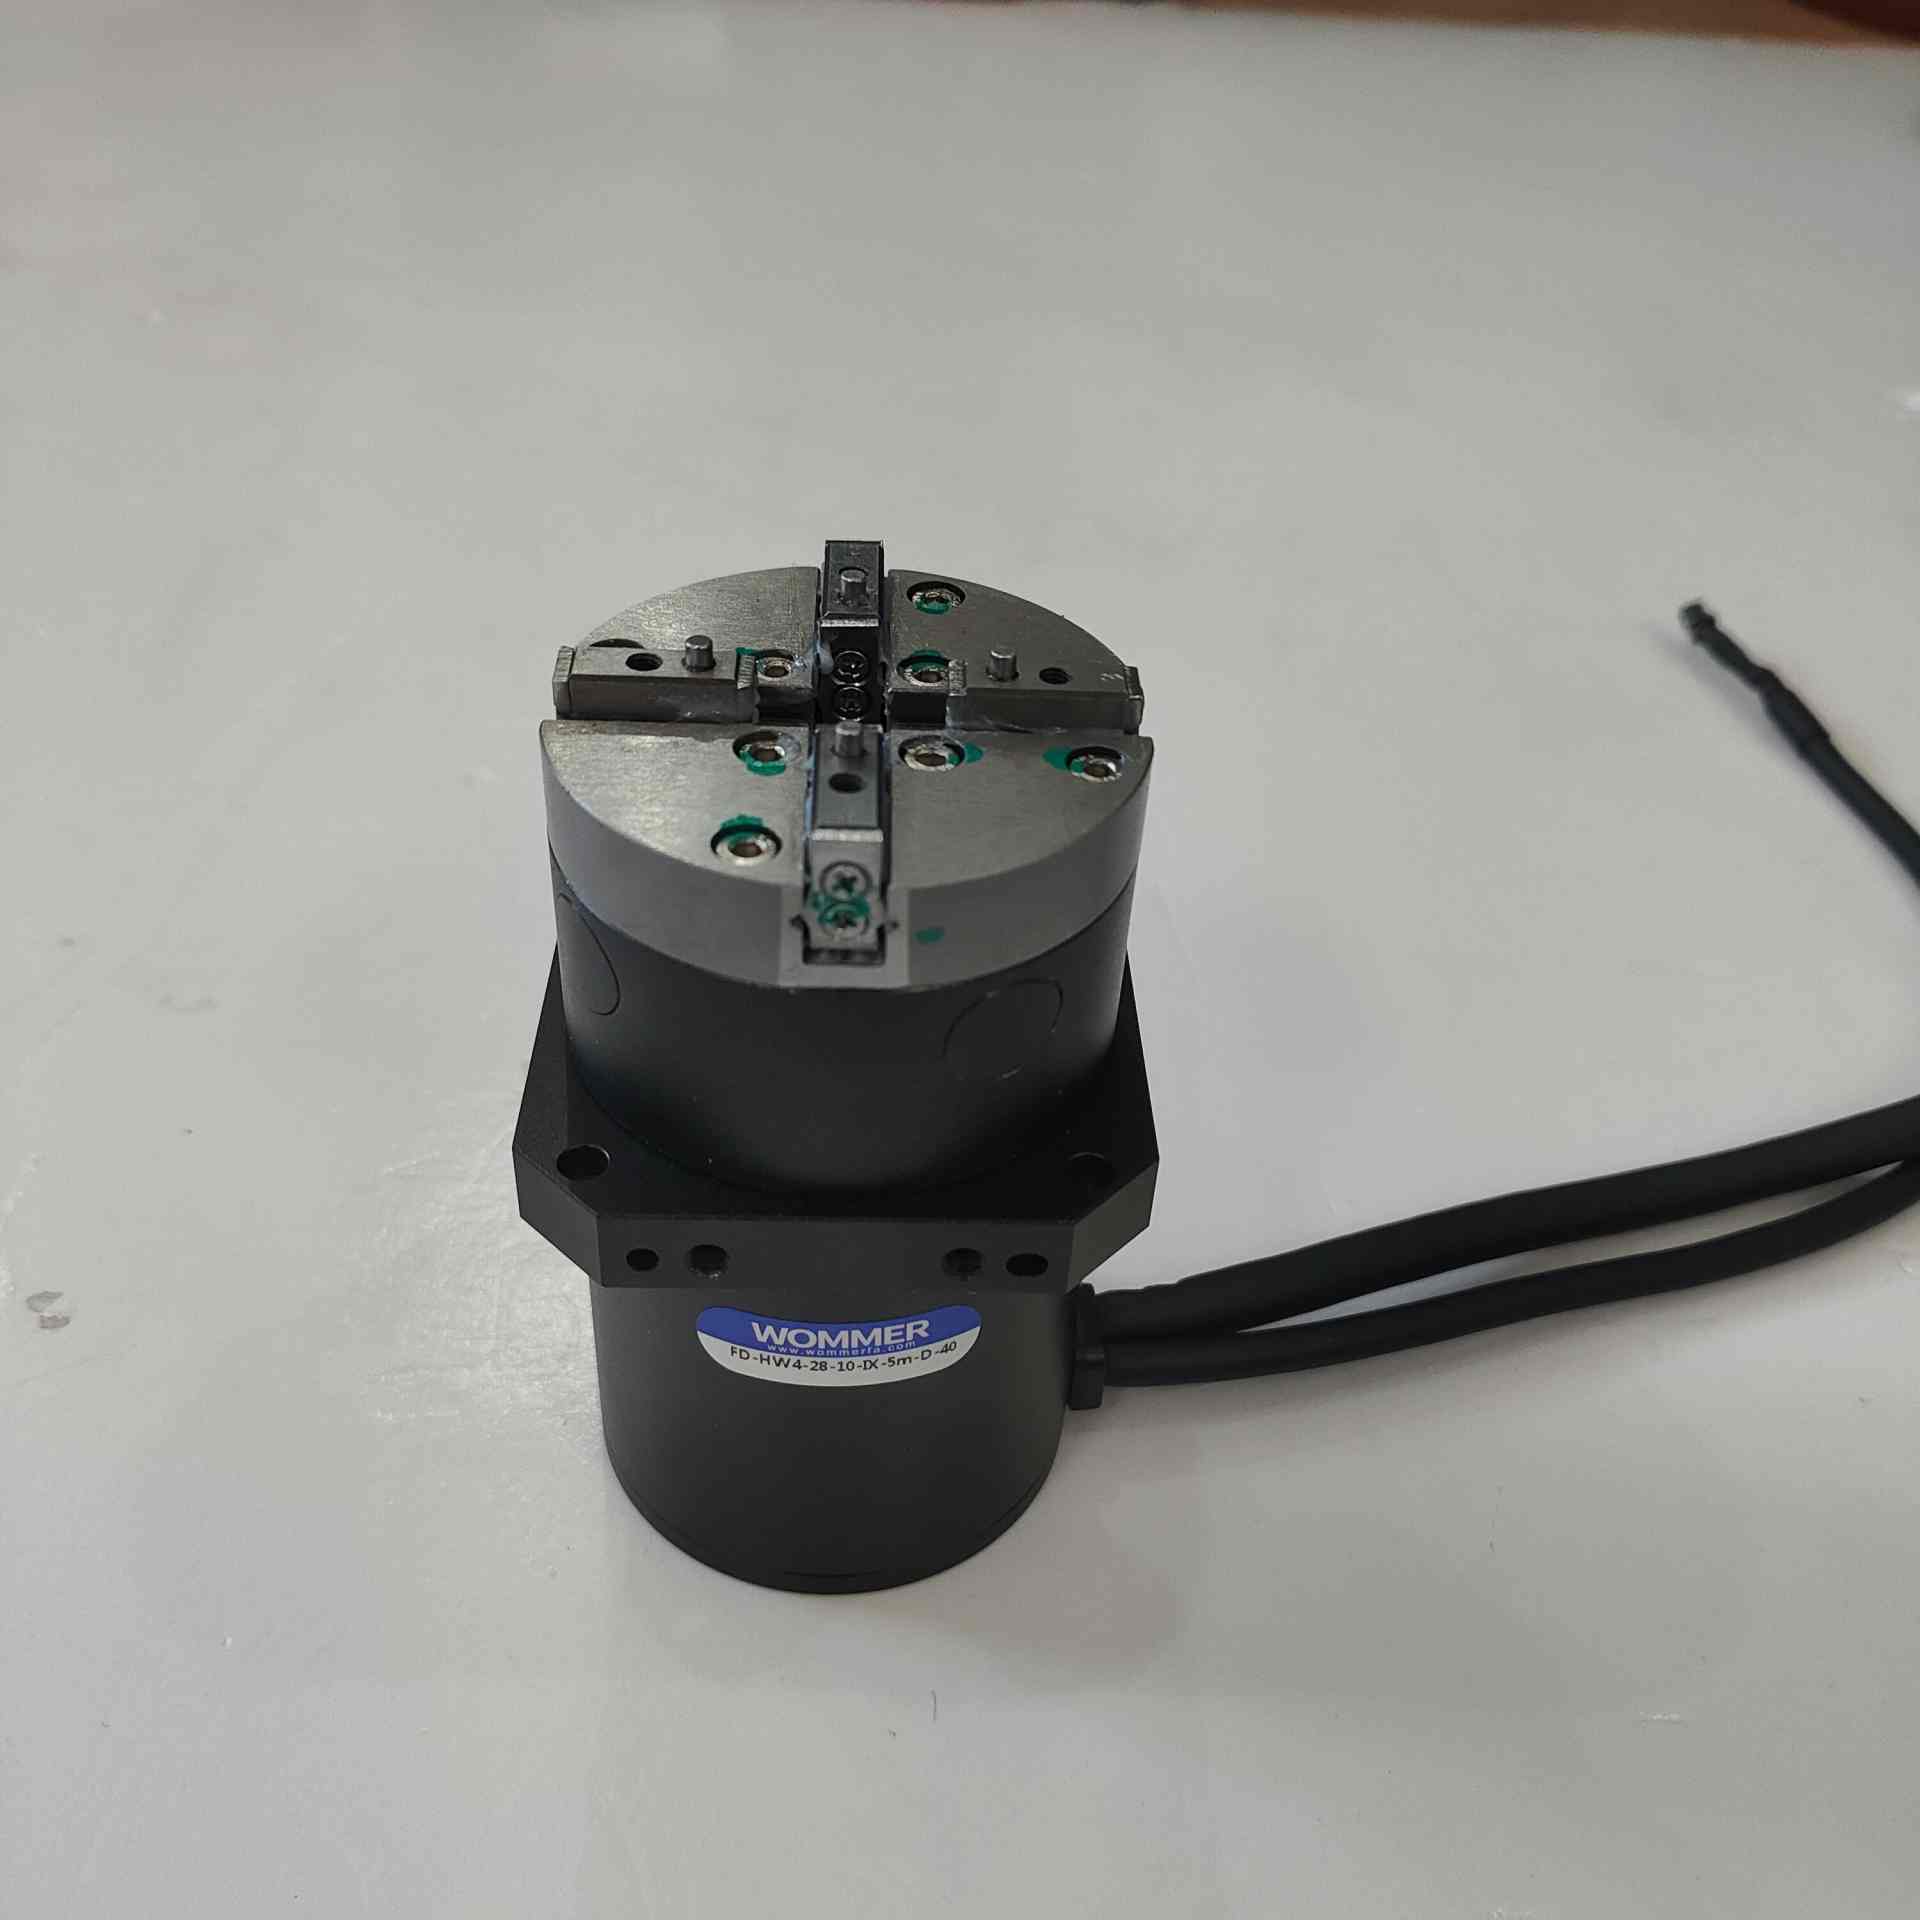
如果产线正在规划或改造视觉联动方案,建议先把节拍和精度目标拆解到每个环节,明确哪些指标由模组承担、哪些由视觉承担、哪些由末端执行器承担,避免互相推责。其次,尽量选择支持实时总线的驱动与控制方案,让相机触发和模组运动共享同一时基,减少不必要的软件补偿。第三,别忽略夹爪和快换装置这些"小件",它们往往是柔性换型和长期稳定性的关键。
直线电机模组与视觉联动的价值,终体现在产线能不能稳定跑、能不能快速换、能不能少停机。我们愿意把在长三角积累的这些经验,用在杭州客户的现场里,从方案设计到运行维护一起把细节做扎实。如有需求,可致电 400-1828-518 或到访上海市松江区蔡家浜路450号微衡商务中心8501交流,我们会安排技术同事做针对性评估。