在长三角制造业转型升级的浪潮中,上海作为智能制造的前沿阵地,正加速推动自动化产线的柔性化改造。据行业调研数据显示,超过六成的协作机器人集成项目在装配环节面临夹持力控制不精准、换型效率低等现实难题。尤其是在3C电子、汽车零部件等精密装配场景中,末端执行器的性能往往直接决定了整条产线的节拍与良率。作为机器人末端执行器领域的解决方案服务商,我们沃姆机器人(WOMMER)在长期服务上海及周边客户的过程中,深切感受到协作机器人装配伺服电爪正在成为破解这些难题的关键一环。
上海协作机器人装配伺服电爪为何成为柔性产线的核心部件
传统气动夹爪在协作机器人装配应用中存在一个绕不开的矛盾:夹持力要么全开要么全关,面对不同材质、不同脆弱程度的工件时,往往需要人工频繁调节气压阀,甚至更换夹爪本体。而装配作业对力控的要求极为苛刻,比如上海某3C电子企业曾反馈,他们在组装微型连接器时,气动夹爪的冲击力导致产品表面划伤率居高不下。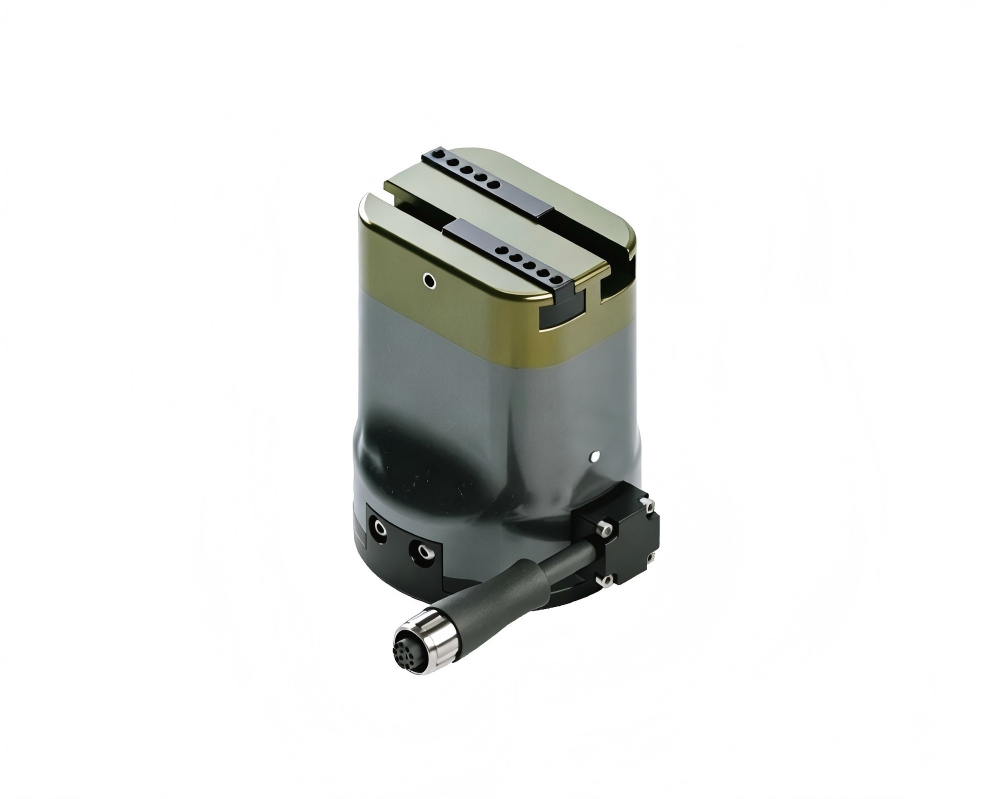
伺服电爪破解柔性装配难题
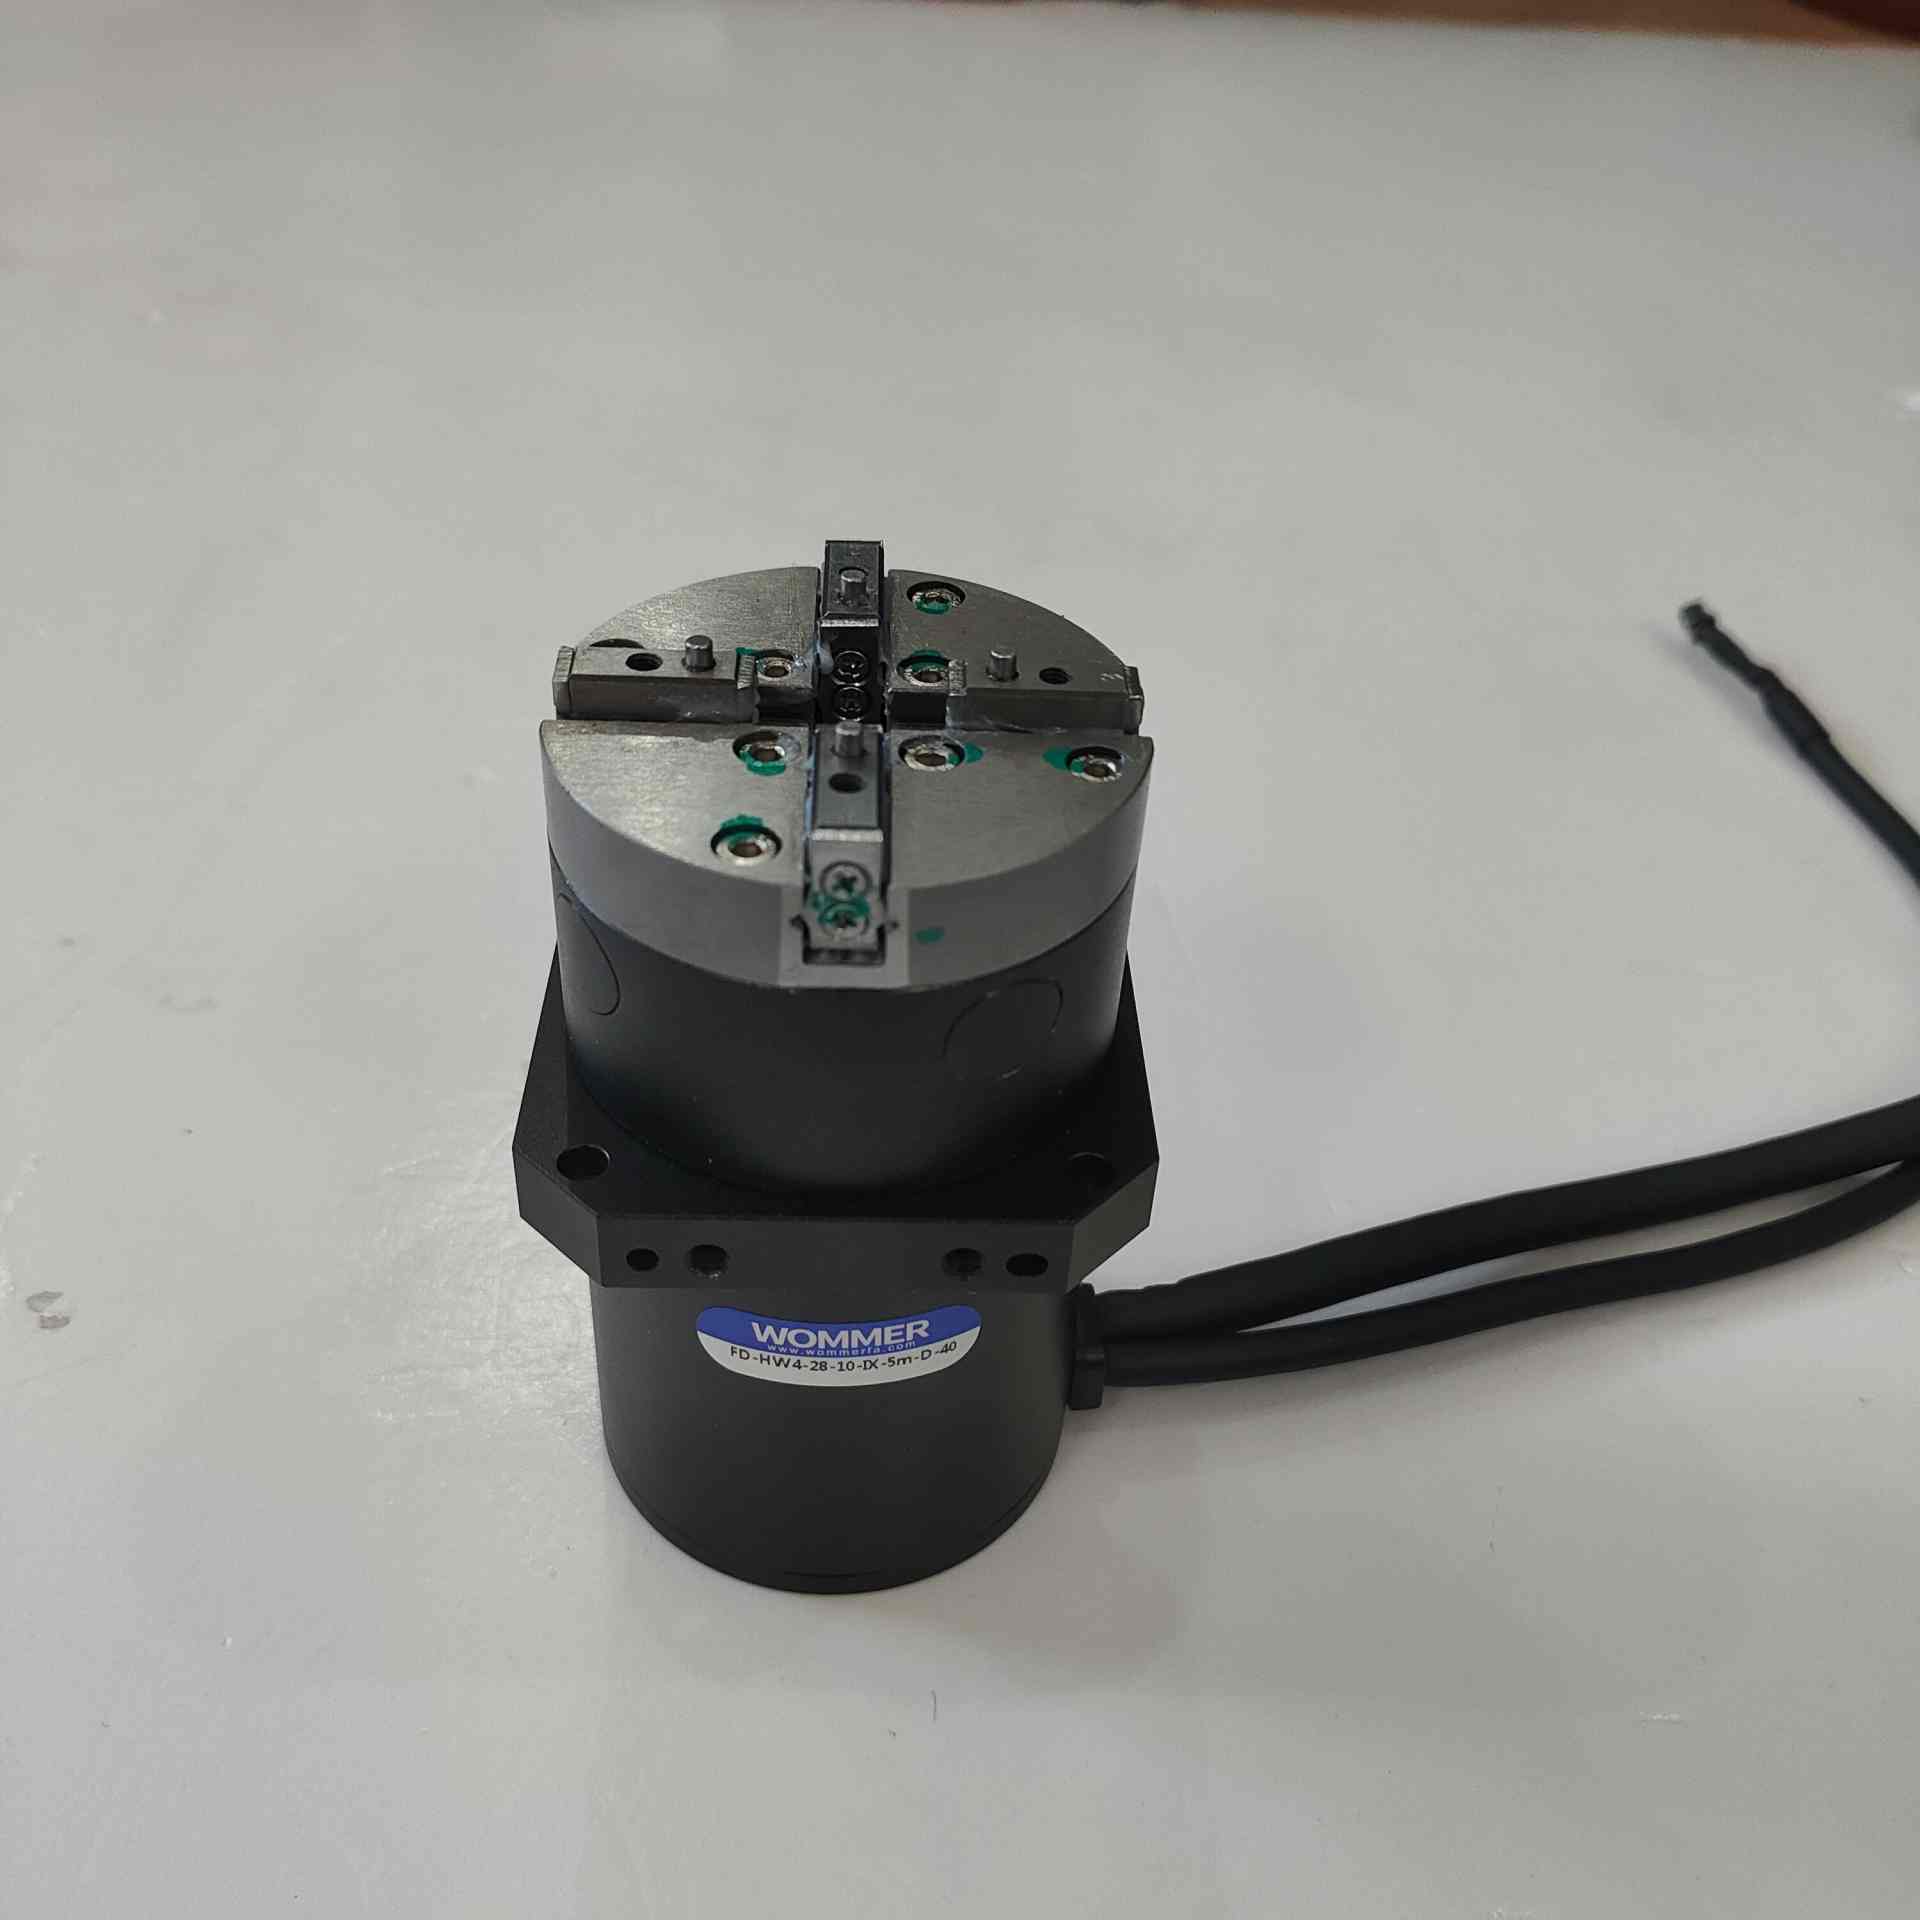
协作机器人装配伺服电爪则从根本上改变了这一局面。它通过内置伺服电机与精密传动机构,实现对夹持力、位置和速度的连续可调,力控精度可以达到0.1N级别。这意味着同一台协作机器人,在上午装配金属支架时可以输出较大的夹持力,下午切换至塑料外壳时只需在程序中调用另一组参数即可完成柔性切换。对于上海这样土地成本高、产线换型频繁的制造环境而言,这种灵活性带来的价值尤为突出。
选择上海协作机器人装配伺服电爪的几点务实建议
对于正在规划或改造协作机器人装配产线的企业,我们建议从三个维度来评估伺服电爪的选型:一是行程与夹持力的匹配度,要根据工件尺寸范围和重量来确定,避免过度选型造成成本浪费;二是通讯接口的兼容性,确保伺服电爪能够无缝接入现有协作机器人控制系统;三是供应商的技术服务能力,末端执行器看似是标准品,但实际应用中往往需要根据工件特性进行夹爪手指的定制设计和参数调试。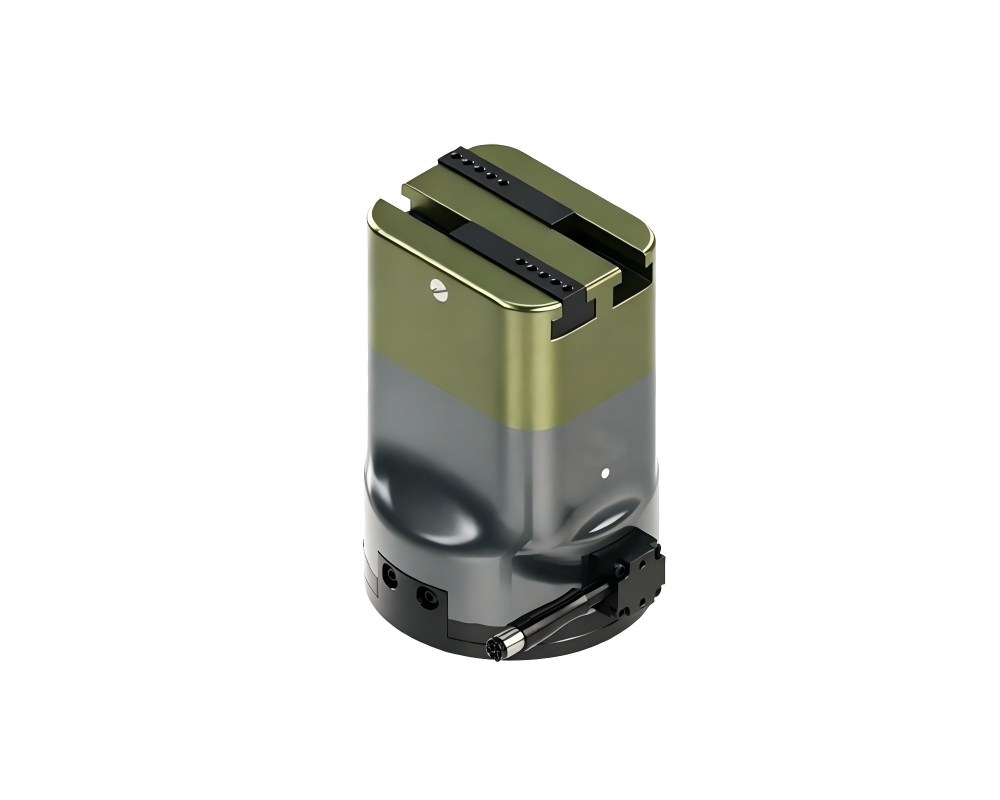
沃姆机器人以上海为技术应用中心,建立了全生命周期远程技术服务体系,从选型规划、方案优化到运行指导、运维支持,为客户提供持续保障。我们认为,协作机器人装配伺服电爪不只是一个独立部件,而是柔性装配系统中的关键节点,只有与机器人本体、视觉系统、力控算法形成协同,才能真正释放其潜力。如果您的产线正面临装配柔性与精度方面的挑战,欢迎访问www.wommergripper.com了解更多产品信息,或致电400-1828-518与我们交流。