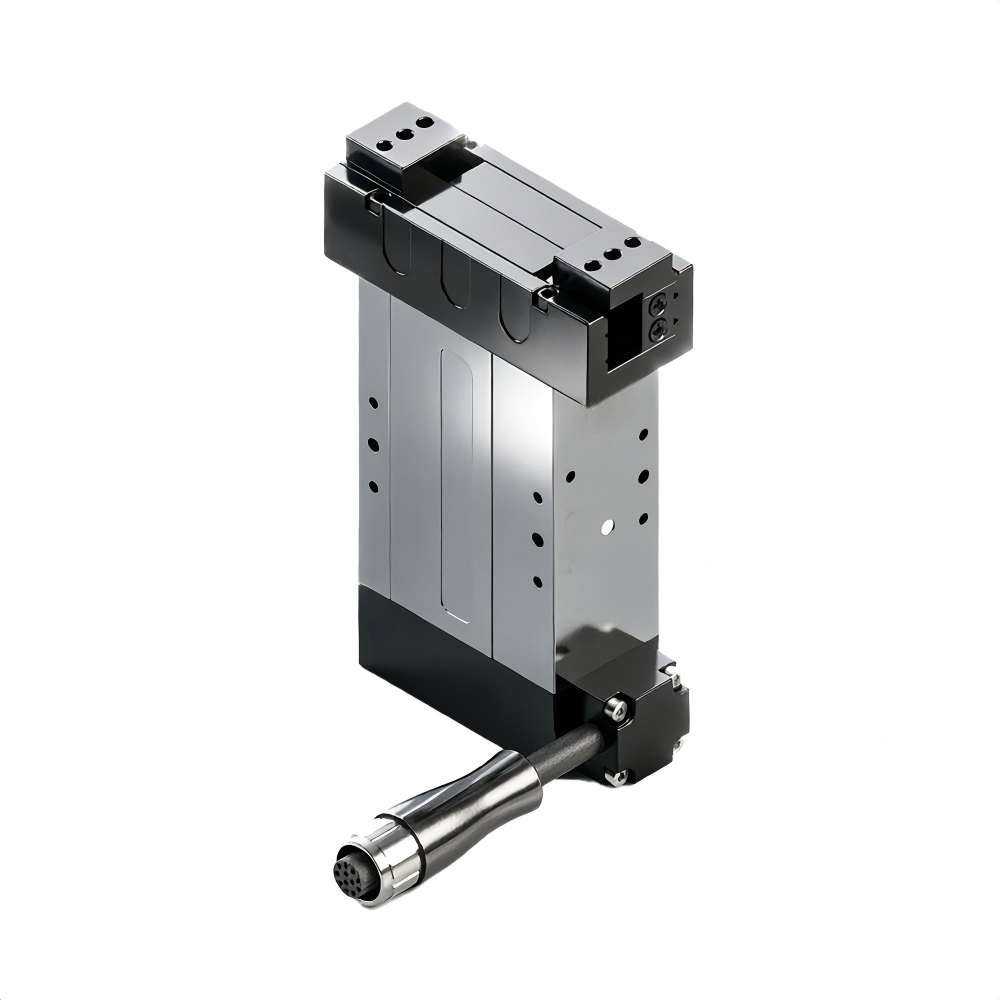
去年我们配合北京亦庄一家3C电子代工厂做产线改造时,对方工程师提了一个很具体的问题:同一条装配线上要兼容六种不同尺寸的手机中框,传统气动夹爪换型一次要停线四十分钟,一天换三次就是两个小时。后来我们把协作机器人装配伺服电爪装到六轴协作臂末端,通过力控反馈和行程参数切换,换型时间压缩到五分钟以内。这个案例让我更确信一件事:柔性装配的瓶颈,往往不在机器人本体,而在末端那只"手"。
协作机器人这几年在北京的汽车零部件、电子制造、医疗器械等行业铺开得很快,但很多企业上完机器人之后发现,节拍没提上去,良率也没稳住。排查下来,问题大多集中在夹持环节——夹不牢、抓不准、换型慢、力度不可控。协作机器人装配伺服电爪正是为解决这一类问题而生的末端执行器,它把伺服控制、力觉反馈和可编程行程整合在一起,让"抓取"这件事从机械动作变成可调可控的工艺参数。
协作机器人装配伺服电爪,为什么比气动方案更适合精密装配
气动夹爪的逻辑是"开"和"关",中间没有可调的余地。夹持力靠调压阀粗略控制,实际输出受气压波动影响,同一批工件上可能今天夹得住、明天就出现压痕或者打滑。在3C电子和精密零部件装配中,这种不确定性往往直接反映为不良率。伺服电爪的思路完全不同,它用电机的扭矩和位置闭环来控制夹持力和开口宽度,参数可以到百分比和零点几毫米,同一只夹爪既能轻夹易碎的塑料件,也能稳稳抓住金属结构件。
柔性装配瓶颈在末端夹爪
另一个容易被忽略的点是数据可追溯。伺服电爪在动作过程中会产生位置、速度、电流等数据,这些数据可以回传给产线控制系统。也就是说,夹爪不只是执行机构,还是一个小小的检测节点——夹持过程中如果位置偏差超出阈值,系统能立刻判断出工件放歪了或者来料尺寸异常。北京不少做高端制造的企业现在做数字化产线,缺的正是这种末端的一手数据。沃姆机器人(WOMMER)在这一块的思路是把电爪做成开放接口,方便客户接入自己的MES或者PLC系统,而不是做成一个封闭的黑盒。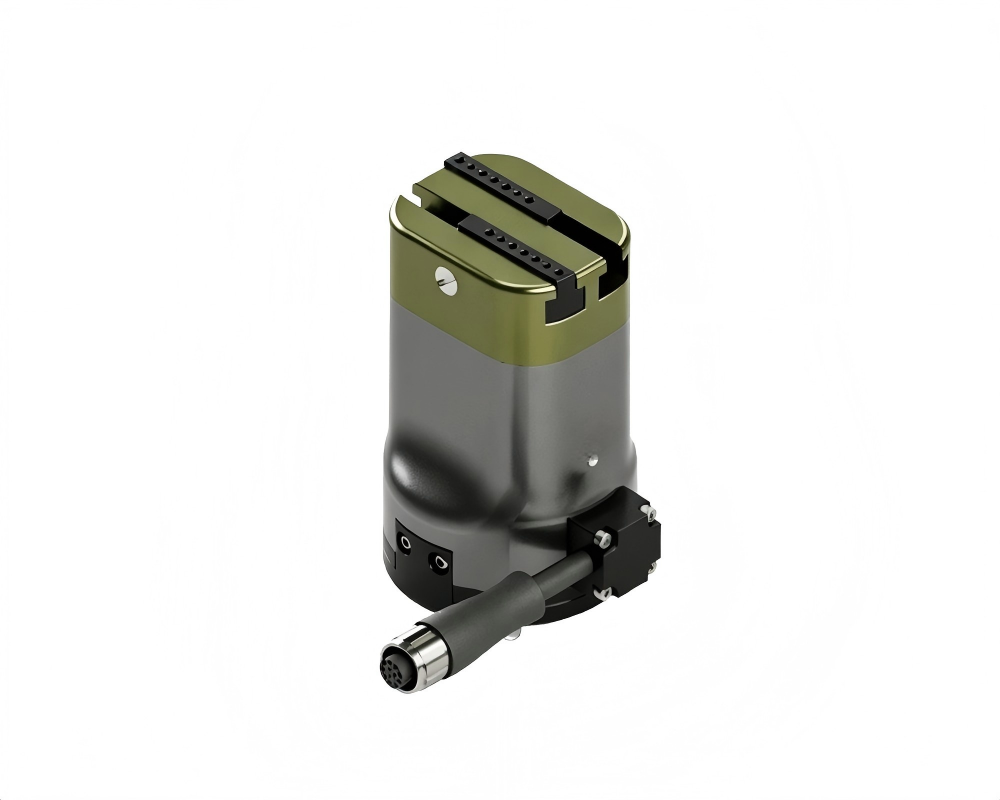
柔性装配升级,末端执行器值得多花一点心思
很多企业在做自动化改造预算时,习惯把大头留给机器人和视觉系统,末端执行器往往压到很低的比例。但实际运行下来,末端夹爪的稳定性和适配性,对整线效率的影响比想象中大得多。一只合适的协作机器人装配伺服电爪,能减少换型停机、降低不良率、提供过程数据,这些收益折算下来,通常几个月就能覆盖硬件投入的差价。
北京作为智能制造资源集中的城市,协作机器人的应用密度还会继续上升,配套的末端执行器需求也会随之增长。沃姆联科科技(上海)有限公司以福州为全球总部与品牌运营中心,上海为技术应用中心,东莞为运营服务中心,构建了覆盖全国的技术服务体系。我们坚持"以技术应用为核心、以客户需求为中心",从选型到运维提供一站式支持,希望能成为北京及全国客户在末端执行器领域值得信赖的长期合作伙伴。更多产品信息可访问 www.wommergripper.com 了解。