
走进苏州工业园区一家电子连接器工厂的洁净车间,产线上一排排微型端子正以每秒数件的速度流转。过去,工人需要用镊子小心翼翼地将这些不到指甲盖大小的零件放入检测夹具,稍有偏差就会导致端子变形。自从产线引入微型平行电动夹爪后,抓取动作变得轻盈而精准,不仅节拍提升了近三成,产品不良率也明显下降。这个场景在苏州的精密制造圈里正变得越来越常见。
微型平行电动夹爪是一种体积紧凑、采用平行开合结构的电动执行器,它通过伺服电机驱动,能够控制夹持力和开合行程。与传统的启动夹爪相比,它不需要外接气源,布线更简洁,而且力控和位置控制更加细腻,特别适合抓取易损、微小的工件。对于苏州大量从事3C电子、半导体、医疗器械和精密装配的企业来说,这类夹爪正在成为产线升级中不可或缺的一环。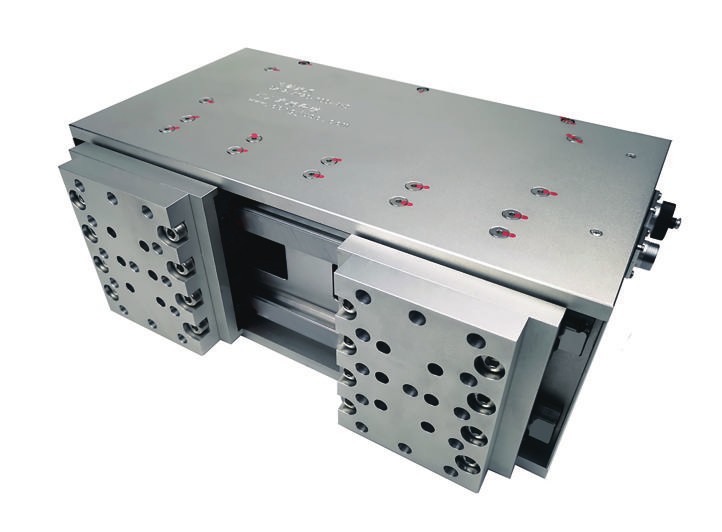
苏州微型平行电动夹爪为何成为精密装配的刚需
苏州的制造业底色是“精密”与“柔性”。从昆山的消费电子代工,到苏州工业园区的半导体封测,再到区的医疗器械生产,大量工序涉及毫米级甚至微米级的零件搬运与装配。传统气动夹爪虽然成本低,但往往存在体积偏大、夹持力难以精细调节、开合速度不可控等问题。当工件重量只有几克、表面还镀有脆弱的涂层时,气动夹爪的刚性冲击很容易造成损伤。而微型平行电动夹爪凭借可编程的力控曲线和柔顺的加减速特性,能够像手指一样“轻拿轻放”,从根源上降低损伤风险。
另一方面,苏州许多工厂正在推进少人化甚至无人化车间,对末端执行器的智能化和数据交互能力提出了高要求。微型平行电动夹爪可以通过总线通讯实时反馈位置、电流和夹持状态,方便与上位机或机器人控制器联动,实现抓取过程的全程追溯。这种数字化能力,恰恰是传统气动方案难以提供的。因此,越来越多的苏州自动化集成商在方案设计阶段,就会优先考虑微型平行电动夹爪。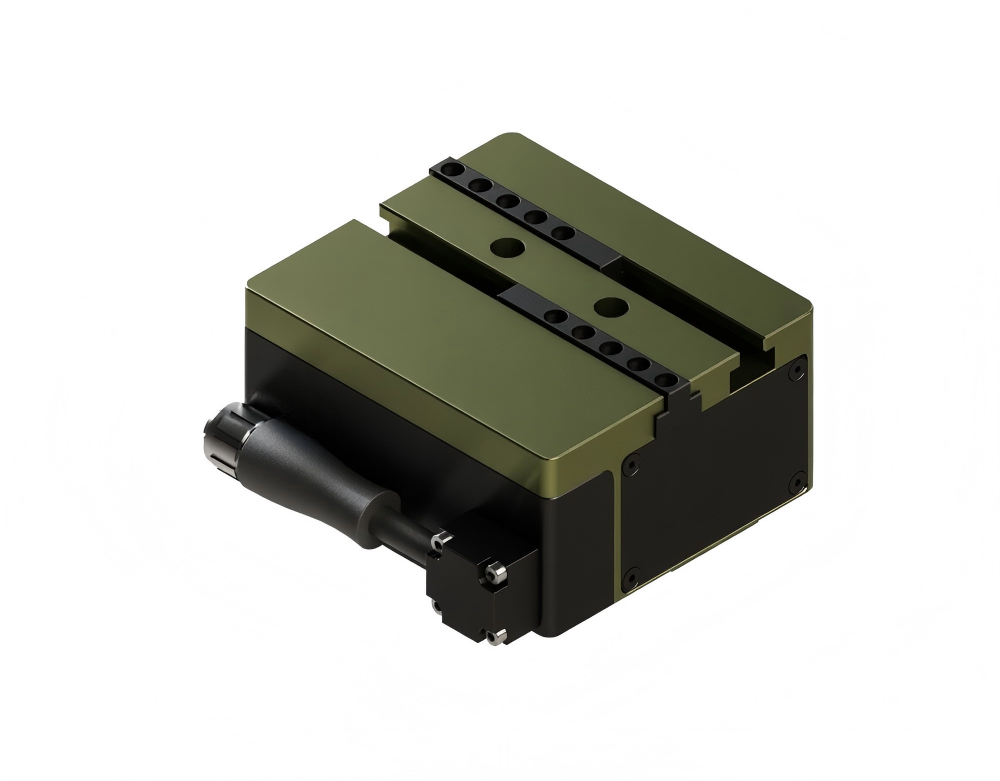
微型平行电动夹爪的核心优势与选型要点
要选对一款合适的微型平行电动夹爪,需要从几个维度综合评估。首先是夹持力和行程的匹配:工件越轻、越易碎,越需要低力控且分辨率高的型号;而如果工件尺寸跨度大,则要关注有效行程是否覆盖。其次是重复精度和响应速度,精密装配场景通常要求重复精度在±0.02毫米以内,同时开合时间要足够短,以免拖慢节拍。第三是通讯接口和编程便利性,是否支持常用的Modbus、EtherCAT等协议,能否快速示教,直接影响调试效率。此外,夹爪的自重和体积也至关重要,特别是在协作机器人或小负载机器人上,过重的末端会挤占有效负载。
沃姆联科科技(上海)有限公司旗下的沃姆机器人(WOMMER)长期专注于机器人末端执行器领域,其微型平行电动夹爪产品线覆盖了从轻量级到中等负载的多种规格,并可选配精度浮动补偿模块,帮助用户在插入装配时吸收微小位置偏差。我们注意到,苏州地区很多客户在选型时不仅关注产品本身,更看重供应商能否提供贴合实际工况的技术支持。沃姆机器人以上海为技术应用中心,辐射长三角,能够快速响应苏州客户的选型规划与方案优化需求,这一点在项目初期尤为关键。



