去年在杭州一家汽车零部件企业的装配线上,我们遇到一个典型场景:产线需要抓取重达12公斤的金属支架,节拍要求每45秒完成一次搬运。原先使用的气动夹爪在连续运行三个月后出现夹持力衰减,工件滑落率明显上升。这个案例反映的问题并不孤立,在长三角制造业密集区域,重载抓取环节的稳定性正成为越来越多企业关注的焦点。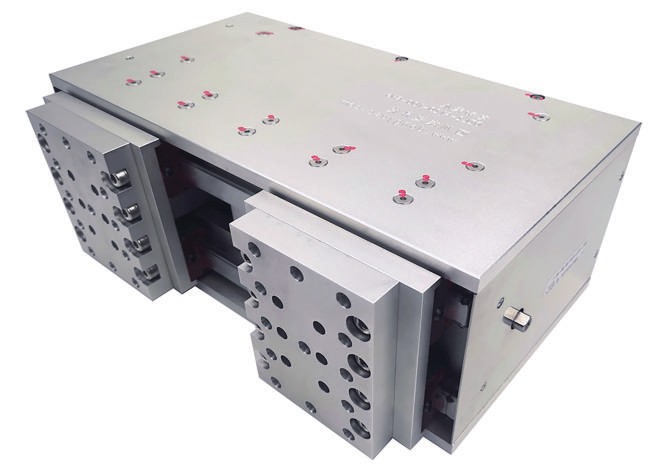
重载抓取稳定性受关注
重载伺服电动夹爪之所以受到关注,核心在于它把力控、位置反馈和可编程性整合到一起。相比传统气动方案,电动夹爪可以在运行过程中实时调整夹持力,避免因气压波动导致的夹持不稳。对于杭州及周边地区大量从事汽车零部件、新能源电池、精密结构件生产的企业来说,这种可控性直接关系到产线的良率和节拍。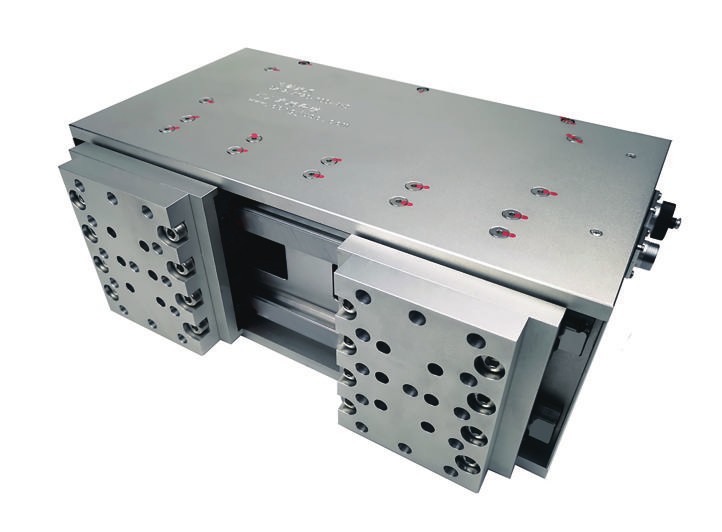
杭州重载伺服电动夹爪,痛点不只是“夹得动”
很多企业在选型时,首先关注的是夹爪能不能夹起目标工件,但实际使用中,问题往往出现在“夹得稳不稳、夹得久不久”上。重载工况下,夹爪本体承受的扭矩和冲击更大,如果结构刚性和传动精度不够,短时间可能看不出问题,长时间运行后就会出现定位偏差、夹持力下降等情况。
电动夹爪柔性调节优势
杭州制造业的特点是品类多、迭代快,一条产线往往要兼顾多种规格的产品。这就要求重载伺服电动夹爪不仅要能承载较大重量,还要具备一定的柔性调节能力。比如通过程序设定不同的夹持行程和力度,让同一台夹爪适配不同尺寸的工件,减少换型停机时间,这对多品种小批量的生产模式尤为实用