
去年我们配合上海一家汽车零部件企业做产线复盘时,发现一个值得琢磨的现象:那条产线上超过六成的非计划停机记录,源头并不在机器人本体,而是集中在末端抓取环节——工件轻微打滑、夹持力随温度衰减、换型调试长时间占用生产窗口。这个比例让我们再次确认,在重载搬运与装配场景中,重载伺服电动夹爪的选型质量,往往比机械臂本身更直接地决定整线效率。
很多采购负责人习惯把注意力放在机器人品牌和负载参数上,末端夹爪则按"够用就行"的思路随手选型。结果是前期省下的那点预算,后期以换型工时、废品率和维护成本的形式成倍返还。这篇文章想聊清楚一件事:在上海这样产线密度高、换型频繁的制造环境里,重载伺服电动夹爪该怎么选、怎么用,才能真正把效率释放出来。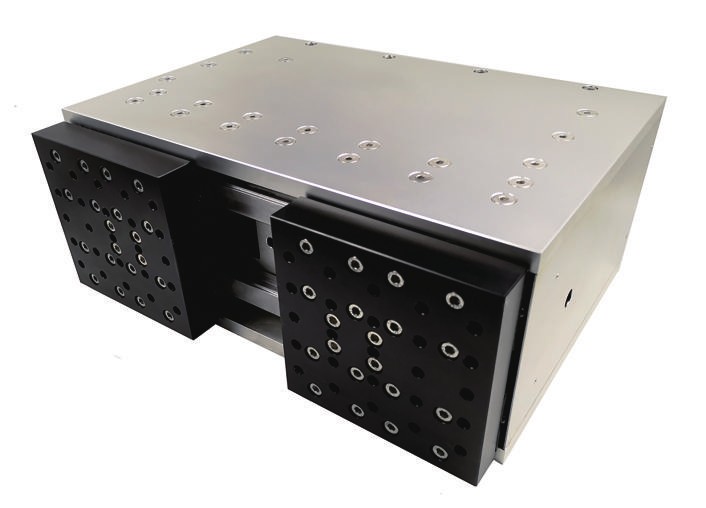
重载工况下,抓取环节的难点究竟在哪里
轻载抓取和重载抓取,看起来只是数字上的差别,实际是两套完全不同的技术逻辑。当工件重量上升到十几公斤甚至高,惯性带来的动态冲击会成倍放大,夹爪在加速、急停、旋转过程中承受的扭矩远超静态计算值;同时,重载工件往往尺寸公差更宽、表面状态更复杂,对夹持力的一致性提出了更苛刻的要求。这些问题在实验室里不容易暴露,却会在连续三班倒的生产节奏中被反复放大。
重载夹爪选型决定产线效率
我们在现场经常遇到的具体困扰,大致集中在这么几个方面: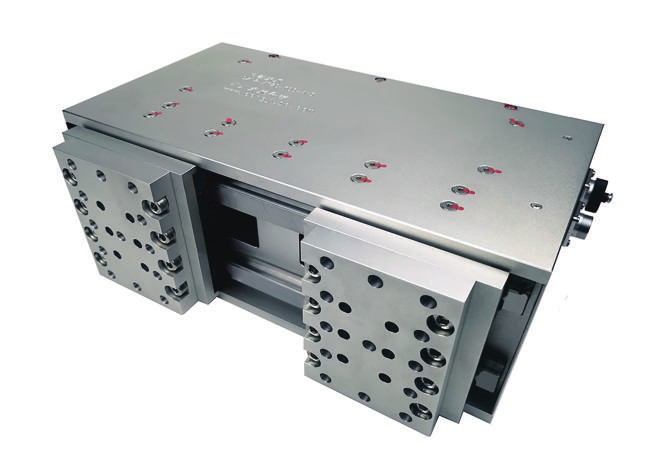
- 气动夹爪压力波动导致夹持力不稳定,薄壁件被夹变形,铸件又容易打滑,工艺窗口非常窄。
- 夹持位置靠机械限位固定,换一种工件就要拆装调整,一次换型动辄半小时起步。
- 缺少力位反馈,抓取失败时设备无法自判断,往往要等到工件掉落或撞机才被发现。
- 重载长期运行后导轨磨损,精度缓慢漂移,维护周期难以预测,备件管理被动。
这些问题的共同点是:它们都不是靠"加大夹持力"就能解决的,而是需要一套可感知、可调节、可复现的抓取控制体系。这正是重载伺服电动夹爪存在的意义。
把重载伺服电动夹爪用对,比单纯买贵更重要
选型这件事,本质上是在为未来几年的产线稳定性做决策。建议在评估阶段就把换型频率、工件公差、维护便利性这几项纳入考量,并要求供应商提供实测数据而非仅凭参数表。沃姆机器人坚持"以技术应用为核心、以客户需求为中心"的思路,建立了覆盖选型规划、方案优化、运行指导与运维支持的全周期远程技术服务体系,产品提供两年质保。如果您正在为上海及周边地区的重载抓取工位寻找方案,可以通过官网 www.wommergripper.com 了解产品细节,或致电 400-1828-518 沟通具体工况,我们也欢迎到上海市松江区蔡家浜路450号微衡商务中心8501现场交流,把工件带过来实测一次,往往比看十份资料更有效。



