
在杭州不少汽车零部件和新能源电池产线上,工人们是否还在为几十公斤的工件上下料而频繁停机?传统气动夹爪力控粗放,遇到重载容易掉件,换型时又要手动调节气阀,效率损失肉眼可见。这正是越来越多杭州制造企业开始关注重载伺服电动夹爪的原因——它能否兼顾力量与精度,直接关系到产线节拍与安全。
重载伺服电动夹爪并不是简单地把电机做大,而是通过伺服控制实现力位混合调节。对于杭州这样制造业密集、人力成本持续走高的地区,用可编程的电动夹爪替代部分气动方案,已经成为产线柔性升级的务实选择。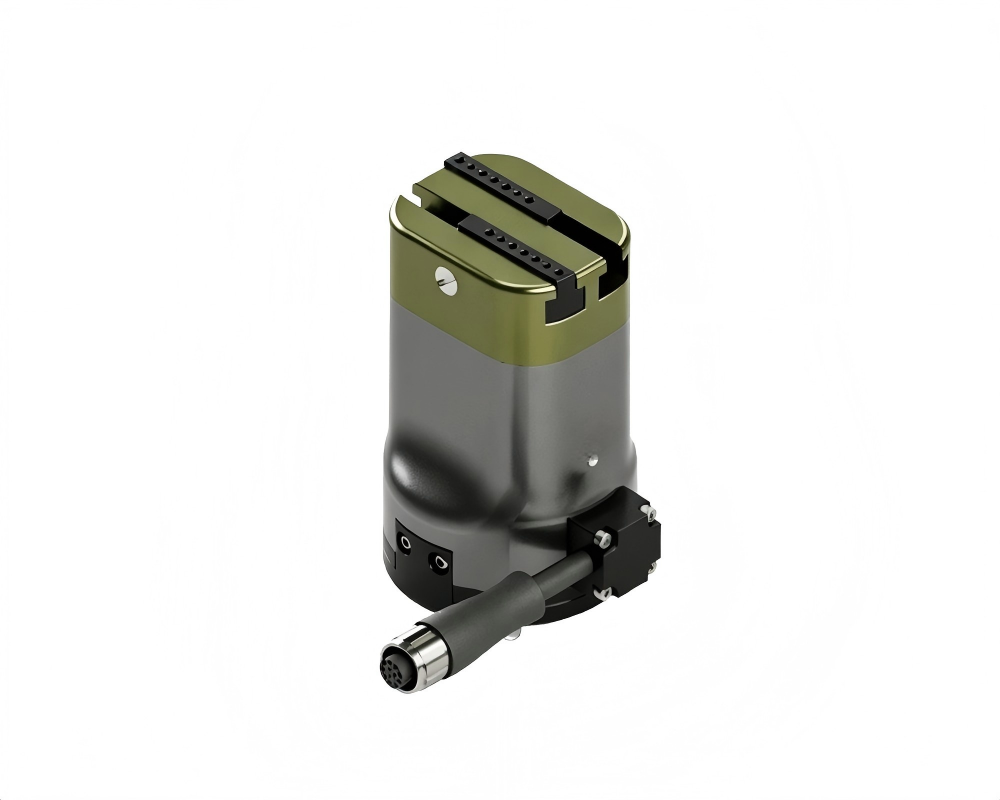
杭州重载伺服电动夹爪:为什么重载场景更需要伺服控制?
传统重载抓取多依赖气动或液压方案,力量足但控制粗。重载伺服电动夹爪通过伺服电机驱动,可实时反馈位置、速度和夹持力,在搬运20公斤以上工件时依然保持稳定。比如在杭州某机床上下料场景,工件重量大、表面精度要求高,伺服夹爪可以柔性接触,避免磕碰。我们沃姆机器人(WOMMER)专注末端执行器,电动伺服夹爪支持力位混合控制,帮助用户实现可编程的抓取策略。
重载伺服夹爪助杭州产线升级
另外,重载伺服电动夹爪的能耗更优。气动系统需要持续供气,而伺服夹爪只在动作时耗电,长期运行成本更低。对于杭州这样电价和人力成本都不低的地区,节能降本的价值很明显。而且伺服夹爪的重复精度可达0.02毫米,适合精密装配后的重载搬运。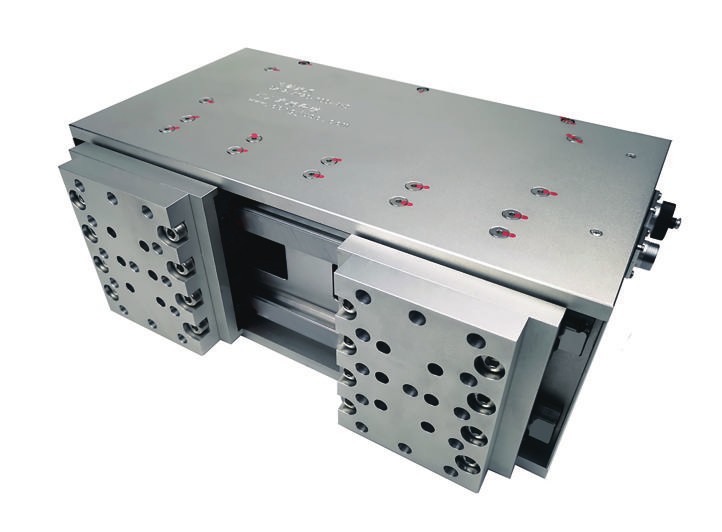
杭州重载伺服电动夹爪的选型要点与本地化服务
选型时不能只看负载,还要考虑行程、夹持力、防护等级和通讯接口。在杭州,很多工厂设备来自不同品牌,要求夹爪支持EtherCAT、Profinet等总线,方便集成。沃姆联科科技(上海)有限公司旗下沃姆机器人提供多种规格的重载伺服电动夹爪,防护等级可选IP54或IP67,适应杭州潮湿的车间环境。我们建议用户先明确工件重量、重心偏移和节拍要求,再匹配型号。
本地化服务也很关键。沃姆



