
去年我们跟踪了深圳宝安区一家做新能源结构件的企业,对方引进重载电爪的初衷很直接:原先用气动夹爪搬运8公斤以上的金属壳体,夹持力不稳定,每班次平均出现3到5次掉件,一次掉件造成的停机与返工损失接近两位数的工时。换成重载电爪之后,同样的工位连续运行三个月,掉件记录降到零。这个案例并不特殊,它反映的是深圳制造业在向高节拍、多品种生产切换时,末端执行器正在成为被重新审视的一环。
很多深圳的自动化集成商和终端工厂在评估重载电爪时,容易只盯着负载参数,却忽略了夹持力曲线、开合速度和通讯接口是否与现有产线匹配。结果设备买回来,单机测试没问题,一上产线就出现节拍跟不上、与PLC握手不稳的情况。这篇文章想从实际应用的角度,把重载电爪在深圳制造业中的选型逻辑、常见坑点和落地经验讲清楚。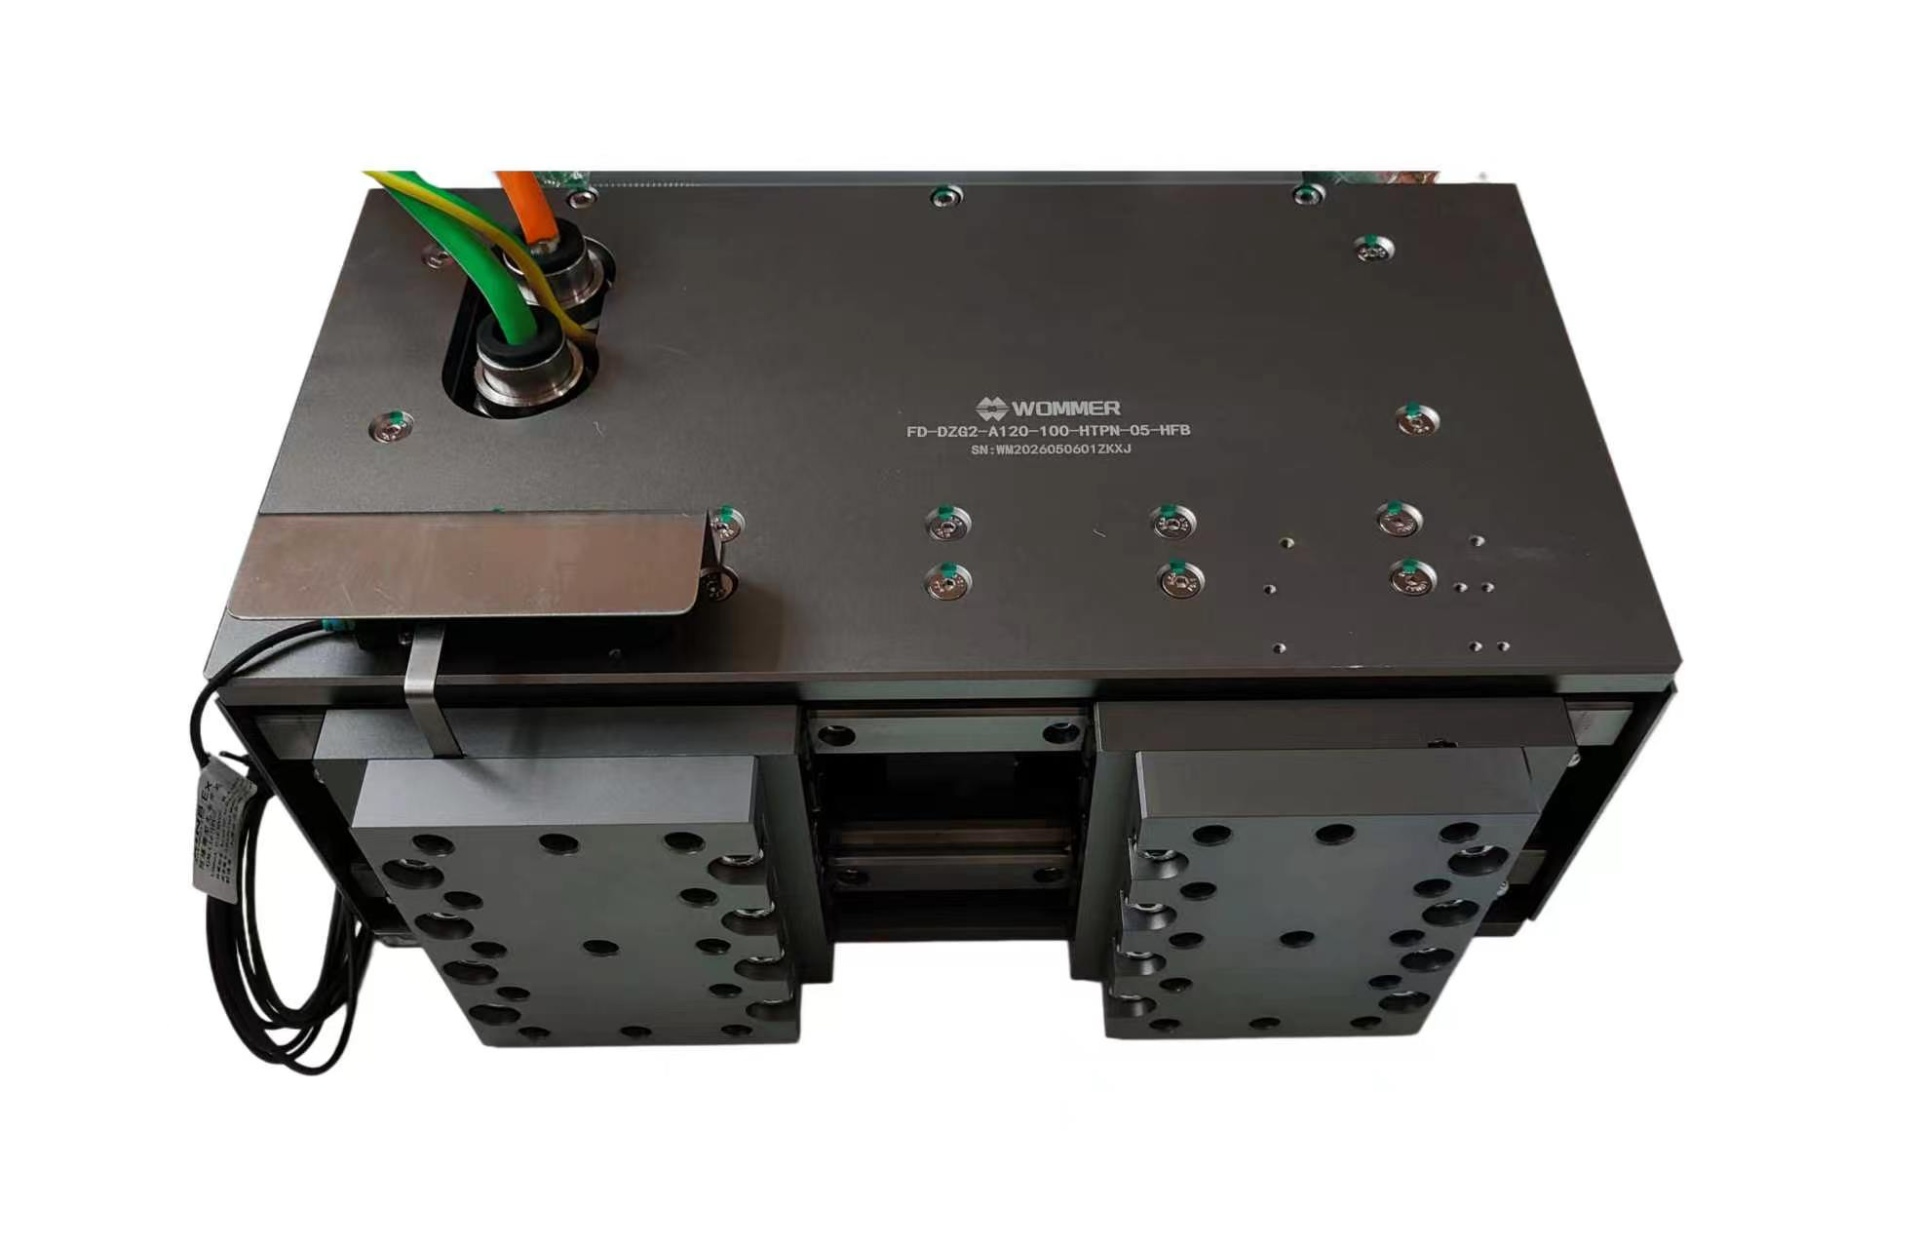
深圳产线为什么越来越需要重载电爪
深圳的制造业密度高、产品迭代快,3C电子、汽车零部件、新能源电池等行业的产线经常要在几个月内完成换型。传统气动夹爪的夹持力依赖气压,气压波动直接影响抓取稳定性,而且调压、换夹具往往要停线操作。重载电爪采用伺服驱动,夹持力可以通过程序设定,同一台夹爪在不同工件之间切换时,只要调用不同参数组即可,不需要更换机械结构。
重载电爪破解深圳产线痛点
另一个现实因素是人力。深圳的产线工人流动性较大,重载搬运工位对操作者的体力要求高,招人难、留人难。用重载电爪替代人工或半自动搬运环节,不仅能保证夹持力的一致性,还能把工艺参数固化下来,减少对个人经验的依赖。我们接触过的几个深圳客户,都是在扩产时发现旧方案无法复制,才转向电动夹爪方案。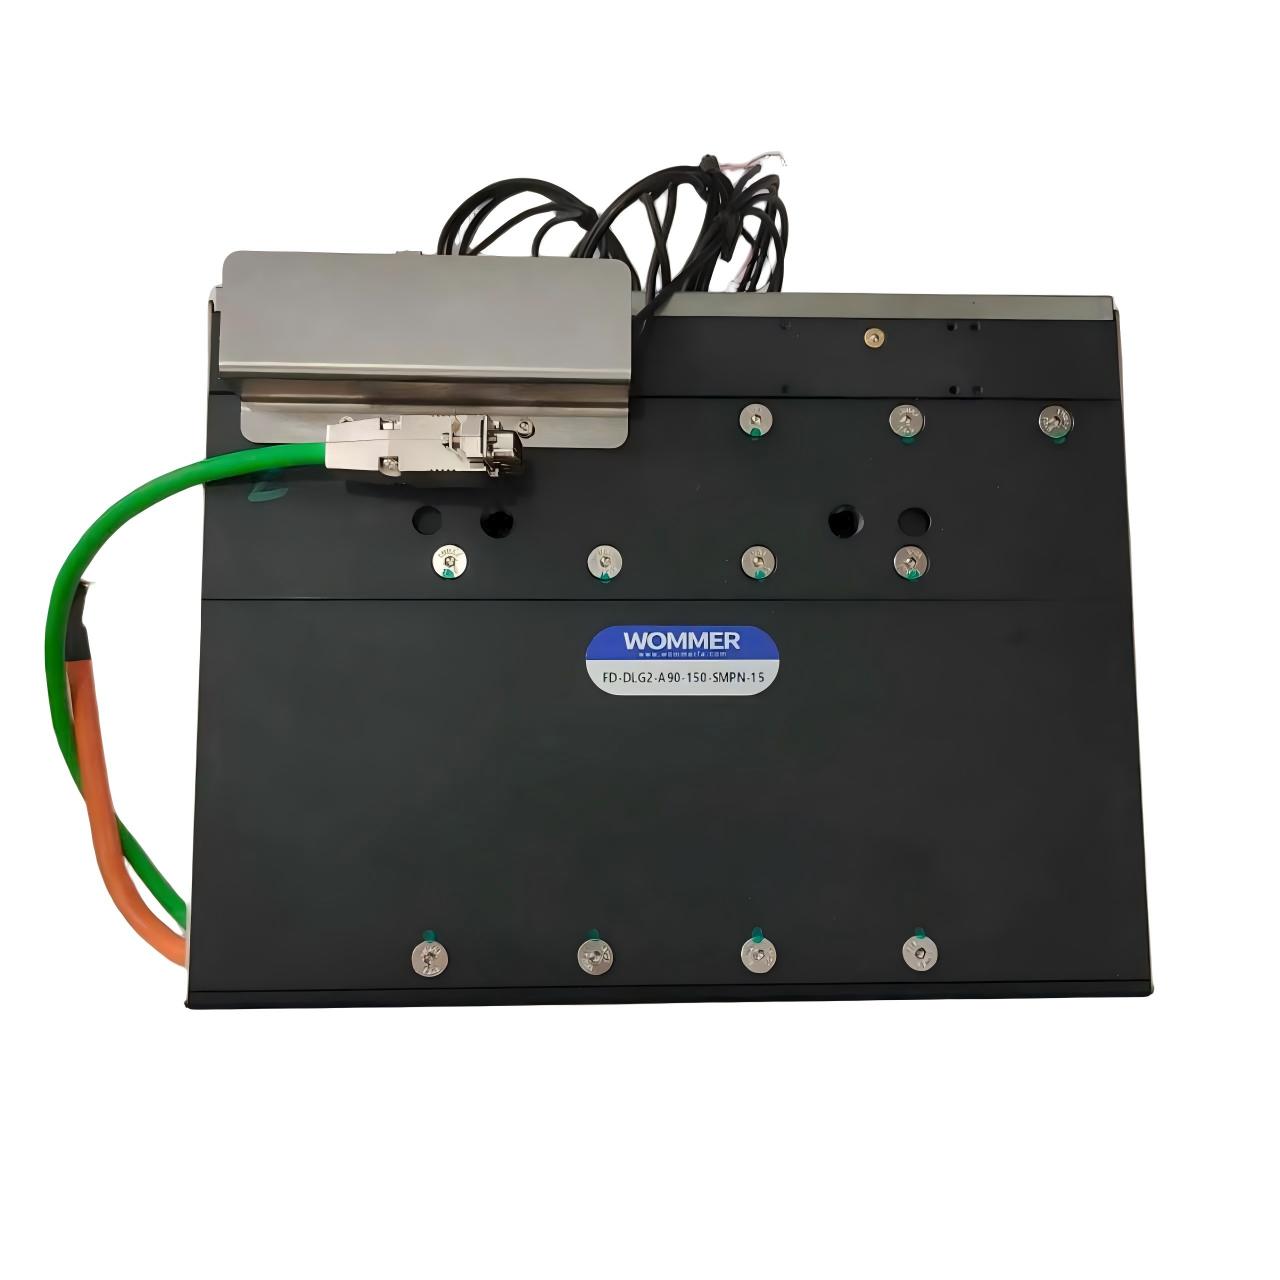
从选型到运维:重载电爪的全周期支持
沃姆联科科技(上海)有限公司旗下的沃姆机器人(WOMMER)专注机器人末端执行器领域,产品线覆盖电动伺服夹爪、气动夹爪、快换装置和精度浮动补偿模块。我们在东莞设有运营服务中心,对珠三角客户的技术支持响应比较及时,深圳客户从提出需求到拿到样机测试,通常可以在较短周期内完成。公司提供选型规划、方案优化和运行指导,帮助客户在采购前把工况摸清楚,减少试错成本。
如果你正在为深圳的产线寻找重载电爪方案,建议先梳理清楚工件重量、重心位置、节拍要求和主控通讯方式这四项信息,再与供应商沟通具体型号。沃姆机器人的官网 www.wommergripper.com 上有产品参数和应用案例可供参考,技术团队也可以根据实际工况给出定制化建议。重载电爪不是买回来就能用好,前期的工况匹配和后续的运维支持同样重要。



