去年下半年,我们配合东莞一家做精密连接器的工厂做了一次产线改造复盘。改造前,这条装配线用的是传统气动夹爪,换型一次要停线近两个小时调整气压和行程,碰上薄壁件还经常出现夹伤和掉件。改造后引入柔性力控伺服电爪,换型时间压缩到十分钟以内,薄壁件的夹伤不良率从千分之八降到千分之二以下。这组数据背后,其实藏着一个很多东莞制造企业都在面对的问题:当订单越来越小批量、多品种,传统的"能夹住就行"的抓取方式,已经跟不上节奏了。
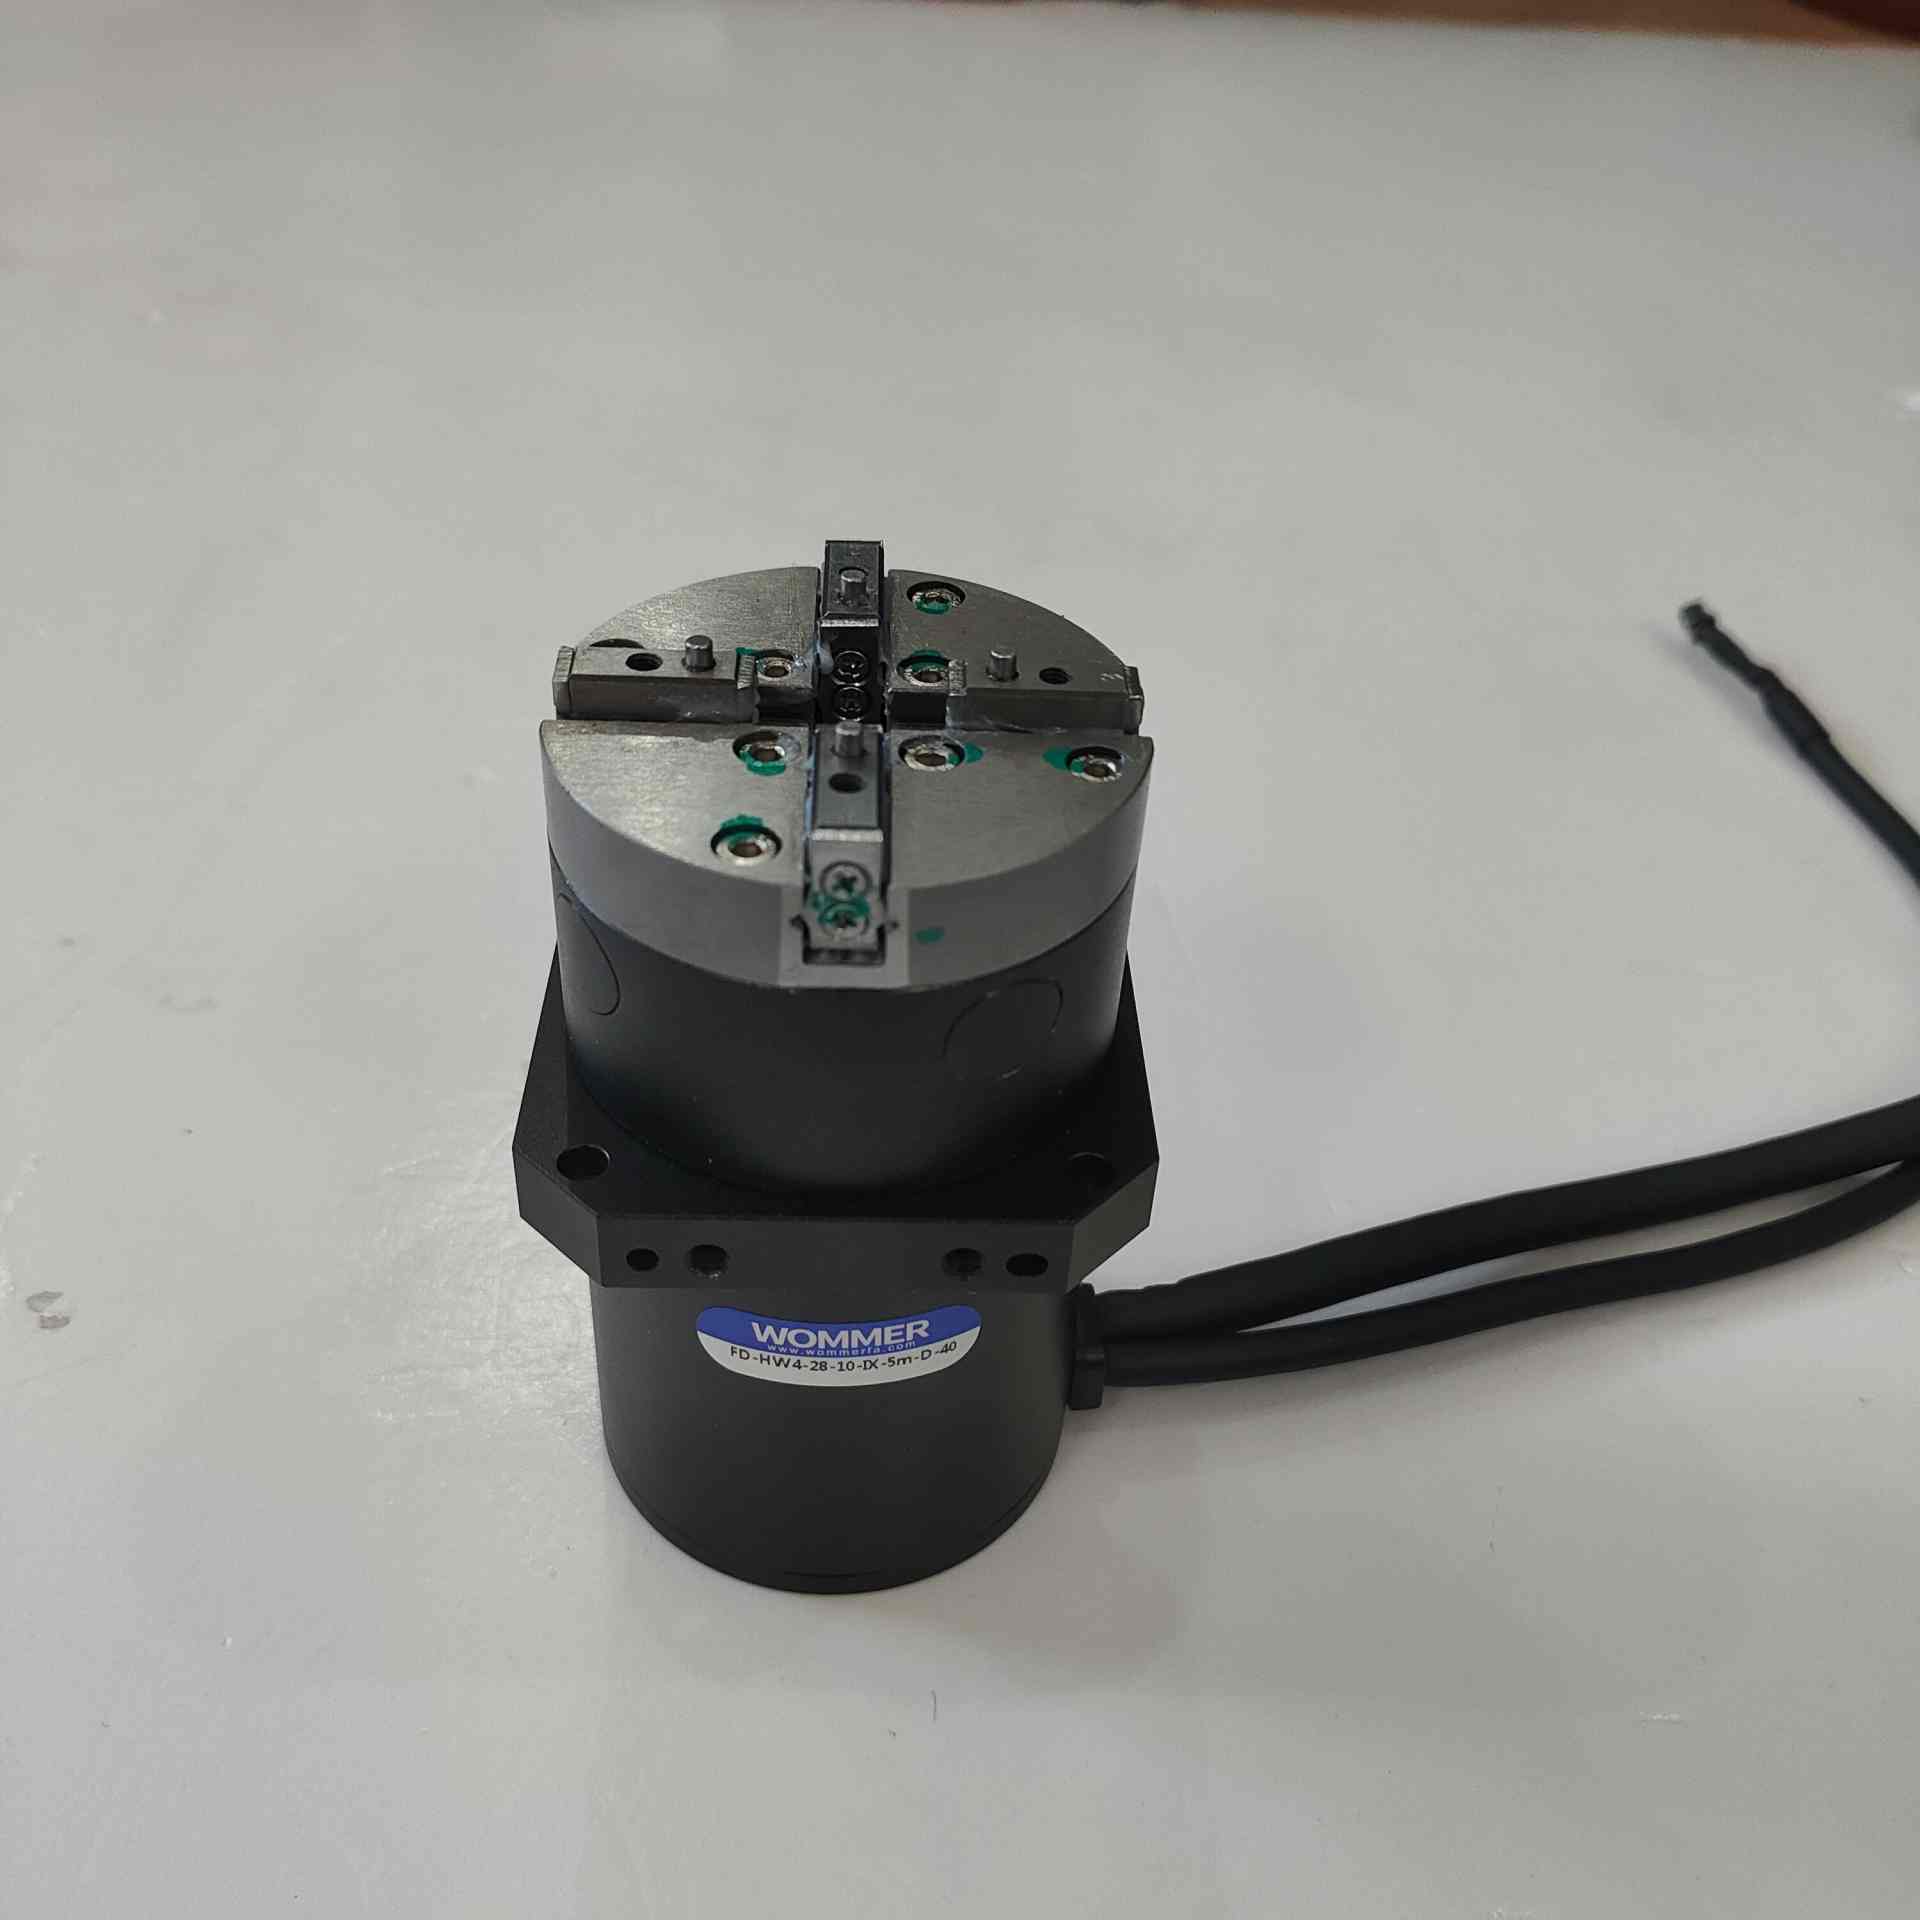
柔性力控伺服电爪,简单说就是把"力"和"位置"都变成可编程控制的末端执行器。它不再依赖固定气压去硬夹,而是通过伺服电机驱动,配合力传感器反馈,实时调节夹持力和开合行程。对于东莞大量存在的3C电子、精密五金、新能源配件企业来说,这种可控性意味着一条产线可以兼容更多产品型号,而不必为每个新品重新做一套夹具。
东莞柔性力控伺服电爪为什么成为产线升级的关键一环
东莞的制造业有个很鲜明的特点:产业集群密集,订单碎片化程度高,同一家工厂可能同时给几个品牌做代工,产品尺寸差异大,换线频率高。在这种环境下,末端执行器的柔性直接决定了整条自动化产线的利用率。气动夹爪的问题是力和行程都要靠机械限位和调压阀去凑,换一个产品就要重新调,调完还要试产验证,时间成本很高。
东莞柔性电爪升级关键
柔性力控伺服电爪的思路不同,它把夹持力、开合速度、开合位置都做成参数,存进程序里。切换产品时,操作员在示教器上调用对应配方即可,几秒钟完成切换。更重要的是,它能做到"轻拿轻放",对于易碎、易刮伤的工件,可以设定一个刚好不掉件的夹持力,而不是靠老师傅凭手感去调气压。这一点在东莞的精密制造场景里,价值非常直接。
给东莞制造企业的几点柔性抓取建议
如果您的产线正面临换型频繁、工件易损、人工调试依赖度高的问题,可以先把现有抓取环节的痛点梳理清楚:是夹持力不可控,还是行程不可调,还是换型太慢。不同类型的问题,对应的解决方案并不一样,柔性力控伺服电爪并不是钥匙,但在力控和柔性切换这两个维度上,它确实比传统方案有更大的调节空间。
沃姆联科科技(上海)有限公司以福州为全球总部,上海为技术应用中心,东莞为运营服务中心,构建了覆盖长三角和珠三角的服务体系。我们主营电动伺服夹爪、气动夹爪、机器人快换装置及定制化末端执行器,产品应用于3C电子、汽车零部件、新能源等行业。如果您在东莞及周边地区,欢迎联系我们做一次现场抓取评估,我们会根据实际工况给出选型建议,帮助企业在柔性化升级上少走弯路。