去年下半年,我们在江苏苏州走访了一家做3C结构件装配的企业,对方产线主管提到一个现象:车间里六台协作机器人,负责上下料的那两台效率上不去,单件节拍比预期慢了将近两秒。排查后发现,问题既不在机械臂本身,也不在视觉系统,而是出在末端那个看起来不起眼的夹爪上——抓取异形小件时姿态调整全靠机械臂"手腕"去转,惯量大、响应慢。这个案例并不是孤例,在江苏制造业密集的电子、新能源、汽车零部件产线上,末端执行器的选型往往被排在,却实实在在影响着整线的效率天花板。
旋转二指柔性电爪解决的到底是什么问题
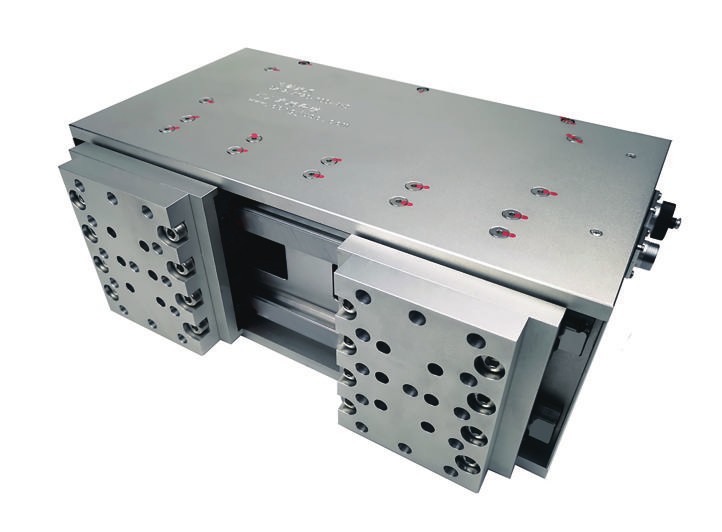
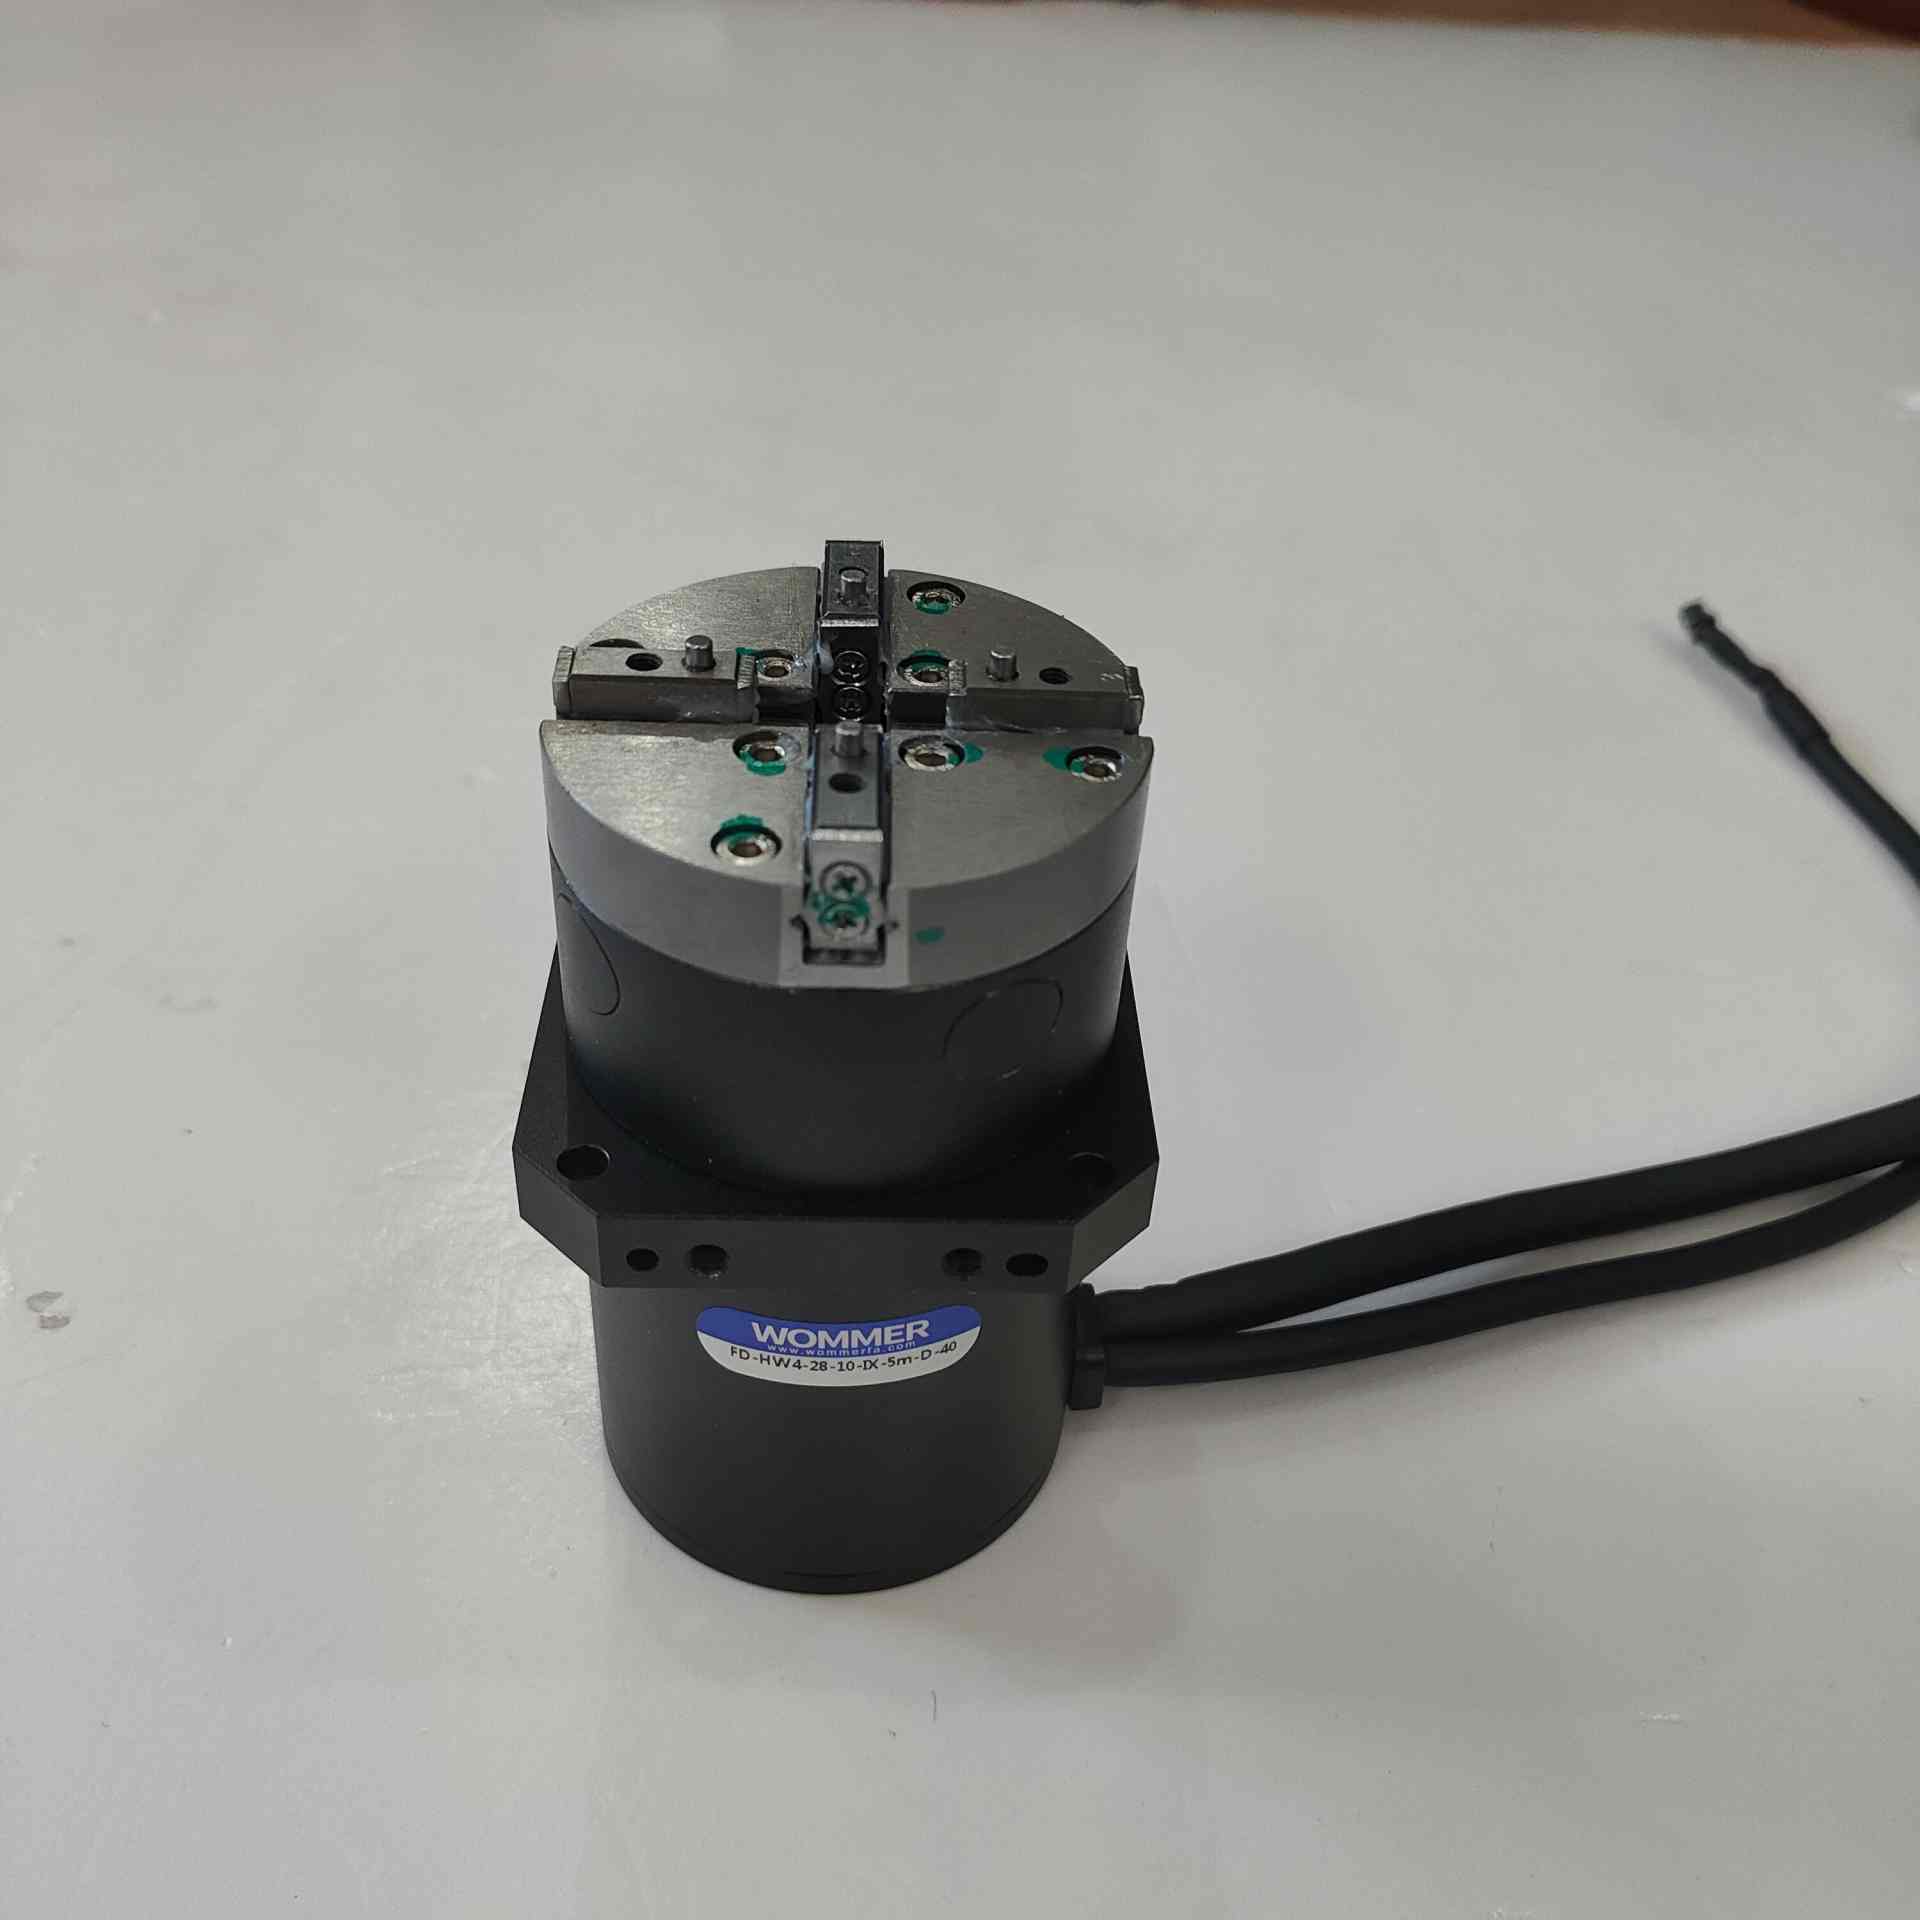
传统二指夹爪的结构逻辑很简单:开合。它只能完成"夹住"和"松开"两个动作,一旦遇到需要调整工件角度、对准孔位或者避让干涉的场景,就只能依赖机械臂本体去完成姿态变化。机械臂末端的转动惯量本来就大,频繁做小角度微调,既费时间又加剧关节磨损。而旋转二指柔性电爪把旋转自由度直接集成到夹爪本体上,让"夹持"和"转向"在同一个执行器里完成,机械臂只需要负责大范围搬运,细活交给夹爪自己处理。
旋转柔性电爪破解产线效率瓶颈
柔性二字的含义则体现在夹持方式上。刚性夹爪面对易损件、表面处理件或者尺寸公差偏大的工件时,要么夹伤,要么夹不稳。柔性电爪通过力控调节和行程自适应,让夹持力在设定范围内动态变化,抓鸡蛋不破、抓金属件不掉,同一套参数还能兼容一批有尺寸差异的工件。对于江苏大量存在的多品种、小批量生产模式来说,这种适应性意味着换型时间的显著压缩。
选对末端执行器,江苏制造升级就多一分底气
末端执行器是机器人与工件之间的物理接口,它的性能边界在很大程度上定义了整条产线的能力边界。对于正在推进自动化升级的江苏制造企业来说,把旋转二指柔性电爪纳入前期工艺规划,而不是等到产线跑不顺了再回头补救,往往能省下不少改造成本。沃姆联科以福州为全球总部、上海为技术应用中心、东莞为运营服务中心,构建了覆盖长三角和珠三角的服务网络,能够为江苏客户提供从选型规划、方案优化到运维支持的全周期服务。如果您正在评估产线末端夹持方案,可以通过官网 www.wommergripper.com 了解产品信息,或致电 400-1828-518 与我们沟通具体工况,我们会根据实际需求给出务实的建议,而不是套用现成模板。