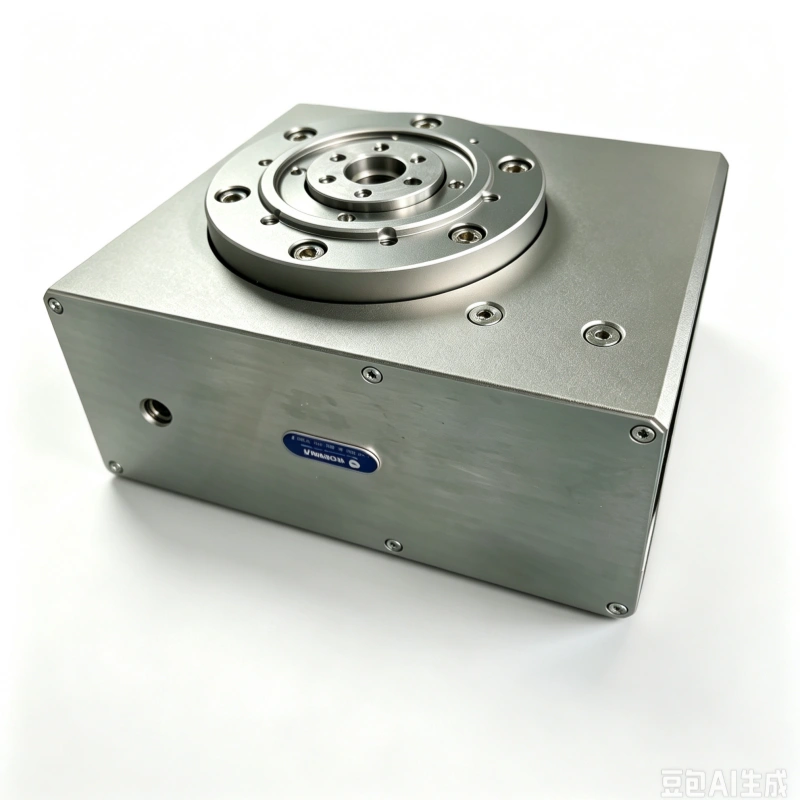
锂电产线频繁换型时,上下料工位常常成为整线节拍的瓶颈。电芯尺寸一变,传统气动夹爪就得重新调气压、换夹指,调试时间动辄半小时起步,还容易出现夹偏或掉料。不少东莞的锂电设备集成商向我们反映,真正拖慢交付的不是主体工艺,而是末端执行器跟不上柔性生产的要求。伺服电爪能否在东莞锂电产线上下料环节真正替代气动方案,关键要看响应速度、力控精度与本地化服务能否形成闭环。
锂电产线伺服电爪上下料在换型场景中的真实难点
锂电产线的上下料工位有几个鲜明特点:工件价值高、节拍压力大、规格切换频繁。方形电芯、圆柱电芯、模组壳体在一条线上混产时,夹爪需要频繁调整开口宽度和夹持力。气动夹爪依靠调压阀控制力度,调节粗糙且重复精度有限,薄壁壳体容易被夹变形,而伺服电爪通过程序切换位置与力矩参数,可以在不同产品之间快速调用配方。难点在于,很多产线工程师对伺服电爪的调试逻辑不熟悉,选型时只看行程和负载,忽略了通讯协议匹配与掉电保持能力,结果上线后出现抓取节拍波动。我们建议在方案阶段就把夹爪与机器人控制器的联动逻辑梳理清楚,而不是等到现场再临时适配。
东莞锂电产线伺服电爪上下料的选型与运维建议
伺服电爪替代气动方案的关键
对于正在规划或改造锂电产线的东莞制造企业,我们建议从三个维度评估伺服电爪方案:一是看夹爪与现有机器人品牌的通讯兼容性,优先选择支持主流总线协议的型号,减少集成工作量;二是关注夹爪的防护等级与长期运行温升,锂电车间对粉尘和连续作业稳定性有要求;三是考察供应商的本地响应能力,末端执行器虽小,一旦停机整线都受影响。沃姆机器人围绕电动伺服夹爪、快换装置与浮动补偿模块构建的产品组合,可以覆盖锂电上下料、装配与检测工位的多种夹持需求,我们提供从选型规划到运维支持的全周期技术服务,官网 www.wommergripper.com 上有详细的技术参数可供参考。如果您正在推进东莞本地的锂电产线上下料改造,欢迎致电 400-1828-518 与我们的应用团队沟通具体工况,让夹爪方案真正匹配产线节拍。