在一项覆盖华南地区自动化产线的抽样统计中,检测工位因夹持力不稳定引发的误判、工件划伤与重复复检,平均占到检测环节总耗时的百分之十以上。东莞不少3C电子、精密五金工厂的检测工位至今仍沿用气动夹爪配固定气压的方案,遇到轻薄件、异形件时,夹持力要么偏大压伤表面,要么偏小导致工件在检测过程中微移,测量数据自然难以稳定。把"夹得住"升级为"夹得准",正是检测工位伺服力控夹爪要解决的核心问题。这类夹爪把力控、位置反馈与可编程参数结合在一起,让夹持动作从"一刀切"变成可量化、可复现的工艺动作。
对正在推进自动化改造的东莞制造企业来说,检测工位往往是整条产线上自动化难度偏高、也容易被忽视的一环。搬运工位夹错了可以重来,检测工位夹错一次,可能意味着一整批数据失真、一次客户投诉甚至一次返工。理解伺服力控夹爪与普通夹爪的差别,是选型前必须先想清楚的事。
检测工位为什么比搬运工位更挑夹爪
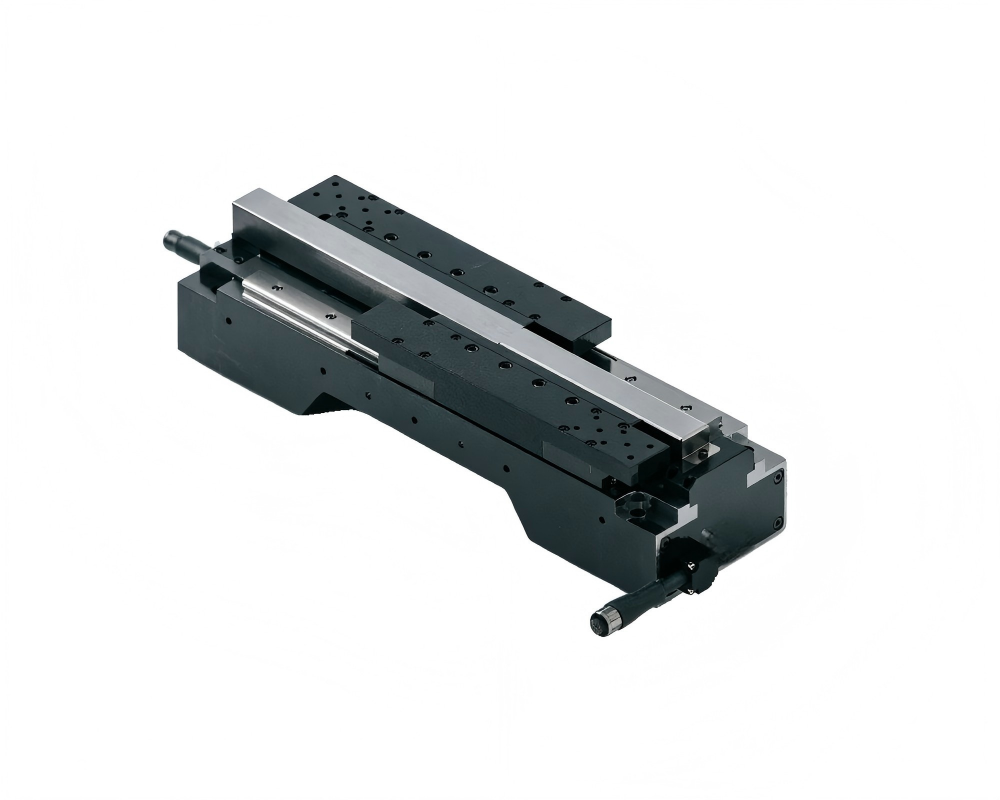
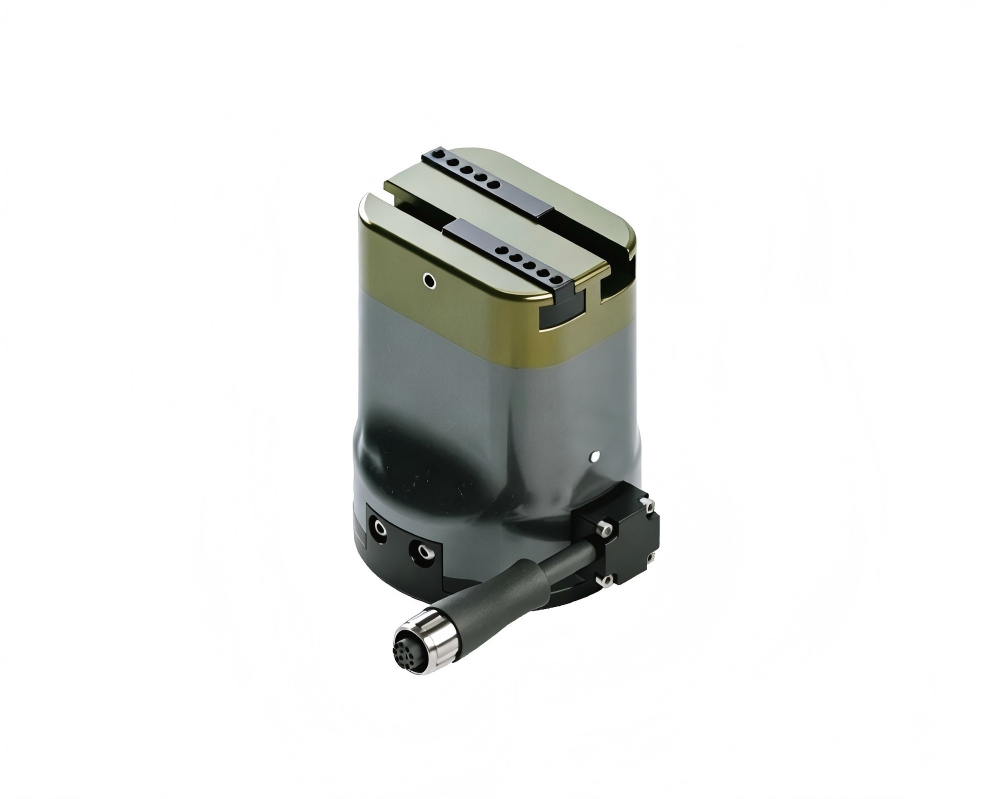
搬运场景关注的是"抓得稳、放得快",而检测场景关注的是"不改变工件状态"。当工件被送入测量、探伤、尺寸复核工位时,夹爪施加的力会直接影响工件的形变量、位置重复精度和接触状态。传统气动夹爪依靠调压阀设定气压,实际输出力受气压波动、密封件磨损、行程位置影响,同一台设备在两个班次之间就可能出现明显偏差。检测工位伺服力控夹爪则通过伺服电机驱动,力与位置均可数字化设定,配合力反馈闭环,把夹持力波动控制在较小范围内,工件每次被夹持的状态趋于一致。
检测工位夹持力升级关键
另一个差别在于柔性。检测工位常常要面对多品种、小批量的混线生产,同一台设备可能上午测手机中框,下午切换成测电池模组结构件。气动方案换型要重新调压、换夹爪片、试跑,动辄半小时以上;伺服力控夹爪可以把不同产品的力值、速度、行程参数存成配方,换型时一键调用,配合快换装置更换夹指,几分钟内即可完成切换。对东莞这种订单节奏快、换线频繁的制造环境,这一点带来的效率差别相当直观。
让检测工位长期稳定,靠的是选型加服务
选夹爪不是买一个标准件那么简单,尤其是检测工位,工件、治具、节拍、测量方式都会反过来影响夹爪的选型结论。我们的做法是先做选型规划,再谈方案优化,交付后提供运行指导与运维支持,形成全生命周期的远程技术服务体系。常规产品我们提供两年质保,标准型号在多数情况下可在十五天内完成交货,这对赶产线节点的东莞客户来说比较关键。
如果你正在东莞推进检测工位的自动化改造,或者现有工位长期受夹持力不稳定困扰,不妨从工件特性、力值窗口和换型频率三个维度先做一次梳理,再判断是否需要引入检测工位伺服力控夹爪。沃姆联科科技(上海)有限公司愿意参与这个梳理过程,无论是前期选型还是后期运维,都可以通过官网 www.wommergripper.com 了解产品信息,或致电 400-1828-518 与我们沟通,也欢迎到上海市松江区蔡家浜路450号微衡商务中心8501交流实际工况。