在我们服务长三角制造企业的过程中,有一组数字常被客户反复提起:一条3C电子装配线切换产品型号时,传统气动夹爪的调整环节平均要占用整线换型时间的三成到四成;而把末端换成协作机器人电动夹爪之后,这个比例通常能压到一成左右。真正带来变化的并不是夹爪本身有多复杂,而是"可编程的力与位置"让机械臂终于能像熟练工人那样,对不同工件做出不同反应。
上海以及周边地区聚集了大量电子代工、汽车零部件和新能源企业,这些产线的共同特点是多品种、小批量、换型频繁。对这类场景来说,末端执行器选得对不对,往往直接决定一条柔性线能不能真正跑起来。这篇文章想聊清楚的,就是上海协作机器人电动夹爪在选型、调试和长期使用中,企业真正应该关注什么。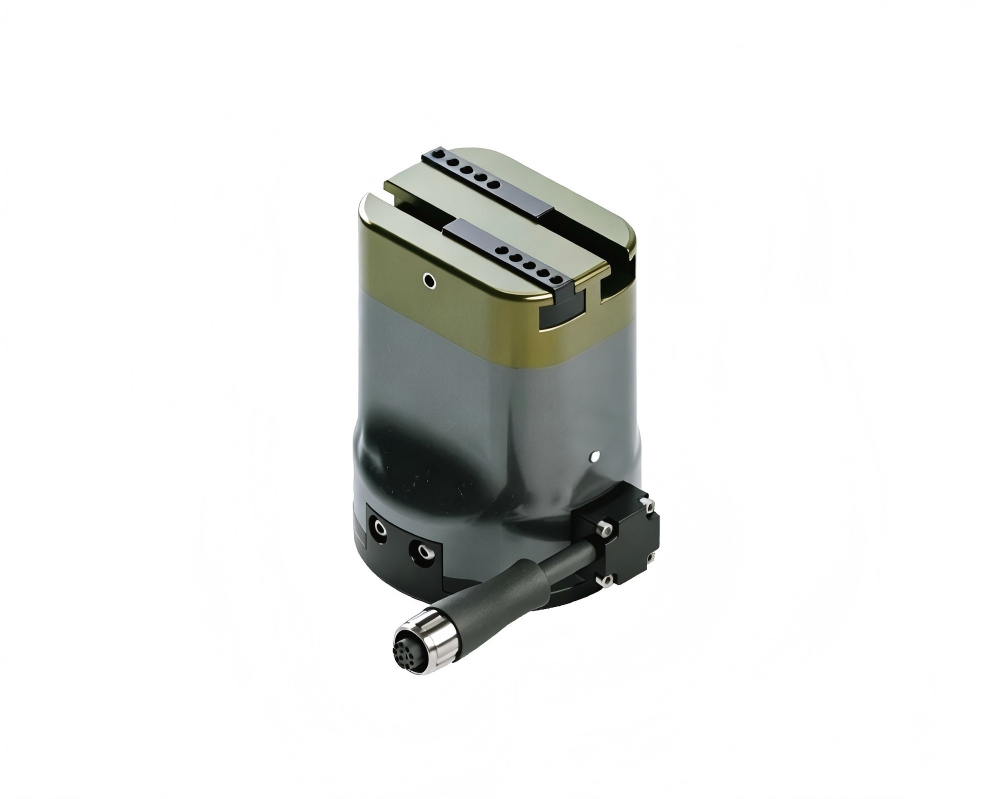
抓得住还要放得轻:上海协作机器人电动夹爪面对的真实难题
不少企业上协作机器人时,注意力都放在机械臂的负载和臂展上,末端夹爪往往是顺手挑一个气动的装上。结果到了现场才发现问题:同一套工序要抓四种工件,硬的夹不牢,薄的又容易压变形,只能靠人工在中间补位。柔性线的"柔",很大一部分其实是被末端限制住的。
上海协作机器人电动夹爪选型指南
气动夹爪只有"开"和"合"两个状态,夹持力靠调压阀粗略控制,行程在出厂时就已经固定,遇到尺寸偏差稍大的工件,不是抓空就是顶死。而电动伺服夹爪的力与位置都可以编程,同一个夹爪能在几牛到上百牛的区间内切换,开合位置也能按毫米级设定。这意味着一条线上原来需要四套工装的活儿,有可能一套协作机器人电动夹爪就覆盖了,换型时只改程序、不动硬件。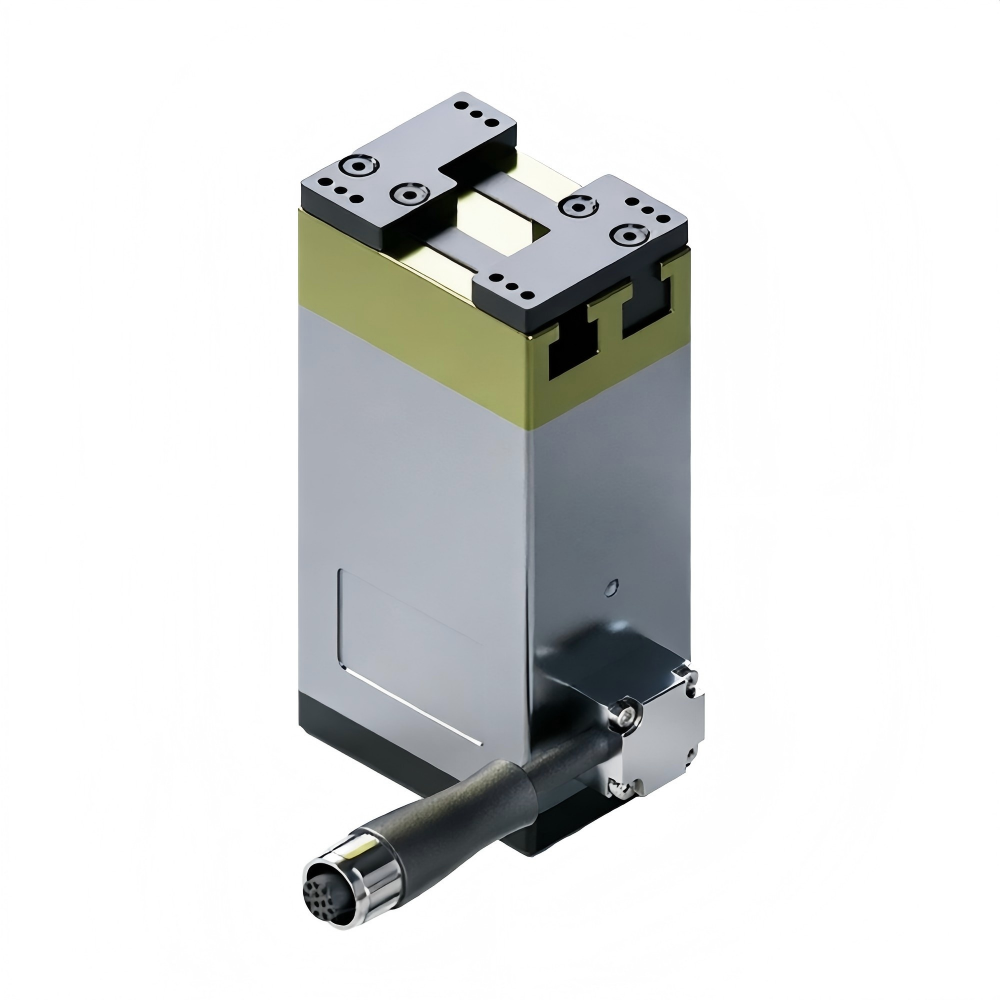
在上海选型协作机器人电动夹爪,先看这三组参数
参数表上的数字很多,但真正影响现场表现的,其实集中在三个方面。我们在上海技术应用中心接触过不少客户,返工和二次采购的原因,大多能追溯到这几项没对齐。
- 夹持力与行程的可调范围:要按工件里"容易坏的那一种"来定上限,同时确认下限够不够轻,能否稳定夹住薄壁或易碎件,避免出现"能抓但抓坏"的尴尬。
- 通信接口与协作机器人的适配性:主流协作机器人普遍支持Modbus、数字IO以及部分实时总线,选型时要确认夹爪能否原生对接,是否需要额外转换模块,这会直接影响调试周期和后期维护的复杂度。
- 重复定位精度与使用寿命:装配类工序对开合位置的重复性要求较高,长期运行后精度是否漂移、夹爪本体能否承受高频次动作,需要结合具体节拍和工况来评估,而不是只看峰值指标。
沃姆联科科技(上海)有限公司旗下的沃姆机器人(WOMMER)长期聚焦机器人末端执行器,主营电动伺服夹爪、气动夹爪、快换装置以及精度浮动补偿模块,在上海设有技术应用中心,能够就近为长三角客户做选型规划和现场调试支持。我们通常会