
根据高工机器人产业研究所的数据,2024年国内协作机器人销量同比增长超过35%,其中3C电子与新能源行业贡献了主要增量。在深圳这座以电子制造和智能硬件为核心产业的城市,越来越多的工厂开始引入协作机器人完成精密装配、上下料和检测任务。但不少工程师在实际部署中发现,机器人本体选好了,末端执行器却成了新的瓶颈——抓不稳、换得慢、适配难,直接影响整条产线的节拍和良率。
我们沃姆机器人(WOMMER)在服务珠三角客户的过程中,经常遇到类似的反馈:协作机器人本身柔性很好,但配上一套不合适的夹爪之后,反而变得"刚性"了。这个问题的根源,往往不在于机器人,而在于末端执行器的选型思路没有跟上协作机器人的应用逻辑。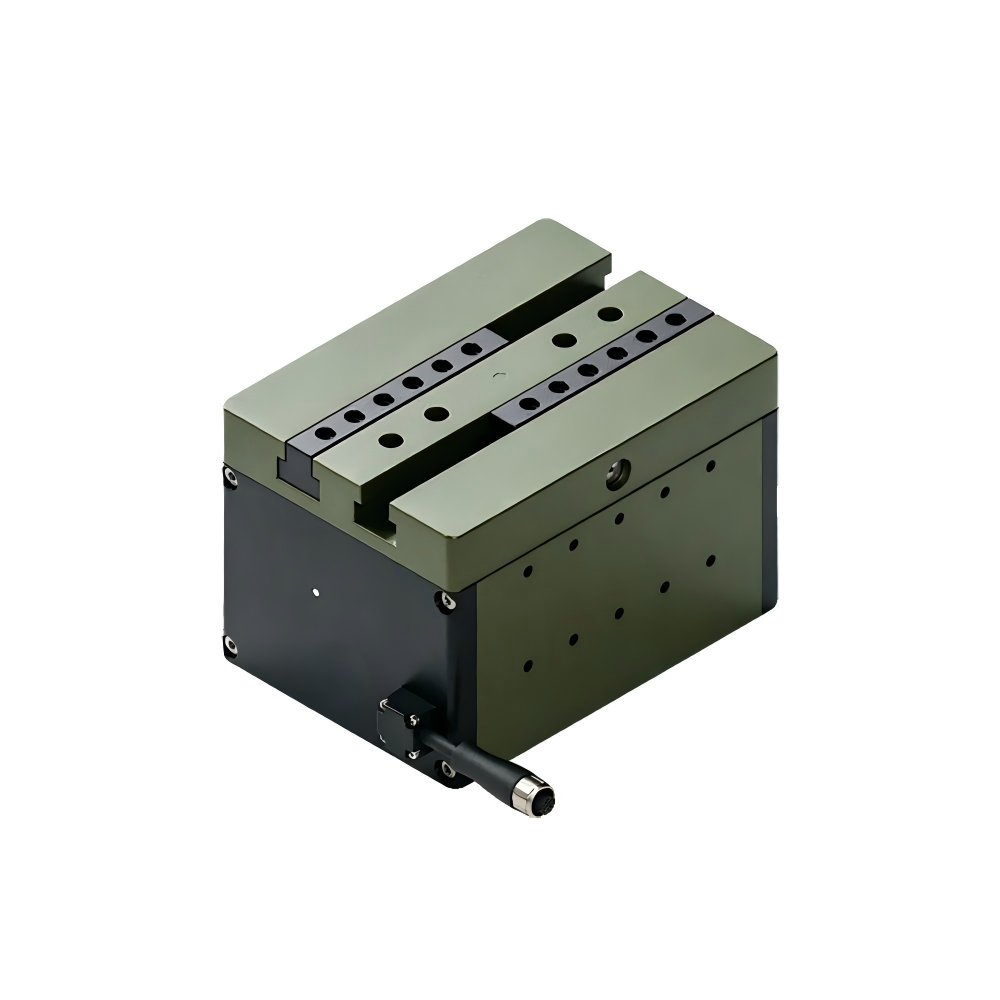
协作机器人电动夹爪为什么不能照搬传统气动方案
传统工业机器人产线上,气动夹爪是主流选择,成本低、结构简单、维护方便。但协作机器人的应用场景往往和传统工业机器人有本质区别。协作机器人经常需要与人共线作业,工位切换频繁,抓取对象也从单一品种变成多品种小批量。气动夹爪的力度调节依赖气压阀,精度有限,行程固定,遇到不同尺寸的工件就需要更换夹爪本体,换型时间动辄十几分钟。
协作机器人末端选型要点
电动夹爪则不同。以我们沃姆机器人的电动伺服夹爪为例,夹持力和夹持位置都可以通过程序控制,同一套夹爪可以适配多种尺寸的工件,换型只需调用不同的参数配方。对于深圳很多做多品种小批量电子产品的工厂来说,这意味着一条产线可以在不更换硬件的情况下,快速切换生产不同型号的产品,设备利用率明显提升。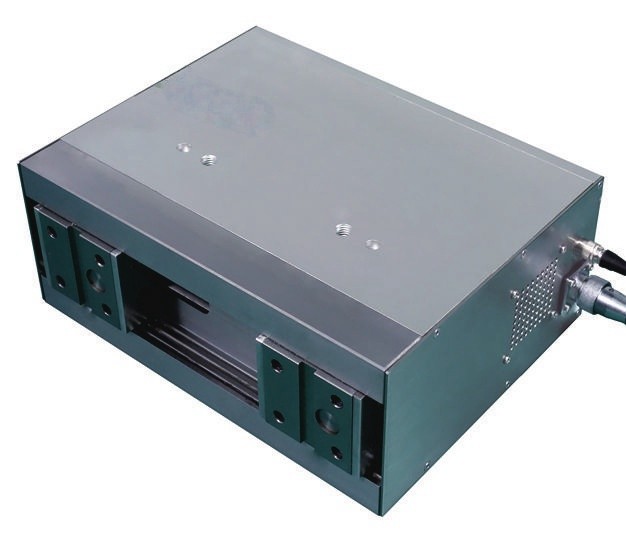
选型协作机器人电动夹爪时值得关注的几个维度
结合我们在深圳及珠三角地区的服务经验,选型协作机器人电动夹爪时,建议重点考察以下几个方面:
- 夹持力范围与精度:不同工件对夹持力的要求差异很大,精密电子件需要小力精细控制,结构件可能需要较大夹持力,选型时要确认夹爪的力控范围是否覆盖实际需求。
- 行程与尺寸适配:优先选择行程可调范围较宽的型号,这样在面对多品种生产时,可以尽量减少更换夹爪本体的次数。
- 通讯接口兼容性:确认夹爪是否支持所用协作机器人品牌的通讯协议,避免集成时出现额外的开发工作。
- 防护等级与耐久性:深圳气候潮湿,车间环境差异大,夹爪的防护等级和长期运行稳定性直接影响维护成本。
- 技术支持与交付周期:末端执行器虽然只是机器人系统的一个部件,但出问题时会直接影响整线停机,供应商的响应速度和交付能力很重要。
沃姆联科科技(上海)有限公司以福州为全球总部,上海为技术应用中心,东莞为运营服务中心,形成了覆盖长三角和珠三角的服务网络。我们专注于机器人末端执行器领域,产品包括电动伺服夹爪、气动夹爪、快换装置和精度浮动补偿模块等,在3C电子、汽车零部件、新能源等行业都有实际应用积累。公司建立了全生命周期远程技术服务体系,从选型规划到运维支持,客户可以通过官网 www.wommergripper.com 或电话400-1828-518获取技术支持。对于深圳及周边客户,我们建议在项目前期就把工件信息、节拍要求和换型频率沟通清楚,这样方案落地会更顺畅。



