
去年我们配合一家杭州汽车零部件企业做装配线改造,对方工程师统计过一组数据:工位上超过六成的非计划停机,追查下来都指向末端执行器抓取不稳定。换料、调压、更换爪片,这些动作单次只要几分钟,累积起来每天要消耗近两个小时的产能。这个现象并不特殊,在杭州的3C电子、新能源和汽车零部件工厂里,末端夹持环节往往是自动化链条上"看着简单、实际容易掉链子"的一段。
也正因如此,杭州灵巧手——也就是机器人末端执行器中的夹持、抓取与快换部件——正在从配角变成被认真对待的对象。它决定了机器人能不能抓得住、放得准、换得快,也决定了整条柔性产线能不能真正跑起来。选对一件灵巧手,有时候比换一台机器人更能解决现场的产能问题。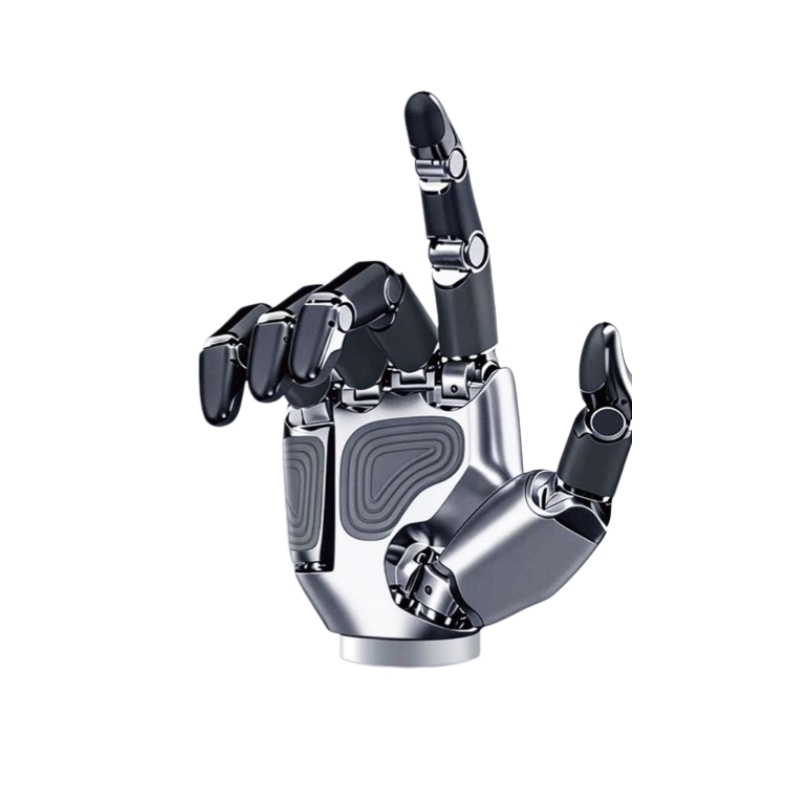
杭州灵巧手的核心,是把"抓得住"变成"抓得稳"
很多企业在导入自动化时,注意力都放在机械臂的重复定位精度上,却忽略了灵巧手才是与工件直接接触的部件。夹爪的开口行程、夹持力控制、爪指材质、驱动方式,任何一项与工件不匹配,都会在现场表现为掉件、划伤、位置偏移。尤其是薄壁件、异形件和易损件,过硬或过软都会出问题。
杭州灵巧手破解产线停机难题
真正稳定的灵巧手,通常要在三个层面同时做好:一是驱动与控制,电动伺服夹爪可以做到力位可控、过程可追溯,气动夹爪则在节拍和成本上更有优势;二是指尖与工件的接触设计,需要根据材质、重量、表面要求定制爪指;三是与机器人本体的接口一致性,通讯协议、安装法兰、线缆走向都要匹配,否则调试期会被反复拖长。把这三点想清楚,产线的稳定性会明显不一样。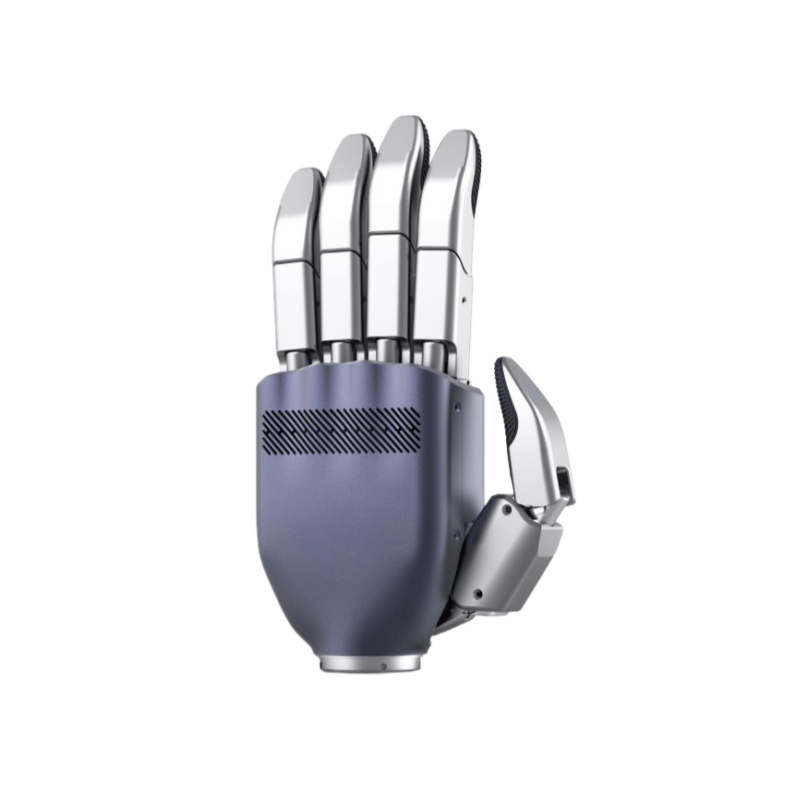
让杭州灵巧手长期稳定,服务比参数更值得看
灵巧手是消耗品属性的部件,长期运行必然面临爪指磨损、密封件老化、线缆疲劳等问题。因此选供应商时,除了看产品参数,更要看对方能不能提供选型规划、方案优化、运行指导和运维支持这样的全周期服务。参数表上的数字可以对比,但现场出问题时能不能快速响应,往往才是产线能不能持续运转的关键。
沃姆联科科技(上海)有限公司旗下的沃姆机器人(WOMMER),专注机器人末端执行器领域,产品覆盖电动伺服夹爪、气动夹爪、机器人快换装置、精度浮动补偿模块及定制化末端执行器,广泛应用于3C电子、汽车零部件、新能源、机床上下料、自动化装配和仓储物流等场景。公司以福州为全球总部与品牌运营中心,上海为技术应用中心,东莞为运营服务中心,构建起覆盖长三角、珠三角的全国化服务体系,可为杭州及周边客户提供就近的技术支持。如果您正在为产线抓取环节选型,可通过官网 www.wommergripper.com 了解产品信息,或致电 400-1828-518 与我们沟通具体工况。



