
去年下半年,我们技术团队在杭州萧山走访了十余家自动化产线企业,其中一个数据印象很深:在调研的装配工位中,仍有超过六成的上下料和分拣环节依赖人工完成,而企业反馈的核心难点并非"买不到机器人",而是"末端抓不住、换不快、柔顺性不够"。这个现象其实指向了同一个关键部件——灵巧手。作为机器人与工件直接接触的执行终端,灵巧手的性能往往决定了整条产线能否真正跑通。
很多杭州的制造企业在推进自动化改造时,习惯把注意力放在机械臂品牌和控制系统上,却容易忽略末端执行器的匹配度。实际上,同样的机械臂,搭配不同结构的灵巧手,在抓取成功率、节拍稳定性和换型效率上可能相差数倍。这也是为什么近两年"杭州灵巧手"逐渐成为本地自动化集成商和设备工程师频繁讨论的话题。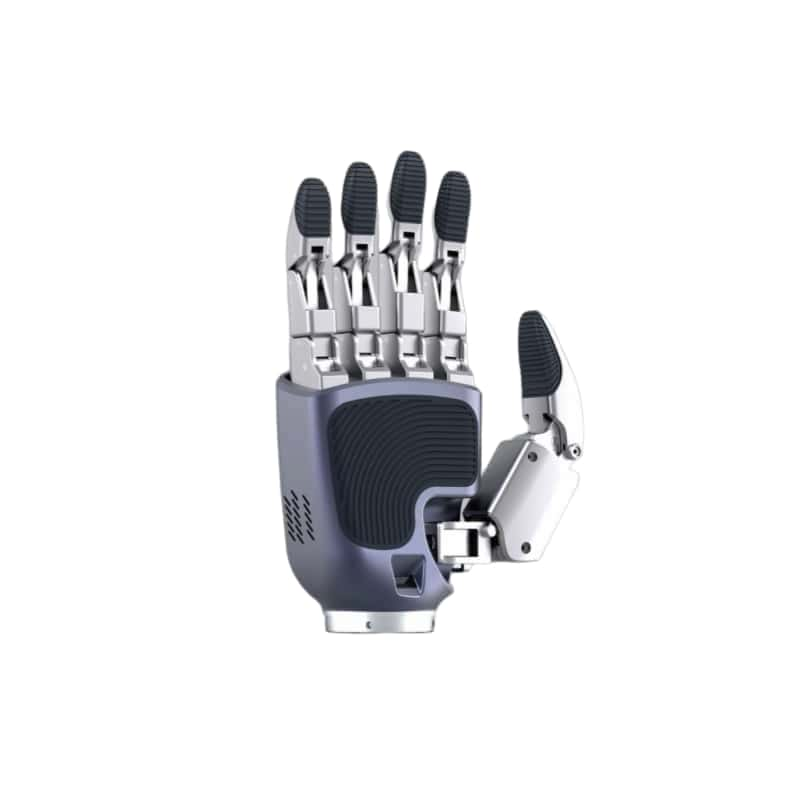
杭州灵巧手落地难的三个真实痛点
一个痛点是工件适配。杭州的3C电子、汽车零部件企业产品迭代快,同一工位可能今天抓手机中框,下个月就要抓摄像头模组,尺寸、重量、表面材质都不一样。如果灵巧手只有固定行程和单一夹持方式,换型时就得重新设计夹具,周期和成本都难以承受。
杭州灵巧手落地三大痛点
第二个痛点是精度与柔顺的平衡。硬碰硬的刚性夹爪容易压伤精密件,而一味追求柔软又会导致定位偏差。尤其在新能源电池模组和精密齿轮装配中,既要求重复定位精度稳定在较小范围内,又要求接触瞬间有缓冲,这对灵巧手的力控能力提出了较高要求。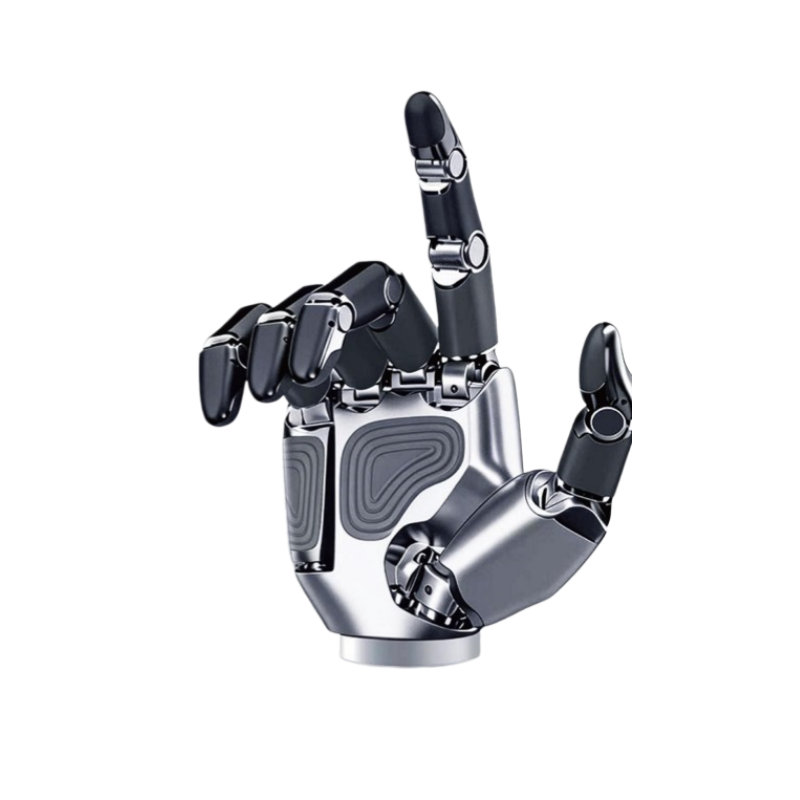
第三个痛点是换装效率。多品种小批量生产模式下,一台机器人往往要服务多个工位,如果灵巧手更换需要拆线、重新标定,停机时间就会吃掉自动化带来的收益。机器人快换装置与灵巧手的配合,正是解决这一问题的关键环节。
柔性抓取是杭州智造升级的务实一步
对于正在推进自动化改造的杭州企业来说,灵巧手不是一个可以再考虑的配件,而是需要与机械臂、产线节拍同步规划的核心环节。建议在项目早期就明确工件清单、精度要求和换型频率,再据此选择夹持方式、驱动类型和快换方案,避免后期返工。
沃姆机器人坚持"以技术应用为核心、以客户需求为中心"的理念,建立了全生命周期远程技术服务体系,提供选型规划、方案优化、运行指导、运维支持等一站式服务。如果您在杭州及长三角地区有灵巧手选型或末端执行器改造需求,欢迎致电400-1828-518交流,也可以访问 www.wommergripper.com 了解产品细节,我们愿意用能力帮助更多制造企业把柔性抓取真正落到产线上。



