
我们近期调研了广州及珠三角地区50条自动化产线,发现重载搬运环节中,因夹爪抓取力不足或刚性不够导致的停机时间平均每月超过4小时。这个数据背后,是许多制造企业正在面临的真实困境:工件越来越重、节拍要求越来越快,传统气动夹爪却常常力不从心。于是,重载电爪开始进入越来越多工程师的视野,成为高负载抓取场景下的关键选择。
所谓重载电爪,通常指负载能力在10公斤以上、采用电动伺服驱动的机器人末端夹爪。与气动夹爪相比,它具备抓取力可调、行程可控、状态可反馈等优势,尤其适合需要柔性换产、精准力控的重载搬运工位。在广州这样制造业密集的城市,汽车零部件、新能源电池、金属加工等行业对重载电爪的需求正快速上升。
广州重载电爪为何成为重载搬运升级的关键
广州作为珠三角制造业的核心城市,拥有大量汽车零部件、新能源、家电及金属制品企业。这些行业普遍存在工件重量大、形状复杂、表面要求高等特点,传统气动夹爪在抓取时容易因气压波动导致夹持力不稳定,甚至出现掉件风险。而重载电爪通过伺服电机直接驱动,可以实时调节夹持力,并在断电时保持自锁,显著提升了抓取的安全性和一致性。
此外,广州许多工厂正在向柔性化生产转型,同一产线需要频繁切换不同规格的工件。重载电爪支持多段位置控制和力控编程,配合机器人快换装置,能在几分钟内完成末端更换,大幅减少停机时间。对于追求效率与品质的广州制造企业来说,重载电爪不再是一个可选项,而是产线升级的务实选择。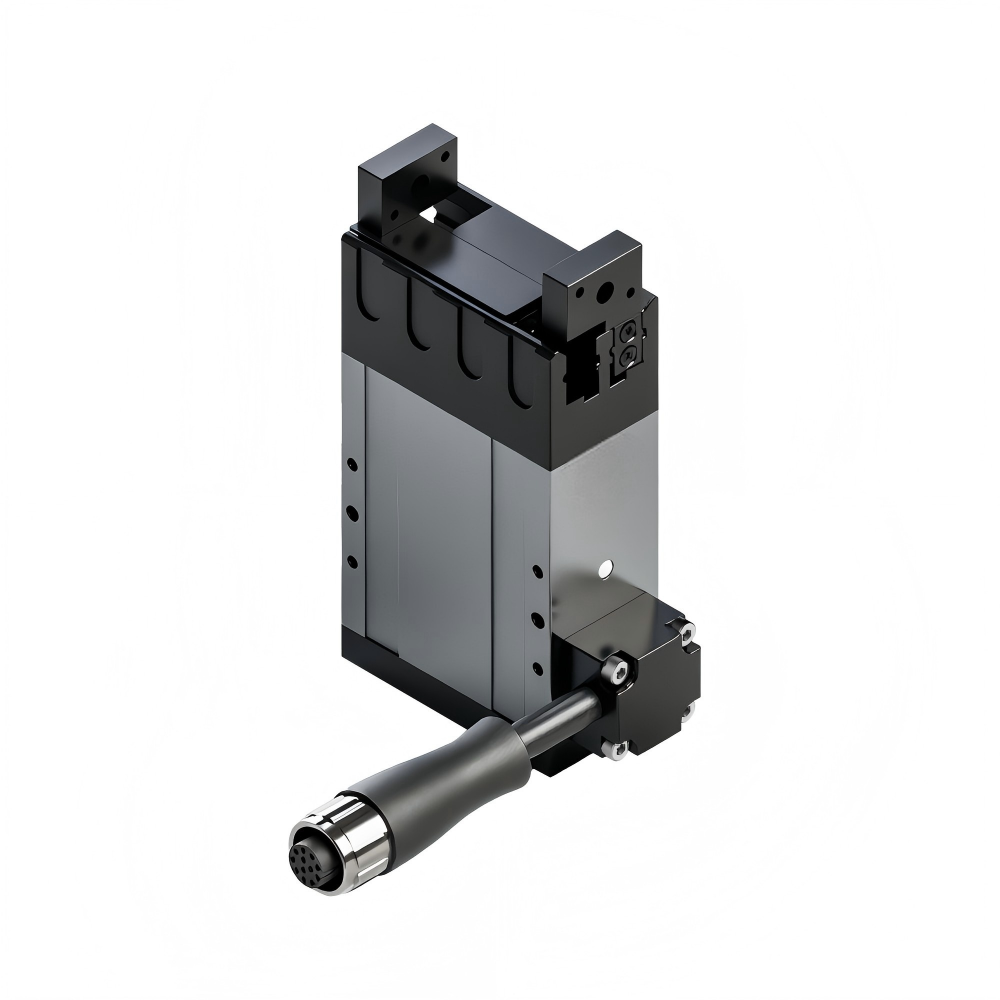
沃姆机器人重载电爪在广州应用中的技术亮点
沃姆联科科技(上海)有限公司旗下的沃姆机器人(WOMMER),专注于机器人末端执行器领域,聚焦工业机器人、协作机器人与协作机器人末端夹持、抓取、快换应用。我们主营的电动伺服夹爪、气动夹爪、机器人快换装置及精度浮动补偿模块,在重载抓取场景中表现稳定。特别是重载电爪系列,采用高刚性结构设计,重复精度可达±0.02毫米,并支持多种通讯协议,方便与主流机器人品牌集成。
依托福州全球总部、上海技术应用中心和东莞运营服务中心,我们构建了覆盖长三角、珠三角的服务网络。对于广州客户,我们可以提供快速的选型规划、方案优化和运维支持。记得有一次,广州一家新能源电池托盘生产企业找到我们,他们的工件重达40公斤,原有夹爪磨损快、定位不准。我们推荐了带精度浮动补偿模块的重载电爪,并承诺质保2年、15天交货,终帮助客户将换爪频率从每月一次降低到每季度一次,产线稳定性明显提升。
实战案例:广州汽车零部件企业如何用重载电爪提升效率
去年,我们为广州一家汽车零部件企业解决了发动机缸体搬运的难题。该工件重约35公斤,原来使用气动夹爪,掉件率接近2%,且节拍偏慢。我们实地考察后,为其配置了沃姆机器人的重载电爪,并搭配机器人快换装置,使同一台机器人能够在机加工和检测工位之间快速切换末端。项目实施后,掉件率降至0.1%以下,整体节拍提升了约15%。客户设备主管反馈,重载电爪的力反馈功能让他们能实时监控抓取状态,提前预警异常,维护成本也下降了不少。
这个案例说明,广州重载电爪的应用不能只看负载参数,还要综合考虑工件重心、加速度、环境温度以及机器人本身的刚性。我们建议企业在选型时,将实际工况数据提供给供应商,由团队进行力矩校核和仿真验证,避免“大马拉小车”或



