
凌晨两点,广州黄埔一家3C电子代工厂的装配车间还亮着灯。产线要在天亮前从手机中框切换到平板外壳,十几台机械臂末端的夹爪需要逐一拆装、重新走位调试。现场工程师一边拧法兰一边感慨,如果末端装的是能自适应抓取的灵巧手,换型这件事本该在半小时内收尾,而不是耗掉一整夜。
这样的场景在广州并不少见。番禺的连接器厂、南沙的汽车零部件厂、增城的新能源电池配套厂,普遍面临多品种、小批量的订单结构,产线切换频率越来越高。末端执行器作为机械臂与工件之间的接触环节,它是否足够"灵巧",直接决定了整条自动化产线能不能跟得上节奏。
广州产线换型频繁,灵巧手为何成了末端升级的关键
传统气动夹爪的逻辑很简单,通断气即开合,结构可靠、成本可控,但它的短板也明显:夹持力固定,遇到薄壁件、易碎件容易压伤;行程和姿态单一,面对异形工件往往需要定制专用治具;换型时治具一换,调试时间又上来了。当广州的制造企业从单一型号大批量转向多型号混线生产,这种"一根筋"的末端就显得越来越吃力。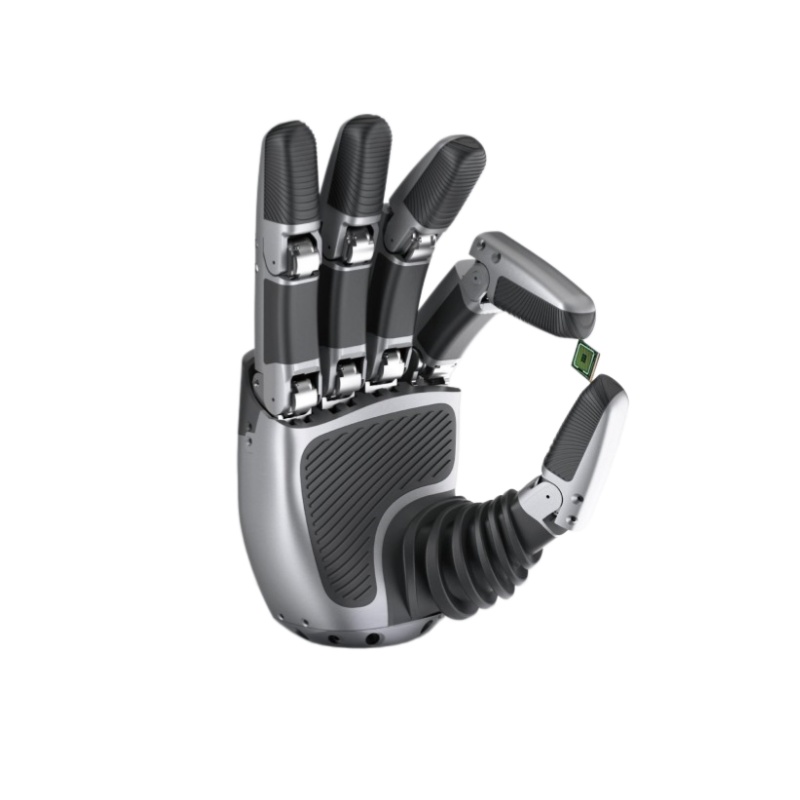
而灵巧手的价值正在于此。它通过伺服驱动与力位混合控制,让末端具备可调的夹持力、可编程的开合行程,部分多指结构还能实现自适应包覆抓取。工件换型时,往往只需要在程序里切换一组参数,不必大动干戈地更换机械结构。对于产品迭代快、交付周期紧的广州电子与新能源产业带来说,这种柔性能力意味着实实在在的换型时间和人力成本节省。
从选型到落地,广州灵巧手方案要盯紧这几个指标
在为广州客户做方案评估时,我们通常会先问三个问题:工件材质与重量是什么,节拍要求多少,控制系统走什么通讯协议。这三点基本决定了灵巧手的选型方向。很多客户一开始只关注价格,结果买回去发现夹持力不够或者通讯不兼容,反而增加了二次改造成本。
结合沃姆机器人在末端执行器领域的应用经验,选型时可以重点对照以下几项: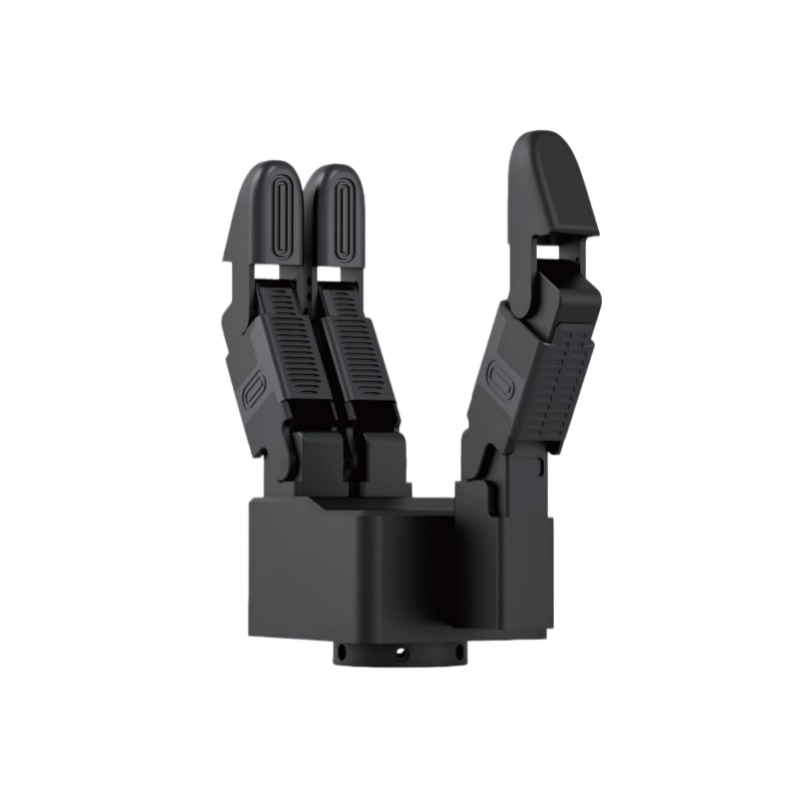
- 夹持力与行程范围:需要覆盖工件重量与外形尺寸,同时留出一定冗余,避免频繁满负荷运行影响寿命。
- 重复定位精度:精密装配场景通常要求控制在较小误差范围内,精度不足会直接影响良率。
- 通讯与控制方式:需与现有PLC或机器人控制器匹配,常见的有IO、Modbus、EtherCAT等,选型前应确认接口协议。
- 重量与安装尺寸:末端自重过大会压缩机械臂的有效负载,法兰接口也要与机械臂匹配。
- 是否支持快换:多品种产线建议搭配机器人快换装置,实现末端快速切换,减少停机时间。
沃姆机器人(WOMMER)聚焦工业机器人、协作机器人与人形机器人的末端夹持、抓取与快换应用,主营电动伺服夹爪、气动夹爪、机器人快换装置、精度浮动补偿模块及定制化末端执行器。公司以福州为全球总部与品牌运营中心,上海为技术应用中心,东莞为运营服务中心,依托珠三角的服务节点,广州客户在方案沟通和交付响应上都能得到比较及时的支持,常规产品交付周期在15天左右,并提供质保2年的服务承诺。
3C电子与新能源车间里的灵巧手实操案例
记得有一次,广州一家新能源电池模组厂找到我们。他们的产线需要把电芯放入模组支架的定位槽,由于来料存在微小尺寸偏差,刚性夹爪在插入时经常出现别劲,导致电芯外壳划伤,返工率居高不下。我们到现场测量后判断,问题的根源不在夹爪本身,而在于缺少对位偏差的补偿能力。
终方案是在灵巧手与机械臂之间加装精度浮动补偿模块,让末端在插入过程中具备一定的自适应纠偏空间,配合伺服夹爪的柔性力控,插入动作变得顺畅了许多。调整之后,该工位的划伤返工情况明显改善,客户后续又把同一套思路复制到另外两条产线上。这个案例也说明,灵巧手的落地效果往往不只取决于末端本身,



