去年我们在东莞长安镇走访一家3C结构件厂时,设备主管给出了这样一组数字:一条CNC上下料产线,换型调机平均耗时40分钟,其中超过一半的时间花在夹爪的重新对位和气路调校上。这条线一天要换3到4种规格的工件,算下来光调机就吃掉了近两个小时的有效产能。类似的情况在东莞的电子、五金、汽车零部件车间里并不少见——订单越来越碎、批量越来越小,而末端那副"手"却还停留在固定行程、固定夹持力的老路子上。这也是"东莞电爪"这个词近两年被频繁搜索的原因:大家真正想找的,是一套能跟上柔性生产节奏的抓取方案。
东莞电爪需求升温背后,是三类绕不开的抓取痛点
一类痛点是换型成本高。气动夹爪行程固定,换一种尺寸的工件往往要换夹爪本体或加减垫块,调机全靠老师傅的经验,换一次型停一次线。第二类是夹持力不可控,薄壁件、精密外观件在夹紧时容易压伤或变形,力小了又会掉件,靠调节气压阀只能在很小范围内微调,重复精度难以保证。第三类是产线数据化程度低,气动夹爪开合到位与否只能靠磁性开关判断,缺少位置、速度、力矩等可读取的过程数据,很难接入产线的MES系统做追溯。
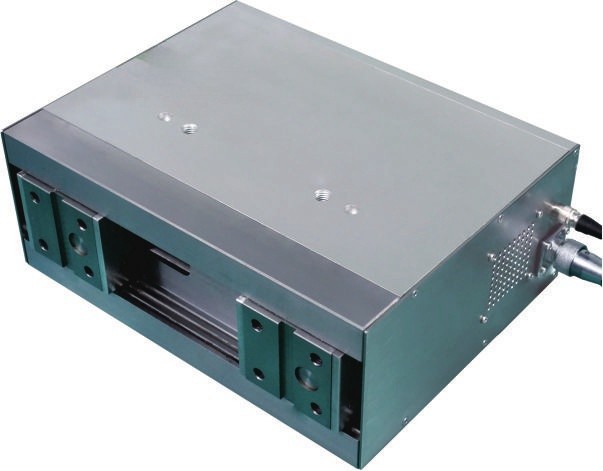
东莞电爪升温的三大痛点
电动伺服夹爪的价值就在这里显现出来。它通过伺服电机驱动,行程、速度、夹持力都可以在控制器里分段设定,同一副夹爪可以记住多组工件的抓取参数,换型时调用程序即可完成切换,不需要重新机械对位。对于东莞大量"多品种、小批量"的加工场景来说,这种可编程特性直接压缩了换型停机时间,也让产线的柔性化改造不再依赖末端硬件的反复更换。
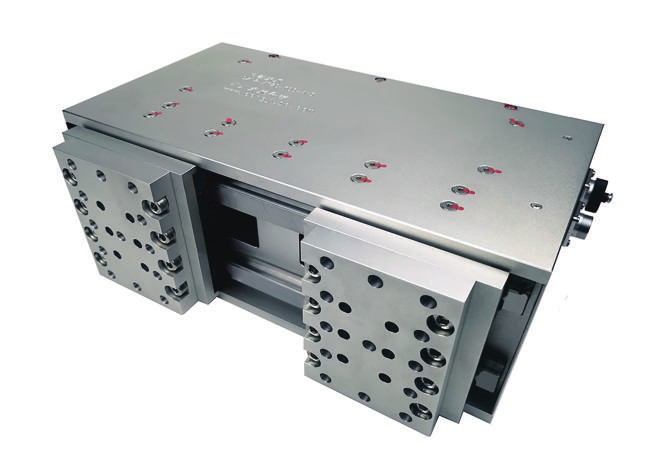
给东莞制造企业的几点落地建议
如果你正在为产线抓取环节寻找升级方案,建议先做三件事:梳理清楚现有工件的尺寸、重量和表面特性,统计换型频次与调机耗时,确认机器人的通讯接口和控制方式。带着这三份信息去和供应商沟通,选型效率和方案准确度会高很多。沃姆机器人坚持"以技术应用为核心、以客户需求为中心"的理念,提供选型规划、方案优化、运行指导与运维支持等全周期技术服务,愿意成为东莞及周边制造企业长期的技术伙伴。
柔性制造不是一句口号,它终要落到末端执行器这样具体的部件上。东莞电爪的普及,本质上反映的是制造企业对"快速换型、过程可控、数据可追溯"的真实需求。先从一条产线、一个工位开始试点,跑通参数再逐步复制,往往比一次性大规模改造更稳妥。