
不少工程师在挑选末端夹爪时,往往先盯着夹持力这个参数,却忽略了一个更基础的问题:来料的形状是否规则、批次一致性是否稳定。当工件是异形件、易碎件或者需要多面定位的时候,两指夹爪的局限性就会暴露出来——夹得住,但抓不稳;抓得住,但换型慢。这也是近几年东莞四指伺服电动夹爪在自动化产线上被反复提起的原因。
我们服务过不少珠三角的集成商和终端工厂,发现真正让人头疼的并不是能不能夹,而是换一个型号就要停一次线。四指伺服电动夹爪的价值,恰恰在于用可编程的多指协同去消化这种不确定性。下面结合我们在东莞及周边地区的实际项目,聊聊这类夹爪的选型逻辑和落地经验。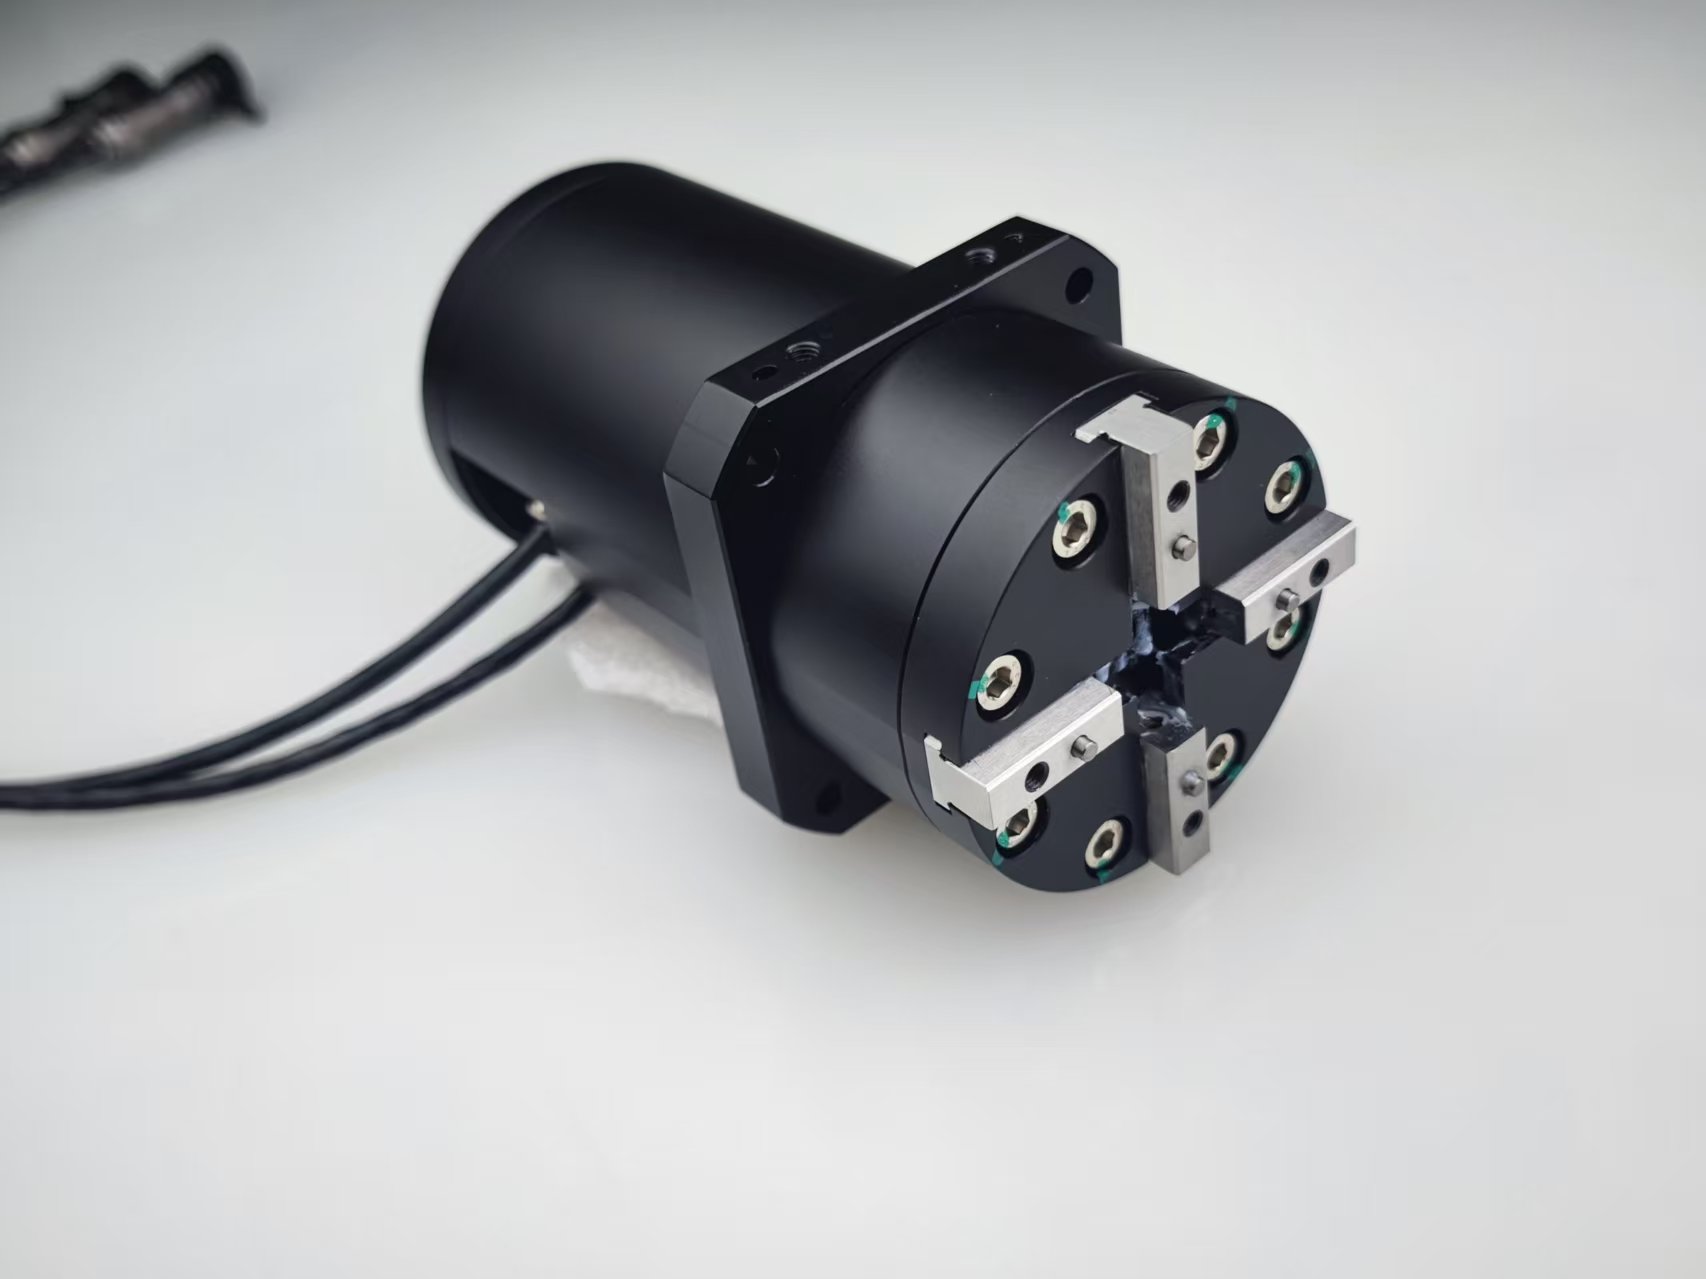
四指伺服电动夹爪解决的,其实是不规则工件的抓取难题
传统两指夹爪的工作原理很直接:两个指爪相向运动,把工件夹在中间。对于圆柱、方块这类规则工件,这套逻辑足够经济。但一旦遇到曲面壳体、带凸台的支架、多孔连接器,接触面就只剩几个点,夹持力再大也难以保证姿态稳定,容易在高速搬运中产生微位移,甚至留下压痕。
四指夹爪破解不规则工件抓取
四指伺服电动夹爪的思路不同。四个手指由伺服电机独立驱动,可以按工件轮廓分别设定行程、速度和夹持力,形成包络式抓取。指爪之间还能做相位配合,比如两指定位、两指压紧,或者四指同步完成定心。这种柔性对东莞以3C电子、精密五金、锂电池结构件为主的产业结构来说,实用价值很高——同一条产线切换不同型号的产品,只需调用不同程序,不必更换机械结构。
东莞四指伺服电动夹爪选型,绕不开这几个参数
很多人拿到样册后只看行程和夹持力,实际上在东莞本地的项目里,我们更建议先确认三件事:工件重量与重心偏移、节拍要求、以及通讯方式是否与现有控制器兼容。夹持力要留出安全余量,但余量过大反而会压伤外壳;行程要覆盖工件,同时兼顾小工件的定位精度。
- 重复定位精度:决定每次抓取后工件姿态是否一致,直接影响后续装配能否免去二次校正。
- 夹持力可编程范围:宽范围意味着既能轻拿易碎件,也能稳定搬运金属件,减少备件种类。
- 通讯与控制接口:是否支持EtherCAT、Modbus等常见协议,关系到与现有PLC、机器人的对接成本。
- 防护与寿命:粉尘、油雾



