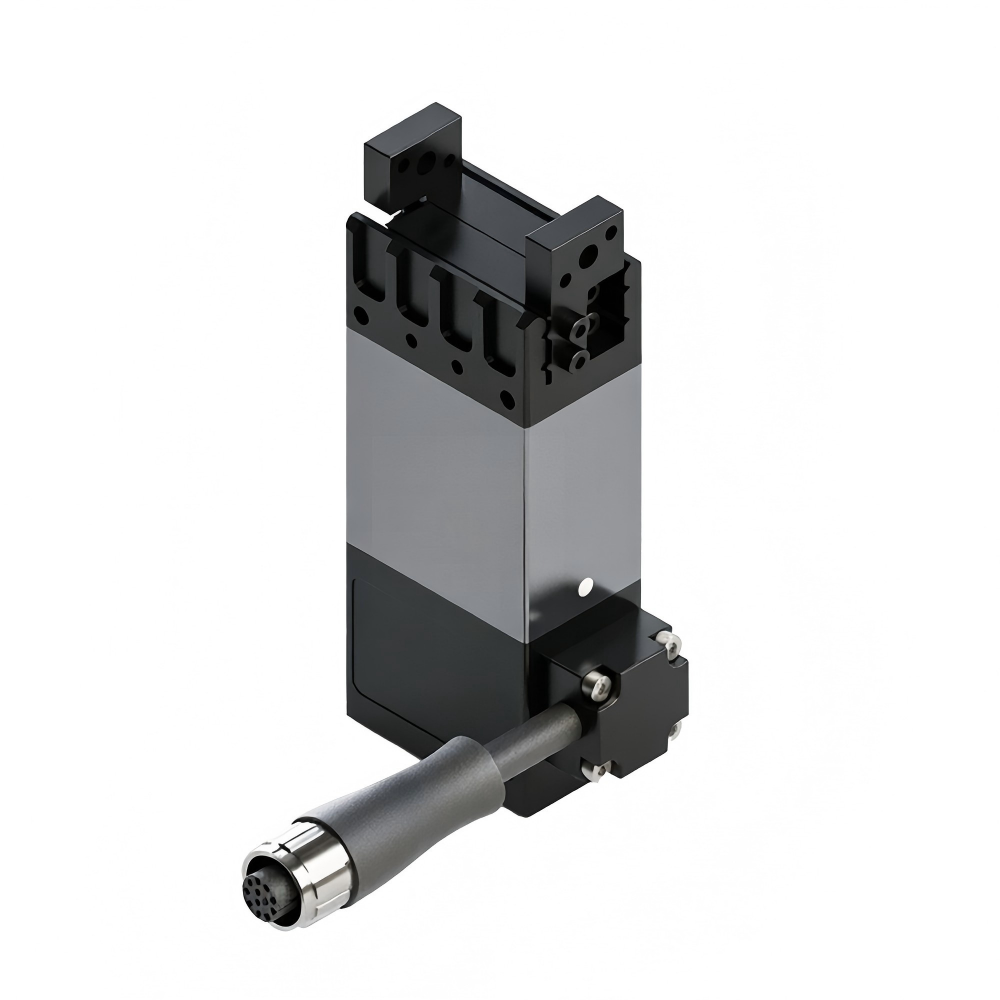
去年下半年,我们跟进了一家位于深圳宝安的3C结构件加工厂。对方的产线原本用气动夹爪完成CNC上下料,问题很集中:薄壁件容易被夹伤、换型要重新调气路、遇到小批量多品种订单几乎没有调节空间。后来改用伺服电动夹爪机器人末端执行器,把夹持力和开口位置做成可编程参数,换型调试时间压缩了一半左右,薄壁件的夹伤比例也明显下降。
这类需求在深圳并不少见。电子制造、新能源、精密五金几条产业链高度集中,产线迭代快、订单批量小、品种杂,传统气动方案在柔性上的短板被不断放大。伺服电动夹爪机器人末端执行器之所以被越来越多产线采用,本质上是因为它把“夹”这个动作从凭经验变成了凭参数——夹多大力、开多大口、什么时候松开,都可以写进程序里。
深圳伺服电动夹爪机器人末端执行器,难点往往不在“夹得紧”
很多人以为夹爪只要能夹住工件就行,实际调试时会发现真正头疼的是另外几件事:夹持力能不能精细到小档位可调,能不能在抓取瞬间给出力反馈,开口行程是否覆盖同一产线上的多种规格,以及和机器人本体之间的通讯是否顺畅。深圳的电子厂普遍节拍紧,夹爪开合慢半秒,整线产能就受影响,所以响应速度和控制稳定性往往比单纯的夹持力更关键。
还有一个容易被忽略的点是产线密度。深圳厂房租金高,设备排布紧凑,夹爪自重偏大或走线凌乱,都会给机械臂负载和现场维护带来额外麻烦。因此选型时要把自重、走线方式、防护等级一起考虑进去,而不是只盯着一张参数表上的夹持力数值。
选型与落地:伺服电动夹爪机器人末端执行器怎么配到产线上
结合我们服务珠三角客户的经验,选型可以先从四个维度入手:
- 夹持力范围:要覆盖工件所需的上限,同时保证下限足够柔和,薄壁件、外壳件尤其要看小力段的可调精度。
- 有效行程:按同一工位可能出现的规格跨度来定,行程留出余量,能减少后期因换产品而重新换夹爪的麻烦。
- 控制与通讯方式:确认机器人的接口类型,是IO触发还是总线通讯,是否需要位置反馈和故障信号回传。
- 防护与自重:切削液、粉尘环境要看防护等级,协作机器人场景则要控制自重,避免影响负载余量。
交付和响应同样重要。沃姆机器人在东莞设有运营服务中心,深圳客户通常能在较短时间内拿到样机做现场验证,标准型号一般两周内可安排交付,核心产品按两年质保执行。对于赶产线改造窗口的深圳企业来说,这个响应节奏往往比价格更值得权衡。更多产品资料可以在 www.wommergripper.com 上查看。
从3C电子到新能源,伺服电动夹爪机器人末端执行器的现场表现
记得有一次,深圳龙华一家做连接器的客户找到我们,同一条装配线上要切换五六种规格的产品,原来靠人工换夹爪治具,一次换型要停线近半小时。我们配合他们的机械臂接口,用伺服电动夹