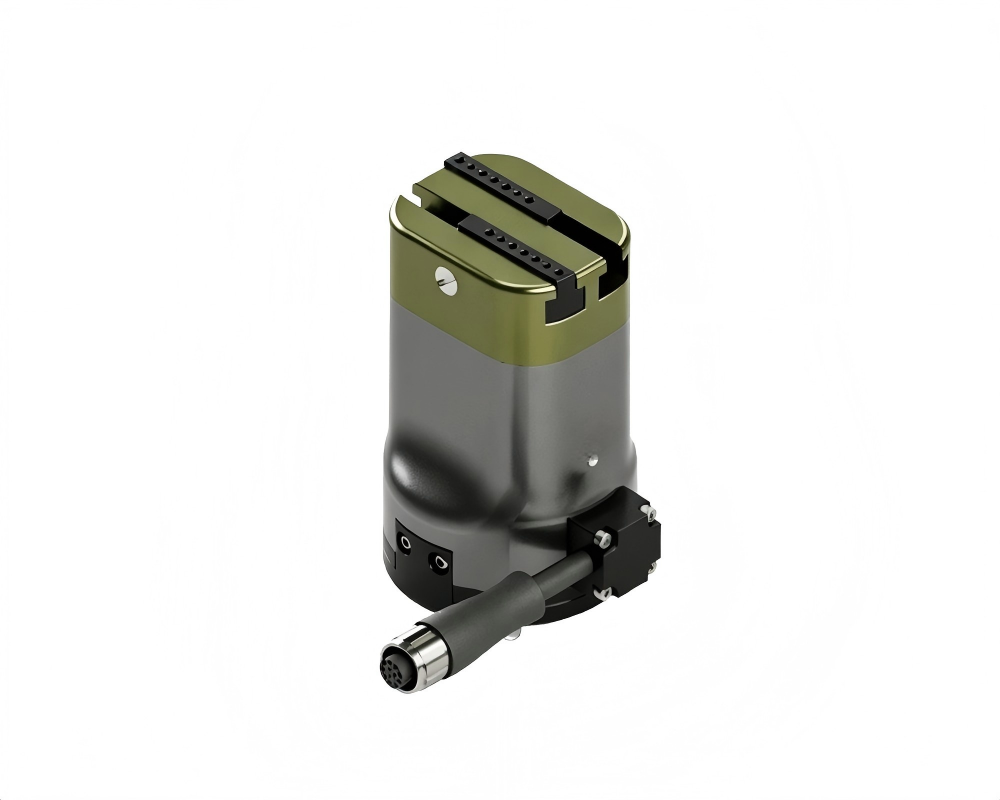
我们复盘过珠三角地区近两年的末端执行器选型记录,一个反复出现的现象是:相当一部分夹持失效并非夹爪本身质量不过关,而是负载匹配计算时漏掉了动载与偏置力矩。深圳的3C电子、新能源产线节拍快、工件轻巧但形状复杂,夹爪往往被"按重量选型"的惯性思维带偏,结果上线后出现掉件、滑移、指爪变形。这篇文章就把伺服电动夹爪负载匹配计算方法拆开讲,从公式到落地,尽量说得能直接用。
先明确一件事:负载匹配不是把工件重量和夹爪额定负载对比一下就算完。它至少包含夹持力校核、力矩校核、惯量校核三部分,任何一项不达标,产线跑起来都会出问题。下面我们按计算顺序逐层展开。
伺服电动夹爪负载匹配计算方法中容易被漏掉的三个量
很多工程师拿到工件参数后,一步就打开选型手册找额定负载,这恰恰是误差的源头。额定负载通常是理想工况下的静态值,而真实产线里,夹爪要面对的是加速度、重心偏移和表面摩擦状态的叠加影响。
- 动载荷系数:搬运过程中夹爪与工件一起做加减速运动,实际受力为 m(g+a)。深圳不少高速搬运工位的加速度可达 1g 以上,这意味着动态负载可能是静态重量的两倍,只按静态值选型会直接埋下隐患。
- 重心偏置力矩:工件重心偏离夹爪指根的距离 L 一旦变大,产生的弯矩 m(g+a)L 会作用在指爪和导轨上。长条形工件、异形壳体件尤其要注意,力矩超标比负载超标更容易造成指爪疲劳。
- 摩擦与表面状态:夹持力需要克服重力与惯性力,靠的是指面与工件之间的摩擦。金属对金属加齿纹时摩擦系数通常只有 0.1 至 0.15,加装硅胶或聚氨酯指垫可提升到 0.4 以上,同一台夹爪换一种指垫,所需夹持力能差出数倍。
把计算方法固化成流程,比单次算对更重要
给几条可操作的建议:建立工件负载清单,把质量、重心位置、加速度、表面材质一并记录;安全系数不要凭经验拍板,动态工况统一按 3 起步;选型时留出 20% 至 30% 的负载余量应对指垫磨损与工艺变更;新工装上线前做一次低速带载验证,观察有无滑移痕迹。把这四步变成标准动作,后续换型换线时就能少走弯路。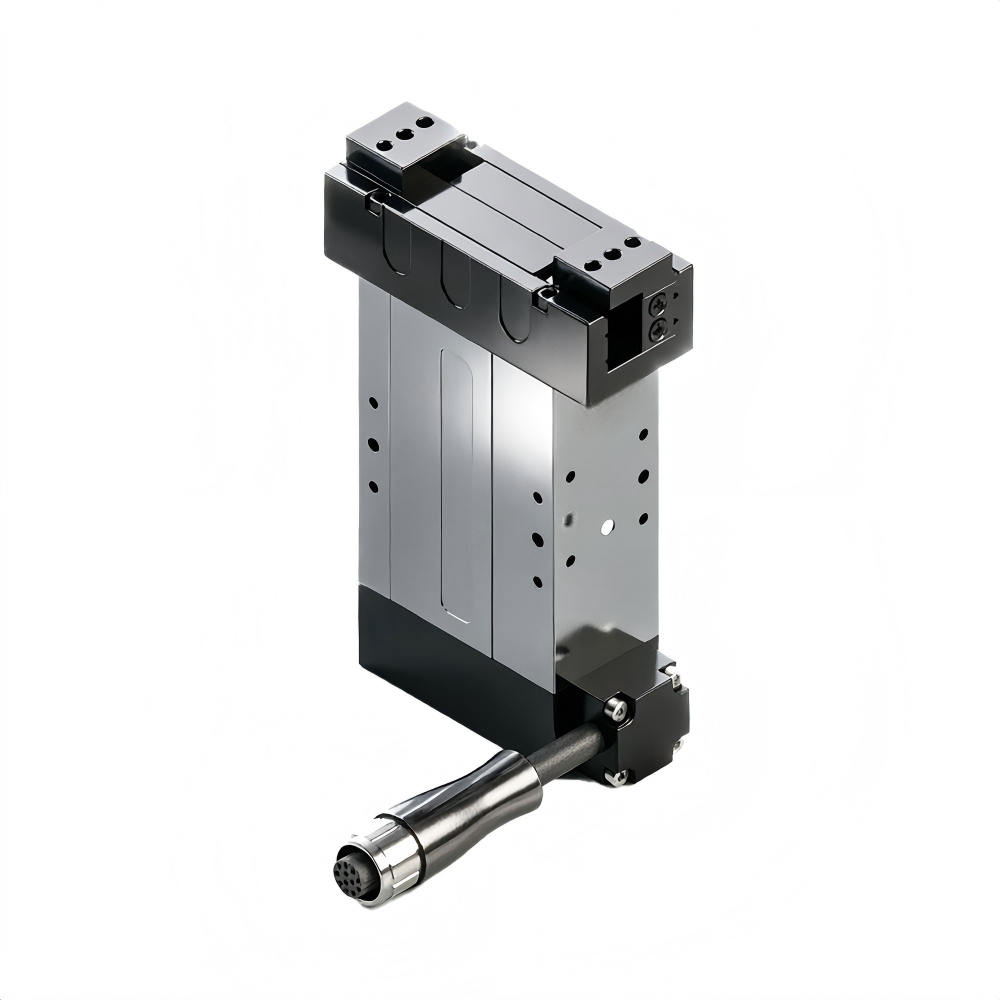
伺服夹爪负载匹配要点
沃姆机器人(WOMMER)长期聚焦机器人末端执行器领域,主营电动伺服夹爪、气动夹爪、机器人快换装置与精度浮动补偿模块,可提供从选型规划、方案优化到运行指导的全周期远程技术服务。常规型号交付周期约 15 天,产品提供 2 年质保,深圳及珠三角客户可通过官网 www.wommergripper.com 或服务热线 400-1828-518 获取负载匹配计算的选型支持。把计算做扎实,夹爪才能真正成为产线上稳定可靠的一环。