去年我们在深圳宝安对接一家3C结构件厂的产线改造,对方设备主管给出了一组很实在的数字:一条手机中框组装线,原来用气动夹爪,换一次产品型号平均要停线12分钟,一天下来光换型就要吃掉近两个小时。更麻烦的是,气动夹爪的夹持力靠调压阀粗调,遇到薄壁件容易压伤,遇到稍重的金属件又抓不稳,良率一直在93%上下打转。这不是个例。在深圳 Dragon Boat 一般的电子制造节奏里,多品种、小批量、快换型已经成了常态,末端夹持环节如果还停留在"能夹住就行"的阶段,整条产线的柔性化就是空话。
深圳电动夹爪为何能替代气动方案
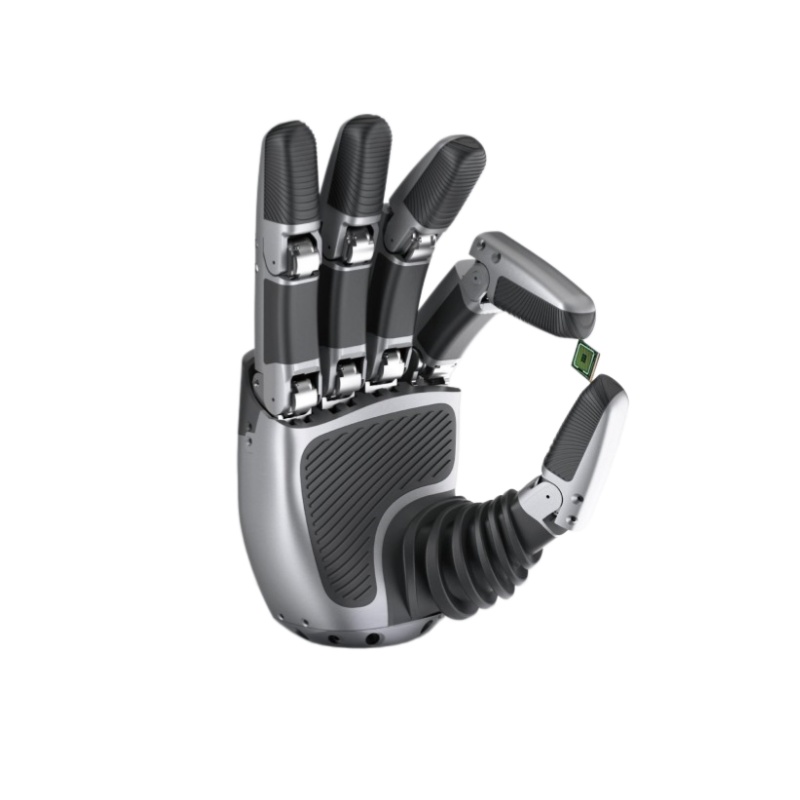
电动夹爪跟气动夹爪的根本差别,在于力的来源和反馈方式。气动夹爪靠压缩空气推动活塞,力的大小取决于气压,位置只有开和合两个极限点;而电动夹爪由伺服电机驱动,夹持力、开合行程、速度都可以在控制器里分段设定,还能读取实时位置和电流反馈。这意味着同一只夹爪,可以在抓取易碎塑料件时输出较轻的力,在搬运金属件时切换到较大夹持力,不需要更换硬件。对于深圳这类产品迭代快的电子制造基地,这种"软件换型"的能力直接对应停线时间的缩短。
除此之外,电动夹爪不需要接气管,减少了管路布置和漏气隐患,也省掉了空压机的能耗和维护。在洁净度要求较高的车间,没有排气油雾这一点同样重要。这些变化看似细碎,累加起来就是产线稳定性上的差距。
深圳电动夹爪选型要盯住哪几个硬指标
在实际选型中,我们建议深圳的客户重点关注四个维度:重复定位精度、夹持力范围、行程可调空间,以及通讯接口是否兼容现有控制器。精度决定了抓取能不能长期稳定,尤其在做精密装配时,0.02毫米的偏差都可能造成对位失败;夹持力范围要覆盖你未来可能上线的产品,宁可留出余量,也不要刚好卡在临界值上。接口方面,EtherCAT、Modbus TCP、I/O 等主流协议要能对接,否则再好的夹爪装上去也是孤岛。
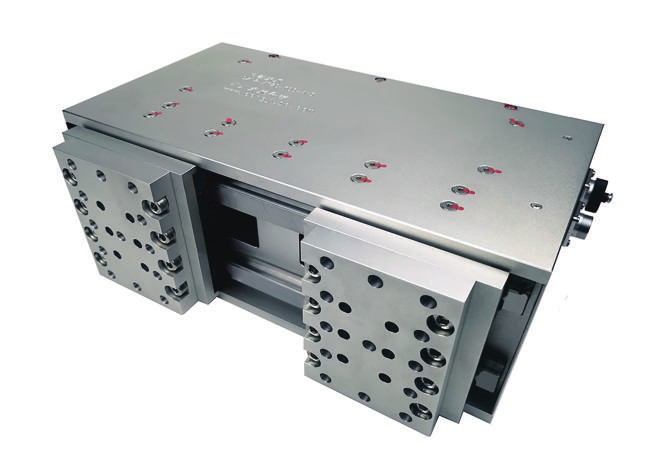
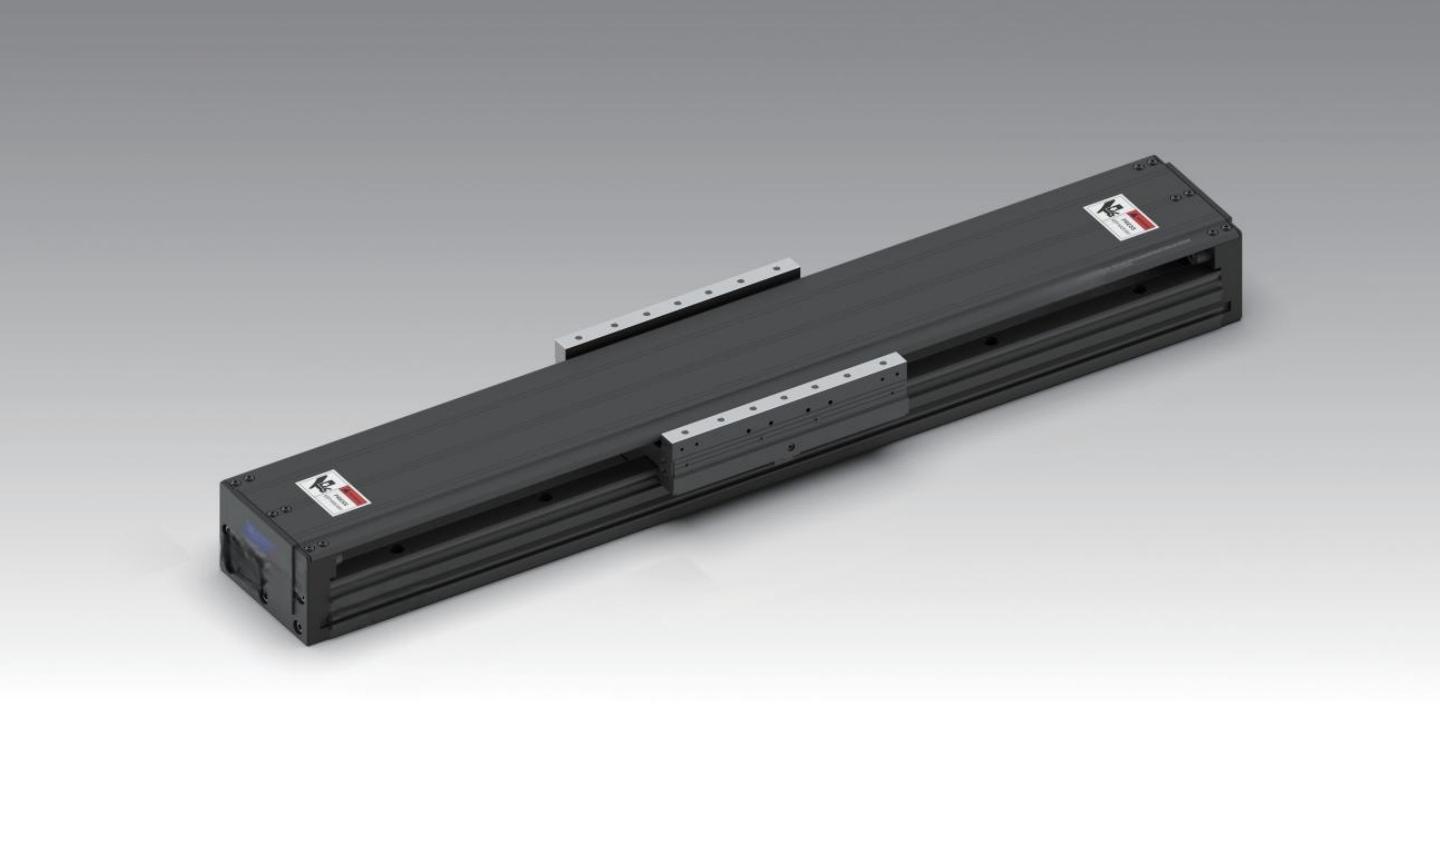
沃姆机器人(WOMMER)在这类需求上积累了比较完整的方案库。我们主营电动伺服夹爪、气动夹爪、机器人快换装置、精度浮动补偿模块及定制化末端执行器,产品覆盖3C电子、汽车零部件、新能源、机床上下料、自动化装配等多个场景。公司以福州为全球总部,上海为技术应用中心,东莞设运营服务中心,珠三角客户在响应速度上有比较明显的优势——常规型号15天左右可完成交付,产品提供2年质保,售后由全生命周期远程技术服务体系支撑。官网 www.wommergripper.com 上有详细的参数资料,选型前可以先做一轮自查。
从3C到新能源:深圳电动夹爪的落地场景
记得有一次,一家做锂电池模组装配的深圳客户找到我们,他们的问题是在电芯上料环节,气动夹爪在夹取不同批次电芯时,因为外壳尺寸有微小差异,偶尔会出现掉落。我们的应用工程师到现场看了节拍和工件特征后,推荐了带力控反馈的电动伺服夹爪,把夹持力分成接近、夹紧、保持三段控制,并配合精度浮动补偿模块吸收对位误差。改造后掉件情况基本消除,换型时间也从原来的十几分钟压缩到两三分钟。这类案例说明,电动夹爪的价值不只是"夹得住",而是让抓取动作变得可测量、可复现。