去年华南一家3C精密结构件厂商做过一次内部复盘:在陆续上线的27个伺服电动夹爪工位中,接近三分之一的首轮调试耗时超过3小时,而反复返工的原因大多与产品本身无关——机械安装同心度没校、通讯参数与控制器不匹配、夹持力上下限没有标定。这份数据说明一个现实问题:伺服电动夹爪调试步骤是否规范,直接决定了这条产线能不能按期爬坡。
深圳的自动化项目节奏普遍偏快,设备进场到量产往往只留出很短的时间窗口。伺服电动夹爪调试步骤如果只靠现场经验临时摸索,风险会被成倍放大。下面结合我们在珠三角大量现场支持的经历,把调试拆成几个可以照着做的动作,供设备工程师和集成商参考。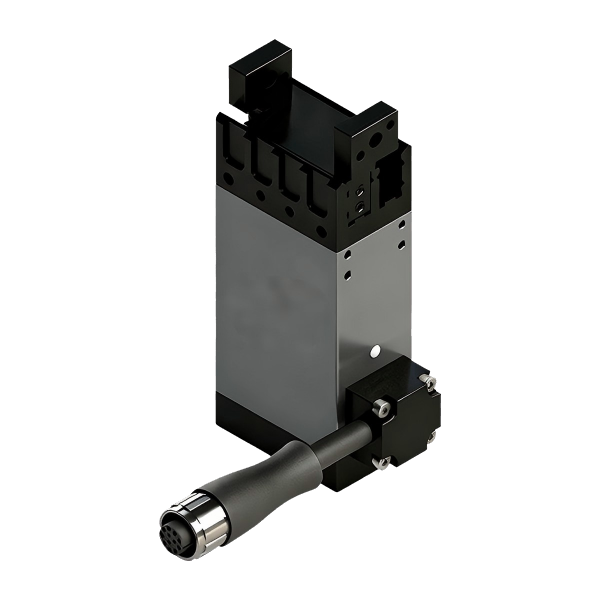
伺服电动夹爪调试步骤的前置动作:先让机械基础过关
很多人拿到夹爪的一反应是接线通电,其实机械层面的确认更重要。安装法兰的平面度、夹爪与工件的相对位置、手指开合的行程余量,任何一项有偏差,后面的参数调得再细也补不回来。我们通常建议先用塞尺和百分表确认法兰贴合面,再把夹爪手动推至全开和全闭位置,观察与工件的间隙是否对称。指爪平行度偏差控制在0.05mm以内,对精密件的抓取稳定性提升明显。
伺服夹爪调试关键步骤
线缆和供电同样属于前置项。伺服电动夹爪一般需要独立的电源与控制信号,通讯线要避开伺服电机和变频器的动力线走线,屏蔽层单端接地。深圳不少产线工位空间紧凑,线缆被硬折或长期处于拖链弯折半径不足的状态,运行一段时间后出现通讯间歇性丢包,排查起来很费时间。这些细节在调试前确认好,能省下大量后期返工。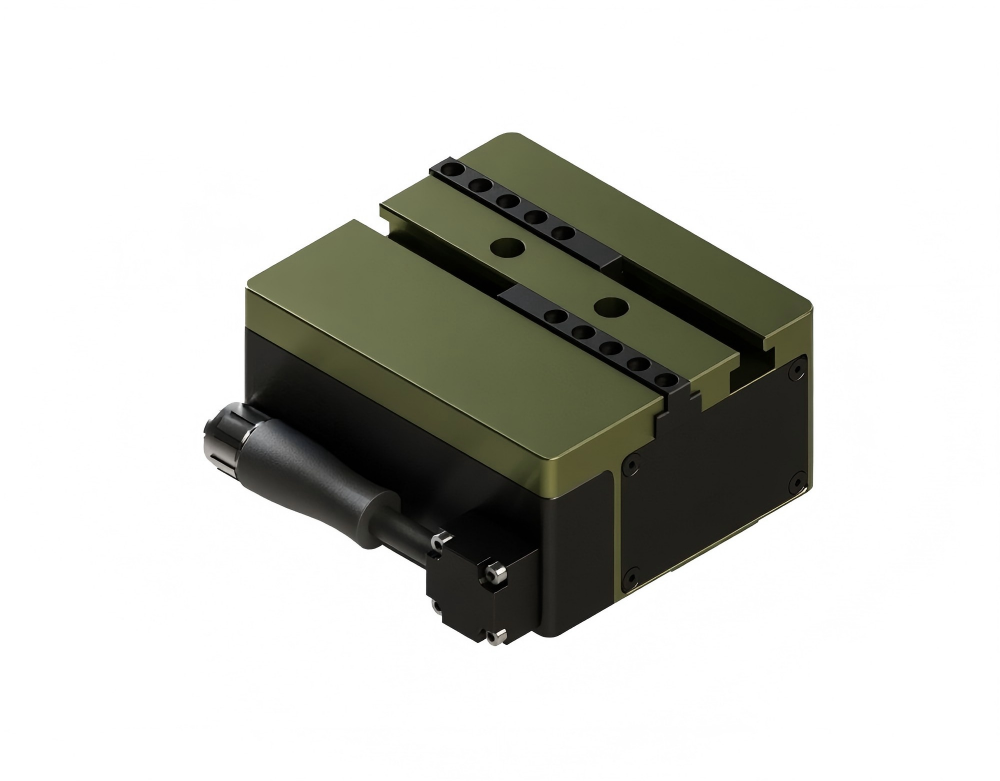
把伺服电动夹爪调试步骤沉淀成可复用的标准动作
总结下来,一套可复用的调试流程大致包括:安装同轴度与平行度确认、线缆与供电检查、单机空载动作验证、通讯协议配置与联调、夹持力与零点标定、整线联动测试、参数归档。把这七步做成检查表贴在工位上,新项目上手速度会明显提升。对于多品种小批量的产线,建议按产品型号分别保存参数组,切换时直接调用,减少人为调参带来的波动。
沃姆机器人(WOMMER)专注机器人末端执行器领域,主营电动伺服夹爪、气动夹爪、机器人快换装置及定制化末端执行器,产品覆盖3C电子、汽车零部件、新能源、机床上下料等场景。我们建立了全生命周期远程技术服务体系,从选型规划、方案优化到运行指导、运维支持提供一站式服务,有需要的工程师可以拨打400-1828-518,或在www.wommergripper.com查阅选型资料与技术文档,也欢迎到上海市松江区蔡家浜路450号微衡商务中心8501交流。调试做扎实了,设备的价值才真正释放出来。