不少东莞的自动化工程师在验收伺服电动夹爪时,习惯沿用气动夹爪的老思路:通上电、给个信号、看它能不能把产品夹住,就算调试完成。真正的伺服电动夹爪调试步骤远比"能夹住"复杂,它涉及零点、力控、通信、轨迹与整线联调等多个环节,任何一步被跳过,都可能在量产爬坡阶段以"偶发掉件""夹伤工件""节拍不稳"的形式暴露出来。
我们在服务珠三角客户的过程中发现,绝大多数现场问题并不是产品本身的缺陷,而是调试步骤的先后顺序被颠倒了。比如先调夹持力再去标零点,结果力控参数全部作废;又比如整线通信还没跑通就先做轨迹示教,只能推倒重来。把顺序理顺,往往比换一套更贵的夹爪更有效。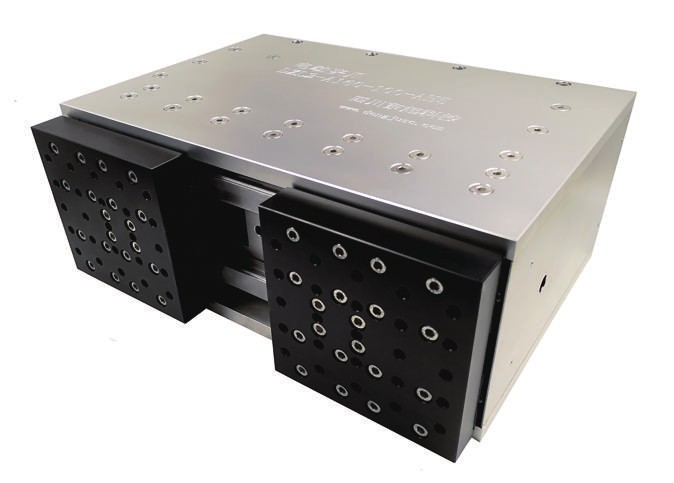
伺服电动夹爪调试步骤的前置准备,别急着上电
正式进入调试之前,有三件事必须先确认。一是机械安装的同轴度与法兰贴合面,伺服夹爪对平行度比气动夹爪敏感得多,安装面如果有0.1毫米以上的偏斜,长期运行后指爪磨损会明显加快。第二是供电与通信线缆的规格核对,电压跌落和屏蔽层接地不良是造成通信丢包的常见原因。第三是确认夹爪的额定行程、额定夹持力与实际工件的尺寸、重量是否匹配,选型阶段的余量不足,后期再怎么调参也补不回来。
伺服夹爪调试全流程
前置准备做扎实,后面的标定工作会顺畅很多。我们通常建议客户在这一阶段就建立一份设备档案,把型号、序列号、通信协议、初始参数一并记录下来,后续换型或复线时可以直接调用,减少重复劳动。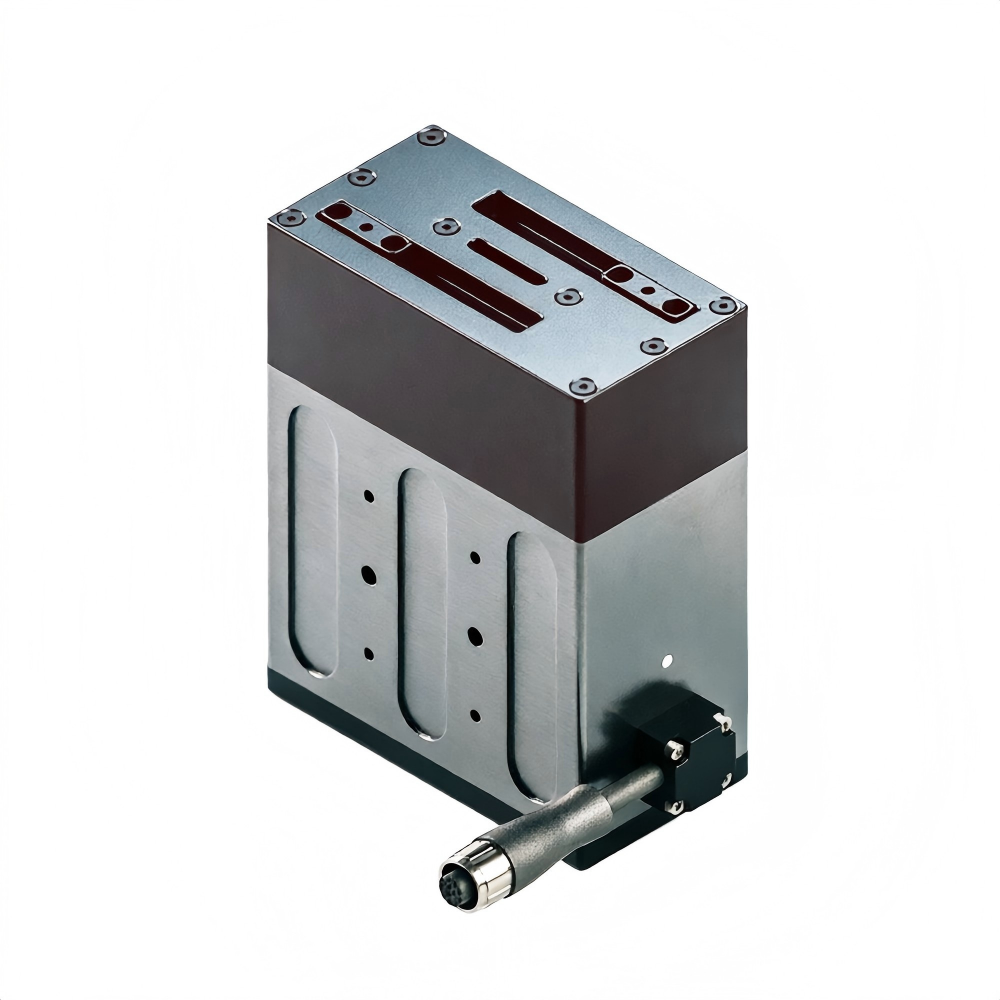
把调试步骤沉淀成标准流程,长期更省心
伺服电动夹爪不是一次性投入的耗材,它的价值在于长期稳定运行。把调试步骤固化成企业自己的作业标准,配合定期点检与参数备份,能显著降低非计划停机的概率。沃姆联科科技(上海)有限公司旗下的沃姆机器人(WOMMER)专注机器人末端执行器领域,主营电动伺服夹爪、气动夹爪、机器人快换装置及精度浮动补偿模块,产品覆盖3C电子、汽车零部件、新能源、机床上下料等场景。公司在福州设有全球总部,上海为技术应用中心,东莞设有运营服务中心,珠三角客户在选型、调试和运维环节都能获得较快的现场响应,并提供全生命周期的远程技术支持。如果现场调试遇到参数反复、通信异常等问题,可以拨打400-1828-518沟通,或访问官网 www.wommergripper.com 了解产品资料。把每一步调试做到位,产线才能真正跑得稳、跑得久。