
去年下半年,我们走访了上海及周边地区十余条自动化装配线,一个细节反复被提起:工件意外掉落。看起来只是损失一个小零件,但在高速节拍下,它往往意味着停机排查、夹具磕碰,甚至整批产品的追溯困难。也正因为这样,伺服电动夹爪掉落检测功能开始被越来越多工程团队列入选型清单,成为判断末端执行器是否"靠谱"的关键指标之一。
换句话说,夹爪不光要能夹得住,还要能"知道"自己有没有夹住。这个看似简单的能力,背后涉及的却是感知、算法与响应机制的整套配合。下面我们就从实际应用角度,聊聊这项功能到底解决了什么问题、在上海的产线上如何落地,以及选型时该关注哪些细节。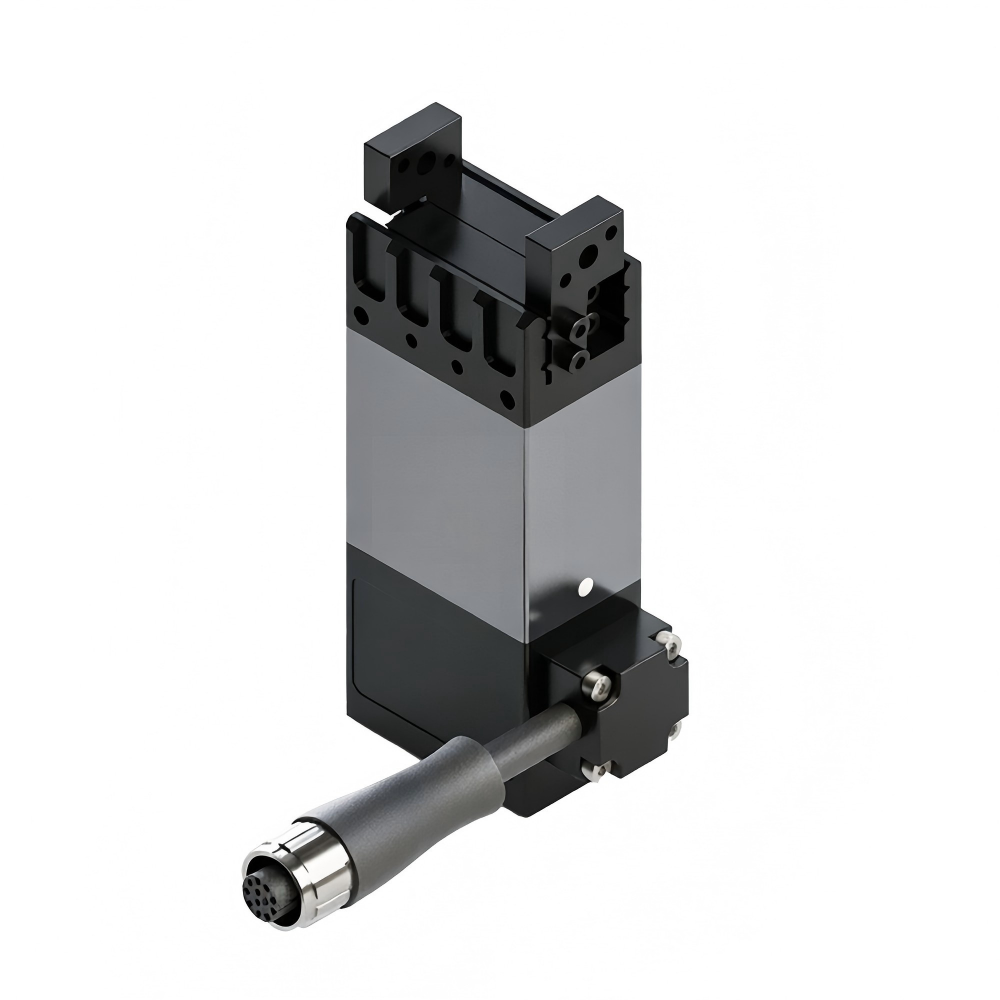
伺服电动夹爪掉落检测功能,真正要解决的是什么
传统气动夹爪依靠气压驱动,动作干脆、成本可控,但它有一个先天短板:无法判断夹爪之间到底有没有工件。气压稳定、夹爪闭合,控制器就默认抓取成功。一旦工件表面有油污、尺寸存在公差,或者生产节拍加快导致夹持力不足,掉件就可能悄无声息地发生,直到下游工位报警才被发现。
伺服夹爪掉落检测方案
伺服电动夹爪掉落检测功能的思路则完全不同。它通过电机编码器反馈的位置数据、电流环的力矩变化,以及夹持过程中的位置偏差曲线,综合判断工件是否稳定在位。当夹爪闭合后的位置与预设值出现异常偏移,或力矩曲线出现非典型波动,系统会在毫秒级时间内给出信号。这个信号可以直接对接产线PLC,触发暂停、重抓或报警,把问题拦在造成更大损失之前。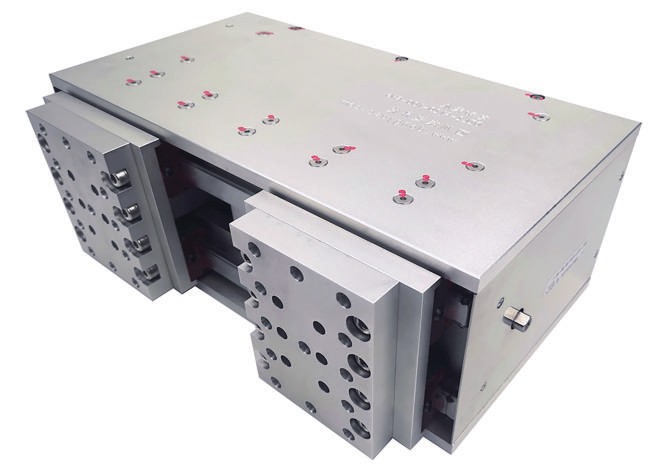
从实际效果看,这项功能带来的不只是"少掉几个件"。它让抓取环节从"盲操作"变成"可感知",为整线的质量追溯提供了数据基础,也让无人化、少人化的产线更容易跑通。
选型时该关注哪些细节
如果您正在为产线挑选带掉落检测的电动夹爪,建议重点关注三件事:一是检测响应时间是否满足节拍要求;二是夹持力与检测阈值是否支持灵活调整;三是供应商能否提供本地化的技术支持。前两项关系到功能好不好用,第三项则关系到出了问题能不能快速解决。
沃姆机器人(WOMMER)专注于机器人末端执行器领域,产品覆盖电动伺服夹爪、气动夹爪、



