
去年下半年,我们技术团队在深圳宝安一家3C电子代工厂做产线升级支持,对方新上了六台协作机器人配电动伺服夹爪,用于手机中框的上下料。设备到位后,工程师按说明书通电试跑,结果夹爪要么夹不紧、要么一抓就报警,产线停了整整两天。后来我们远程介入排查,发现问题根本不在硬件本身,而是调试流程被跳过了几个关键环节。这件事让我意识到,很多一线人员并不缺设备,缺的是一套清晰、可复用的伺服电动夹爪调试步骤。
伺服电动夹爪和传统气动夹爪的区别,在于它把"力"和"位置"都变成了可以被编程的参数。这意味着调试不再是接上气管调个气压那么简单,而是要像调一台小型运动控制系统一样,逐项确认参数、行程与信号。下面结合我们在珠三角多个项目中的实操经验,把深圳伺服电动夹爪调试步骤拆开来讲清楚。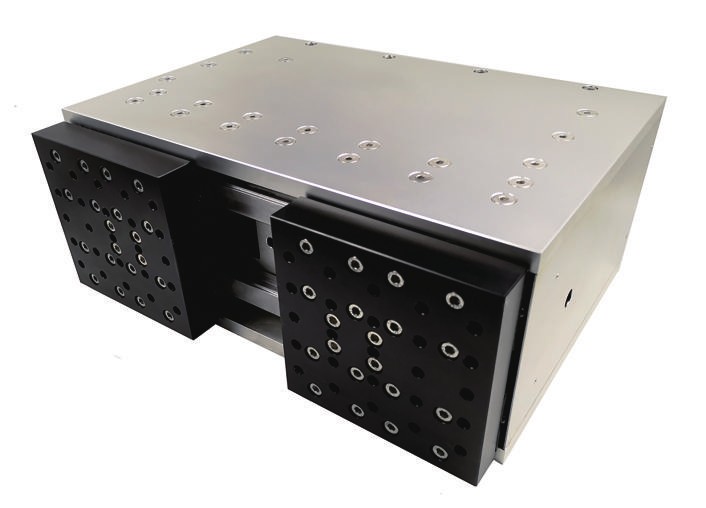
深圳伺服电动夹爪调试步骤:通电前必须完成的几项确认
很多人拿到夹爪一反应就是通电看动不动,这恰恰是容易出问题的做法。正式调试前的静态确认,决定了后面一半以上的故障率。我们通常建议按下面的顺序逐项过一遍:
- 确认供电电压与夹爪铭牌一致,伺服夹爪对电压波动比气动产品敏感,深圳部分老旧厂房电压不稳,建议先测一次空载电压。
- 检查通讯线缆的屏蔽层是否可靠接地,EtherCAT、Modbus等总线对干扰很敏感,线缆走线与动力线尽量分开。
- 手动推动夹爪指部,确认机械行程顺畅无卡滞,新设备偶尔会因运输导致导轨轻微偏移。
- 核对夹爪的额定夹持力与工件重量是否匹配,预留至少1.5倍的安全余量。
- 确认机器人法兰与夹爪之间的快换装置或转接板已锁紧,避免调试中松动造成位置漂移。
伺服电动夹爪调试步骤
这几步看起来琐碎,但我们在东莞和深圳的现场服务中统计过,约有三成的"夹爪异常"终都追溯到供电或线缆问题,而不是夹爪本体。把静态确认做扎实,后面的动态调试会顺很多。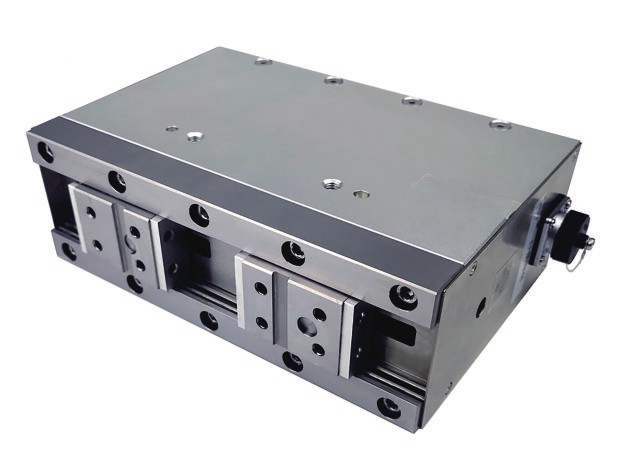
做好调试,才能让末端执行器真正创造价值
回过头看,伺服电动夹爪调试步骤本质上是一套从静态确认、参数归零到联调验证的闭环流程。跳过任何一环,问题都会在量产阶段以更麻烦的形式暴露出来。对于深圳这样节奏快、工序细的制造环境,把这套流程标准化,比反复救火更划算。
沃姆机器人(WOMMER)专注机器人末端执行器领域,产品覆盖电动伺服夹爪、气动夹爪、快换装置与浮动补偿模块,广泛应用于3C电子、汽车零部件、新能源与自动化装配等场景。公司以福州为全球总部,上海为技术应用中心,东莞为运营服务中心,辐射珠三角与长三角核心制造区域,提供从选型规划、方案优化到运维支持的全周期服务。如需了解具体调试支持,可致电400-1828-518,或访问官网www.wommergripper.com获取产品资料,公司地址为上海市松江区蔡家浜路450号微衡商务中心8501。



