
不少做自动化产线的工程师都有这样一个印象:电动夹爪只能"往外夹",想"往里撑"就得换一套机构。上周在杭州萧山一家做新能源结构件的工厂里,对方的技术负责人就问了同一个问题——伺服电动夹爪可以做内抓外夹吗?答案很明确:可以,而且这正是伺服电动夹爪相比传统气爪更有价值的地方之一。但要把"可以"变成"稳定好用",中间还有几个关键点需要弄清楚,否则很容易出现夹不住、打滑、工件变形等问题。
伺服电动夹爪可以做内抓外夹吗?关键在于"行程"与"力控"两个能力
从原理上说,伺服电动夹爪由伺服电机驱动,通过丝杠或齿轮机构带动两个夹爪指做开合运动。夹爪指并拢是外夹,向外撑开就是内撑。也就是说,只要程序里把位置目标值设到"负行程"或设定为撑开方向,同一台夹爪就能完成内抓和外夹两种动作,不需要更换任何硬件。真正决定能不能用得好的,是两件事:一是总行程够不够,二是夹持力能不能闭环控制。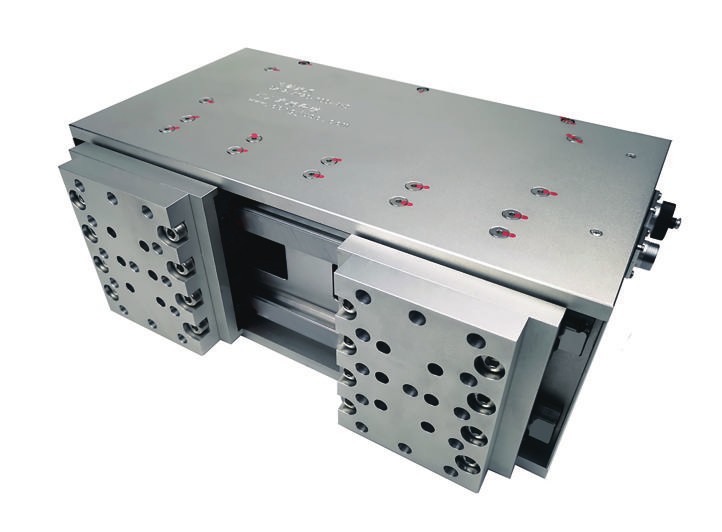
伺服夹爪内抓外夹解析
外夹时工件的受力方向与夹爪运动方向一致,靠摩擦力抵抗重力;内撑时工件是被"撑紧"在孔壁上,受力方向反过来,对夹爪指的刚性、磨损情况和力的稳定性要求高。所以选型时不能只看"夹持力多少牛",还要看行程是否覆盖工件尺寸波动范围、是否支持力矩模式下的实时反馈。如果工件是薄壁件,内撑还要限制夹持力上限,否则撑一撑就把孔撑圆了——这类问题在杭州不少做精密结构件的厂里都遇到过。
写在做内抓外夹方案之前:三个容易踩坑的细节
一是行程余量要留足。工件尺寸有公差,夹爪行程如果刚好卡在极限位置,长期运行容易出现到位报警或者夹持力不足。二是内撑时别忽略夹爪指的磨损。撑开动作会让指部与孔壁持续摩擦,材质选择上要考虑耐磨性,必要时做成可更换的指端结构。三是通信与调试要预留时间,不同品牌机器人的接口和参数配置方式差异较大,前期把通讯协议、IO 信号和力矩反馈调通,能省下大量现场调试工时。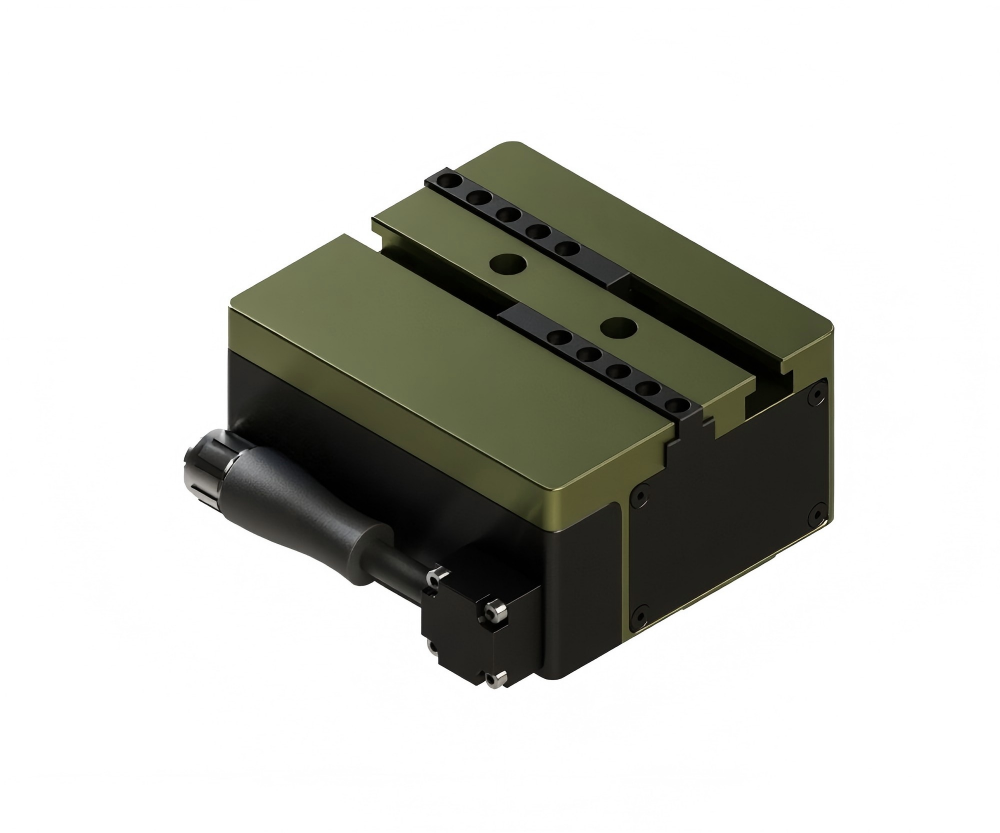
作为专注末端执行器的方案服务商,沃姆机器人建立了覆盖选型规划、方案优化、运行指导到运维支持的全周期远程技术服务体系,以上海为技术应用中心,辐射长三角核心智能制造区域,杭州客户在方案确认、调试指导等环节都能得到相对及时的响应。伺服电动夹爪能不能做内抓外夹,答案是可以;能不能在你的产线上稳定跑三年,取决于选型是否贴合工况、参数是否调到位。如果你手头正好有类似的内撑或外夹需求,把工件尺寸、材质和节拍发给我们,先做一次免费的方案评估会稳妥得多。



