
广州一家做3C电子装配的工厂近遇到一个棘手问题:产线上新采购的协作机器人到位了,但末端夹爪要么抓不稳微型连接器,要么信号延迟导致节拍对不上。设备科长算了一笔账,单次停机调整平均耗时45分钟,一周下来累计损失超过6小时产能。这不是孤例——很多制造企业在推进自动化升级时,往往把注意力放在机器人本体上,却忽略了末端执行器与机器人之间的集成质量,而这恰恰是决定整条产线能否顺畅运转的关键一环。
伺服电动夹爪与机器人的集成,远不只是"装上、拧紧、通电"这么简单。它涉及机械接口匹配、通信协议对接、控制逻辑编写、调试参数优化等多个层面。任何一个环节处理不当,都会让夹爪的性能打折扣,甚至影响机器人本体的使用寿命。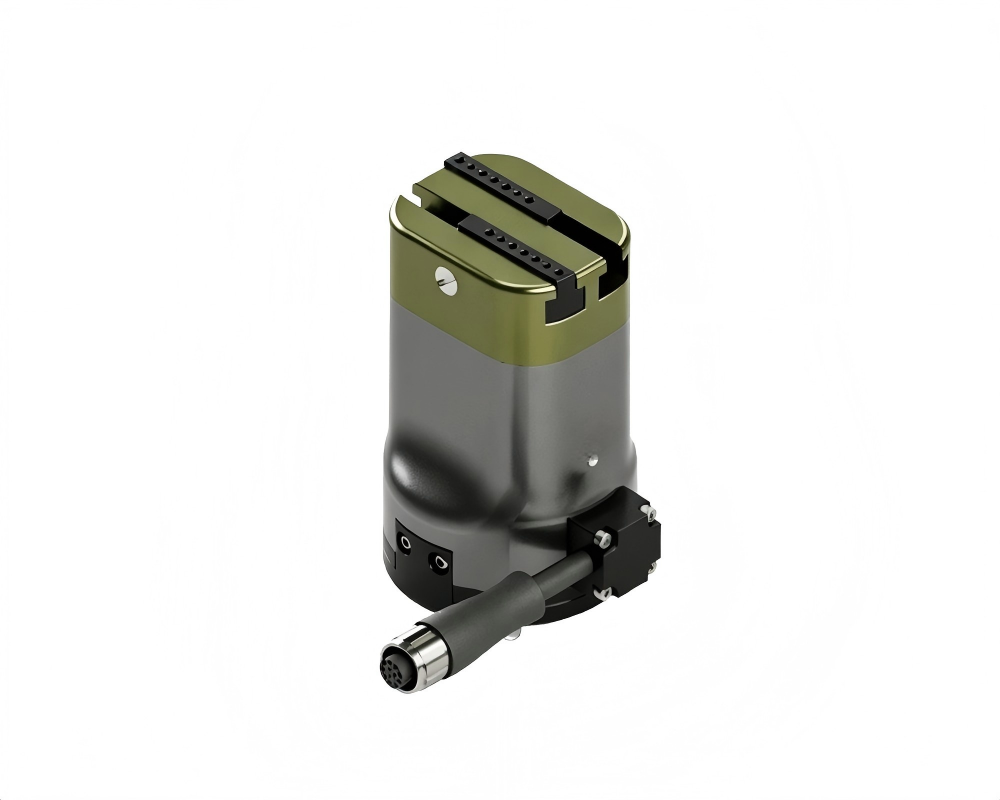
伺服电动夹爪如何和机器人集成:先解决机械与通信两个基础问题
机械接口是集成的一步。不同品牌的工业机器人法兰盘规格各异,协作机器人更是有的采用ISO标准法兰,有的使用自定义接口。伺服电动夹爪在选型时,需要确认法兰尺寸、螺栓孔距、定位销位置是否匹配。如果存在偏差,就需要定制过渡法兰板。沃姆联科科技(上海)有限公司在服务客户时发现,不少广州本地的自动化集成商在项目初期容易忽略夹爪的重量分布对机器人末端负载的影响,导致后期运行中出现抖动或定位精度下降。沃姆机器人提供的电动伺服夹爪在选型阶段就会协助客户核算负载力矩,避免这类问题。
伺服夹爪集成关键
通信协议对接是第二个关键。伺服电动夹爪通常支持Modbus RTU、CANopen、EtherCAT等总线协议,而机器人控制柜的I/O配置和通信接口各有不同。集成的核心在于让机器人控制器能够实时发送开合指令、接收夹爪的状态反馈。实际操作中,有的工程师习惯用数字I/O做简单控制,但这种方式无法读取夹爪的力矩、位置等过程数据,遇到精密装配场景就容易出问题。因此,我们一般建议客户在集成规划阶段就明确通信方式,必要时通过网关模块做协议转换,确保数据交互稳定可靠。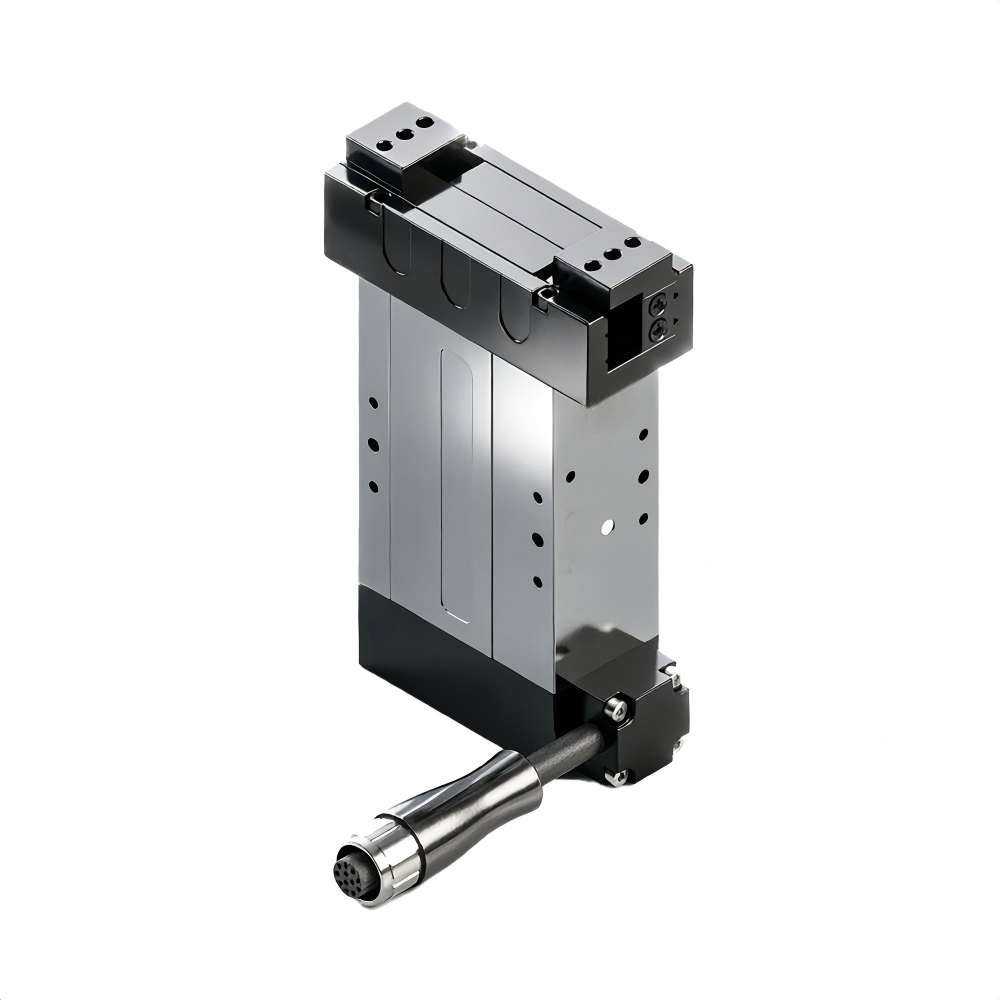
集成之后:运维支持同样决定长期使用体验
很多企业在完成集成后就把注意力转移到下一台设备上,忽略了后续的运维支持。实际上,伺服电动夹爪在长期运行中,夹爪行程、夹持力矩等参数可能因磨损或工况变化而漂移,需要定期校准。沃姆机器人建立了全生命周期远程技术服务体系,从选型规划、方案优化到运行指导、运维支持,提供一站式服务。我们在上海设有技术应用中心,在东莞设有运营服务中心,能够快速响应珠三角客户的技术需求。如果您正在规划广州地区的自动化产线升级,或对伺服电动夹爪如何和机器人集成还有疑问,可以致电400-1828-518交流,也可以访问www.wommergripper.com了解产品详情。公司地址位于上海市松江区蔡家浜路450号微衡商务中心8501,欢迎实地考察。
总的来说,伺服电动夹爪与机器人的集成是一项需要耐心和知识的工作。从机械法兰的匹配到通信协议的打通,从单机调试到联机优化,每一步都影响终的使用效果。对于广州及周边的制造企业而言,选择有技术应用能力的合作伙伴,往往比单纯比较产品价格更能带来长期价值。



