
根据我们对江苏地区30余家洁净车间制造企业的走访调研,超过60%的产线负责人反馈,传统气动夹爪在Class 1000及以上洁净环境中存在颗粒物排放超标的风险。而因夹爪动作产生的微尘,往往导致晶圆、精密电子元件良率下降3到5个百分点。如何为洁净车间匹配一款既能保证抓取精度,又能从源头控制发尘的末端执行器?洁净车间伺服电动夹爪正是针对这一痛点的解决方案。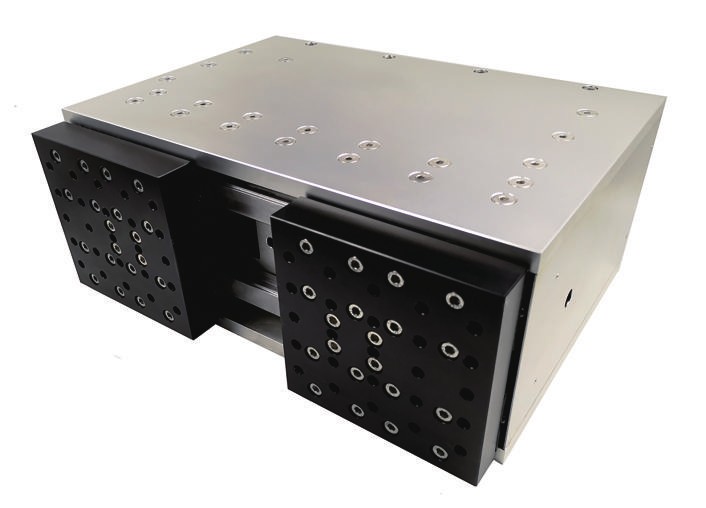
洁净车间对伺服电动夹爪提出了哪些特殊要求
与普通工业环境不同,洁净车间对任何运动部件都有严格的发尘控制要求。伺服电动夹爪如果密封设计不到位,内部润滑脂挥发、齿轮磨损产生的微粒都会直接污染空气。同时,许多洁净场景还伴随防静电需求,夹爪表面电阻需要控制在特定范围内,避免吸附尘埃或损伤敏感元件。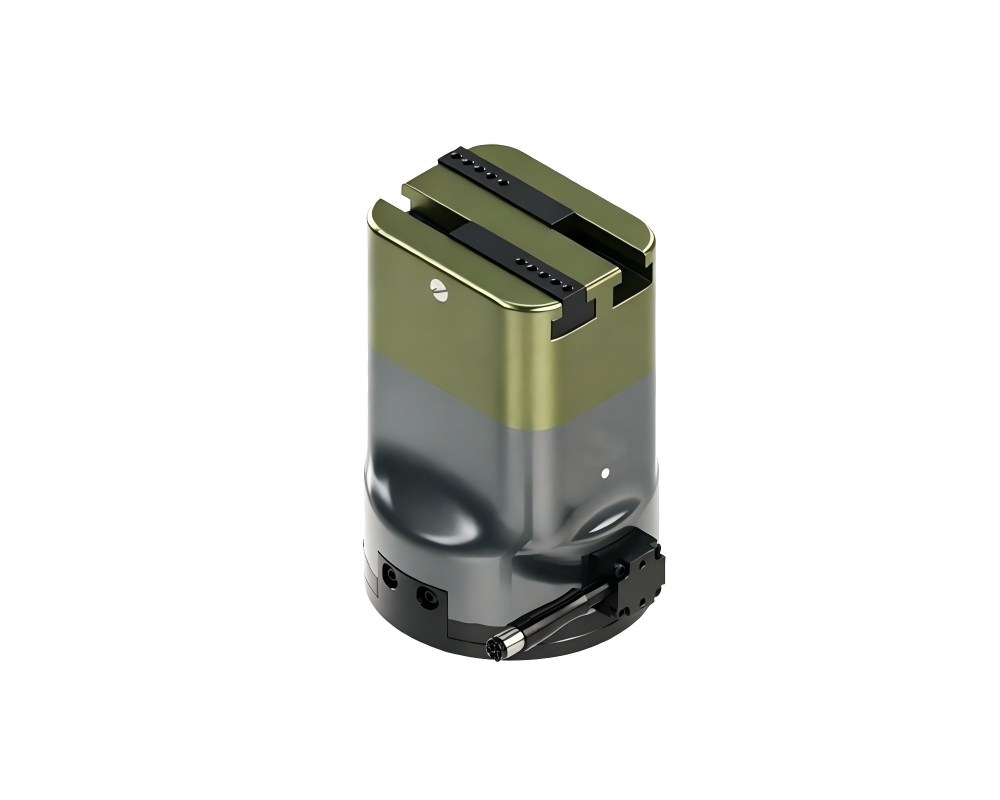
洁净车间夹爪选型指南
此外,洁净车间往往空间紧凑、换型频繁,这就要求夹爪具备高重复定位精度和柔性可调的特点。具体来说,需要关注以下几个维度:
- 发尘等级:夹爪本体材料与密封结构应满足ISO 14644洁净度标准,减少颗粒物排放。
- 防静电与耐腐蚀:表面处理需适应酒精、异丙醇等清洁剂擦拭,且不易产生静电积累。
- 力控与速度:伺服电动夹爪应支持夹持力和速度的调节,避免冲击产生微尘。
- 维护便捷性:模块化设计便于在洁净室外完成维护,减少停机污染风险。
让洁净车间伺服电动夹爪发挥长期价值
选对夹爪只是一步,后续的维护和优化同样关键。洁净车间通常不能频繁停机,因此建议优先选择支持远程诊断和模块化更换的产品。日常使用中,应定期检查夹爪密封件和线缆,避免因磨损导致发尘量上升。如果洁净等级要求较高,还可以为夹爪增加局部排风或负压防护。
沃姆机器人建立的全生命周期远程技术服务体系,涵盖选型规划、方案优化、运行指导和运维支持。我们



