
去年我们为广州一家做精密电子组装的客户做过一次现场评估,对方车间里有12台协作机器人,末端用的还是传统气动夹爪,换型一次要停机将近40分钟,良率波动也大。这个数字并不是个例。在珠三角制造业密集的区域,很多企业已经意识到,机器人本体买回来只是一步,末端执行器的集成质量,直接决定了整条产线的柔性和效率。伺服电动夹爪如何和机器人集成,本质上是把"抓得住"升级为"抓得准、控得住、换得快"的过程。
这篇文章会从通讯对接、机械安装、参数调试到实际产线验证,梳理一套可落地的集成思路,也会结合广州本地制造业的特点,谈谈选型和实施中容易被忽略的细节。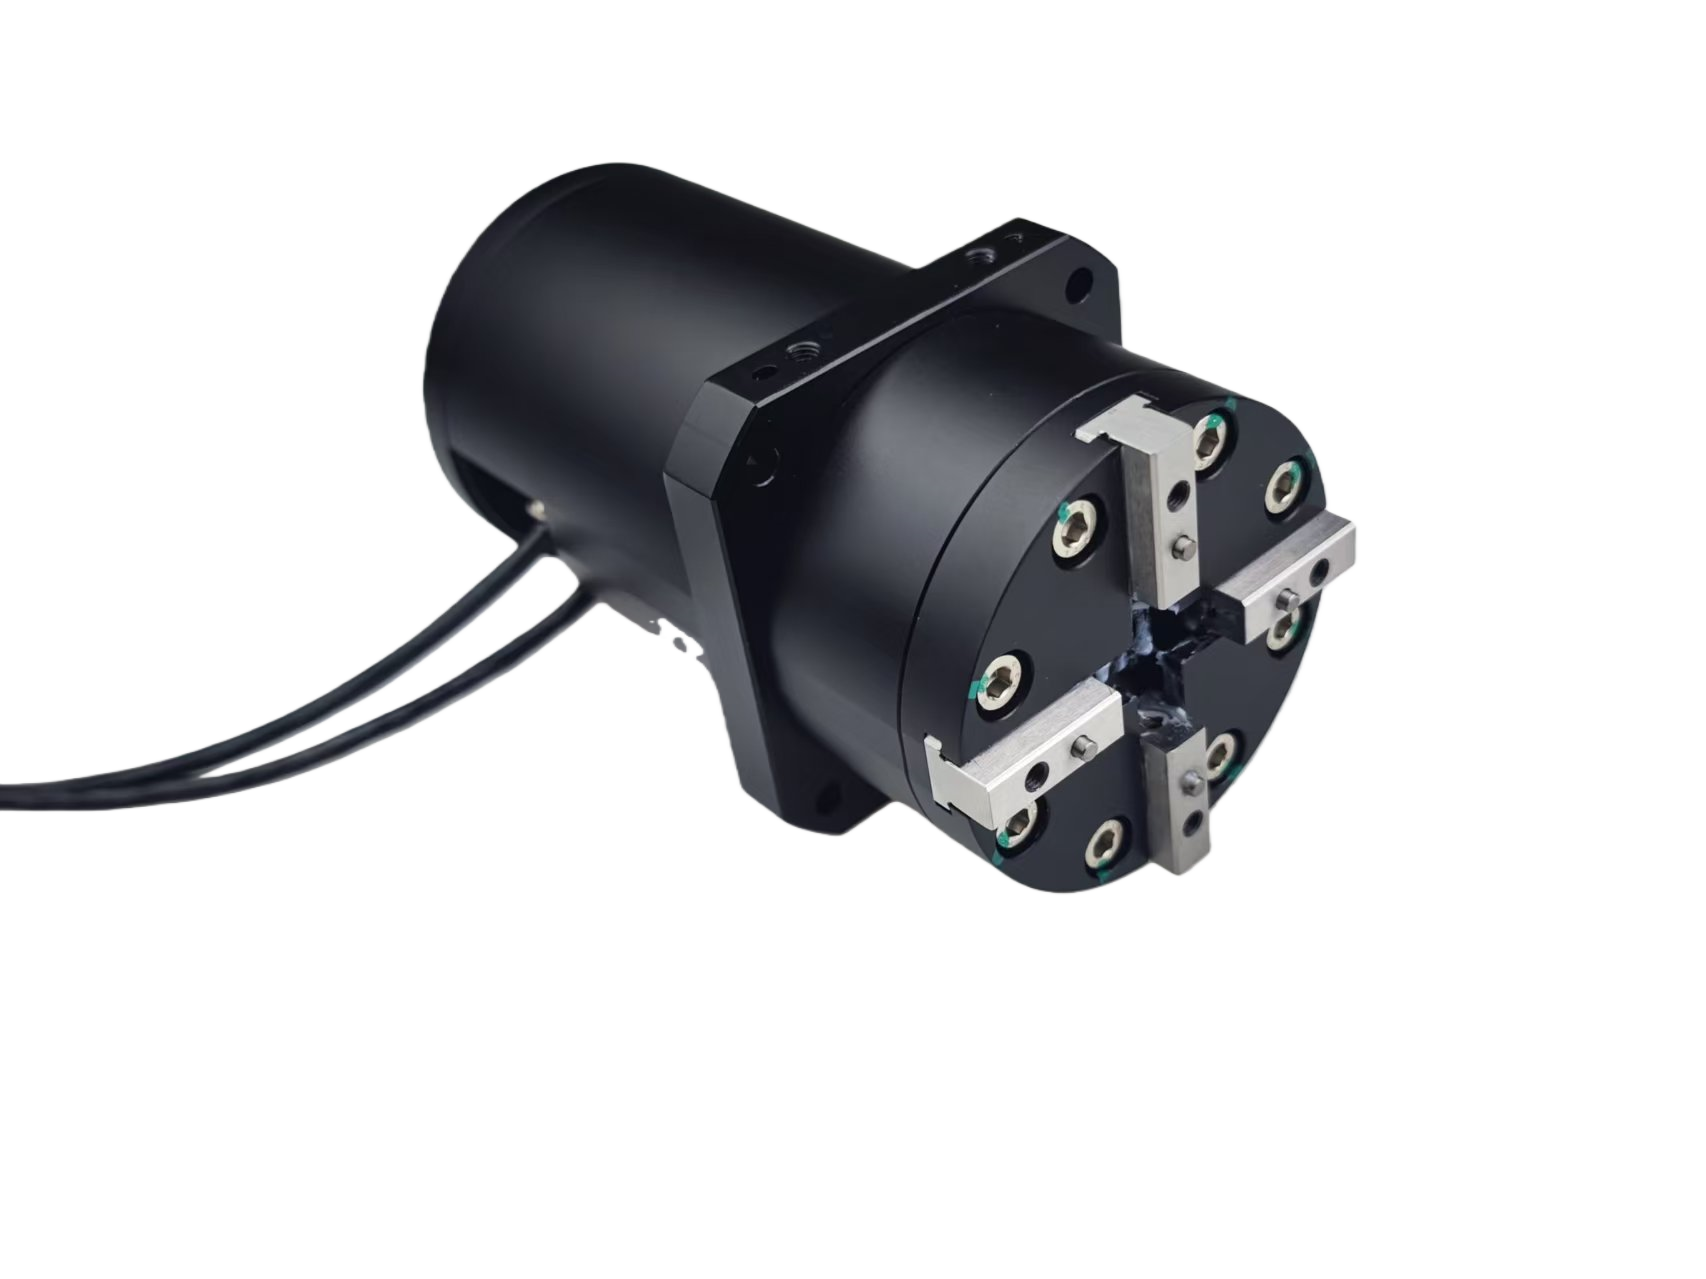
伺服电动夹爪如何和机器人集成,先解决通讯与控制对接
很多人以为集成就是把夹爪装到法兰盘上拧紧螺丝,真正卡住进度的往往是通讯协议这一步。伺服电动夹爪需要通过IO、RS485、Modbus、EtherCAT或Profinet等方式与机器人控制器建立信号交互,机器人给出开合指令和位置反馈,夹爪实时回传力值、位置和状态码。协议不匹配时,就需要增加通讯转换模块或者调整机器人端的配置。我们在广州做项目时,常遇到客户用的是不同品牌的机器人混线生产,这时候夹爪是否支持多种总线协议就显得很关键。
伺服夹爪集成关键点
控制对接还涉及一个容易被忽略的点:夹爪的力和位置是可编程的。传统气动夹爪只有开和合两个状态,力度靠调压阀粗略控制;伺服夹爪可以设定多段位置、多档夹持力,甚至根据不同工件动态切换。这意味着集成时要把工艺参数一并写进机器人的程序逻辑里,而不是装完就完事。前期把通讯和参数规划清楚,后面调试会省下大量时间。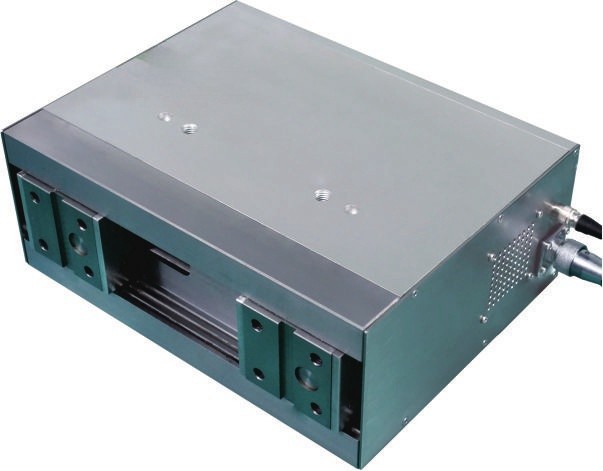
集成之后:运维支持与柔性升级的长期考量
伺服电动夹爪集成到位只是起点,后续的运维和产线升级同样重要。广州不少制造企业处在产线迭代较快的阶段,今天集成的夹爪,明天可能要适配新的工件或新的机器人品牌。这就要求供应商能提供持续的选型优化和运行指导,而不是交完货就结束。沃姆机器人建立了全生命周期远程技术服务体系,从选型规划、方案优化到运行指导和运维支持,为客户提供一站式的响应。
如果你正在广州推进机器人产线升级,或者正在面对夹爪集成的具体问题,可以从通讯协议、工件参数和换型频率三个维度先做一次梳理。沃姆机器人以福州为全球总部,上海为技术应用中心,东莞为运营服务中心,服务网络辐射珠三角区域,能够为广州及周边客户提供快捷的技术支持。更多产品和方案信息,可以访问 www.wommergripper.com 或致电 400-1828-518 咨询。



