
去年我们配合一家北京的机器人集成商做产线改造复盘时,统计过一组数据:在对方近两年遇到的抓取失败案例中,超过六成都发生在异形、易损或表面要求高的工件上,而问题源头往往不在机器人本体,而是末端那只夹爪。两指夹爪夹得住规则方块,却很难稳住曲面、薄壁和易碎件,这个矛盾在精密制造里越来越突出。
也正是在这类需求推动下,四指伺服电动夹爪开始进入更多北京自动化项目的选型清单。它不只是"多两个手指"那么简单,而是从结构、驱动到控制逻辑的整体变化。这篇文章就结合实际项目经验,聊聊它到底解决了什么问题,以及在北京做产线升级时该怎么挑。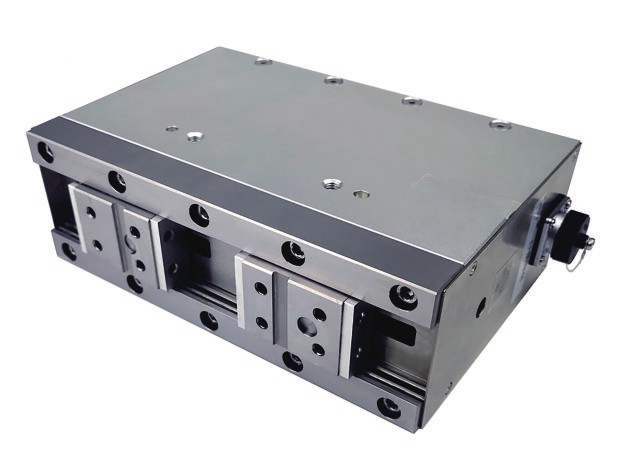
四指伺服电动夹爪凭什么应对异形工件
传统两指夹爪的受力方式是两点接触,工件被夹住的两个面承受全部压力,对薄壁件、曲面件来说很容易造成变形或滑移。四指结构则把接触点分散到四个方向,形成类似人手包络的抓取姿态,对圆柱、方形、异形件的适应性明显更好。再加上伺服电机驱动,每个手指的开合位置、速度和夹持力都能独立设定,抓取过程中还能实时反馈状态。
四指伺服夹爪破解异形抓取难题
这意味着什么?同一只四指伺服电动夹爪,可以通过参数切换完成外夹、内撑、包络等不同动作,换产品时不必频繁更换工装。对于多品种、小批量的柔性产线来说,这种"一爪多用"的能力,往往比单纯的夹持力更值钱。我们见过不少客户,前期只算夹爪单价,后期才发现省下的换型时间才是真正的成本。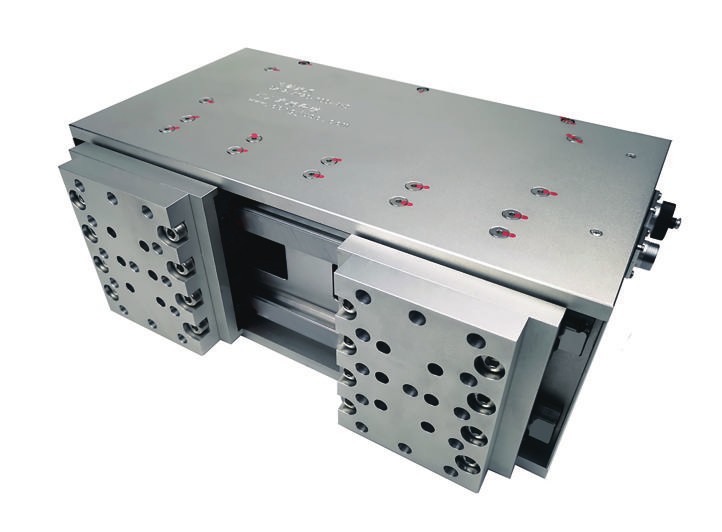
选四指伺服电动夹爪供应商,建议关注这三点
一看技术响应速度,能否根据工件和机器人给出可落地的方案,而不是只提供标准品目录;第二看产品线完整度,伺服夹爪、气动夹爪、快换装置、浮动补偿模块能否配套,避免多家拼凑带来的兼容问题;第三看服务链条,选型、调试、运维是否有持续支持,这直接影响长期使用成本。
沃姆联科科技(上海)有限公司旗下的沃姆机器人,专注机器人末端执行器领域,产品覆盖电动伺服夹爪、气动夹爪、快换装置及定制化末端执行器,广泛应用于3C电子、汽车零部件、新能源、机床上下料等场景。公司以福州为全球总部,上海为技术应用中心,东莞为运营服务中心,形成了总部统筹、方案驱动、供应链交付的全国化服务体系,北京及周边客户可以通过远程技术支持获得快速响应。如果你正在做产线柔性化改造,不妨先梳理清楚工件特征和节拍需求,再访问 www.wommergripper.com 了解适配型号,或致电 400-1828-518 沟通具体方案,地址位于上海市



