
在苏州工业园区的一家3C电子制造车间里,产线主管正为一批异形连接器的抓取工序发愁。这些零件形状不规则、表面易刮伤,传统两指气动夹爪经常出现掉落或位置偏移,导致装配节拍不稳定。类似场景在苏州的精密制造企业中并不少见,尤其是随着产品迭代加快,柔性抓取需求越来越迫切。这时,四指伺服电动夹爪开始进入工程师的视野。
四指伺服电动夹爪并非简单增加手指数量,而是通过独立伺服控制实现每个手指的精准位置与力度调节。它能够像人手一样自适应包覆工件,在抓取异形、易损或混合物料时表现出更好的稳定性。对于苏州这样以电子信息、汽车零部件和新能源产业为核心的制造基地,这种柔性抓取能力正成为产线升级的关键一环。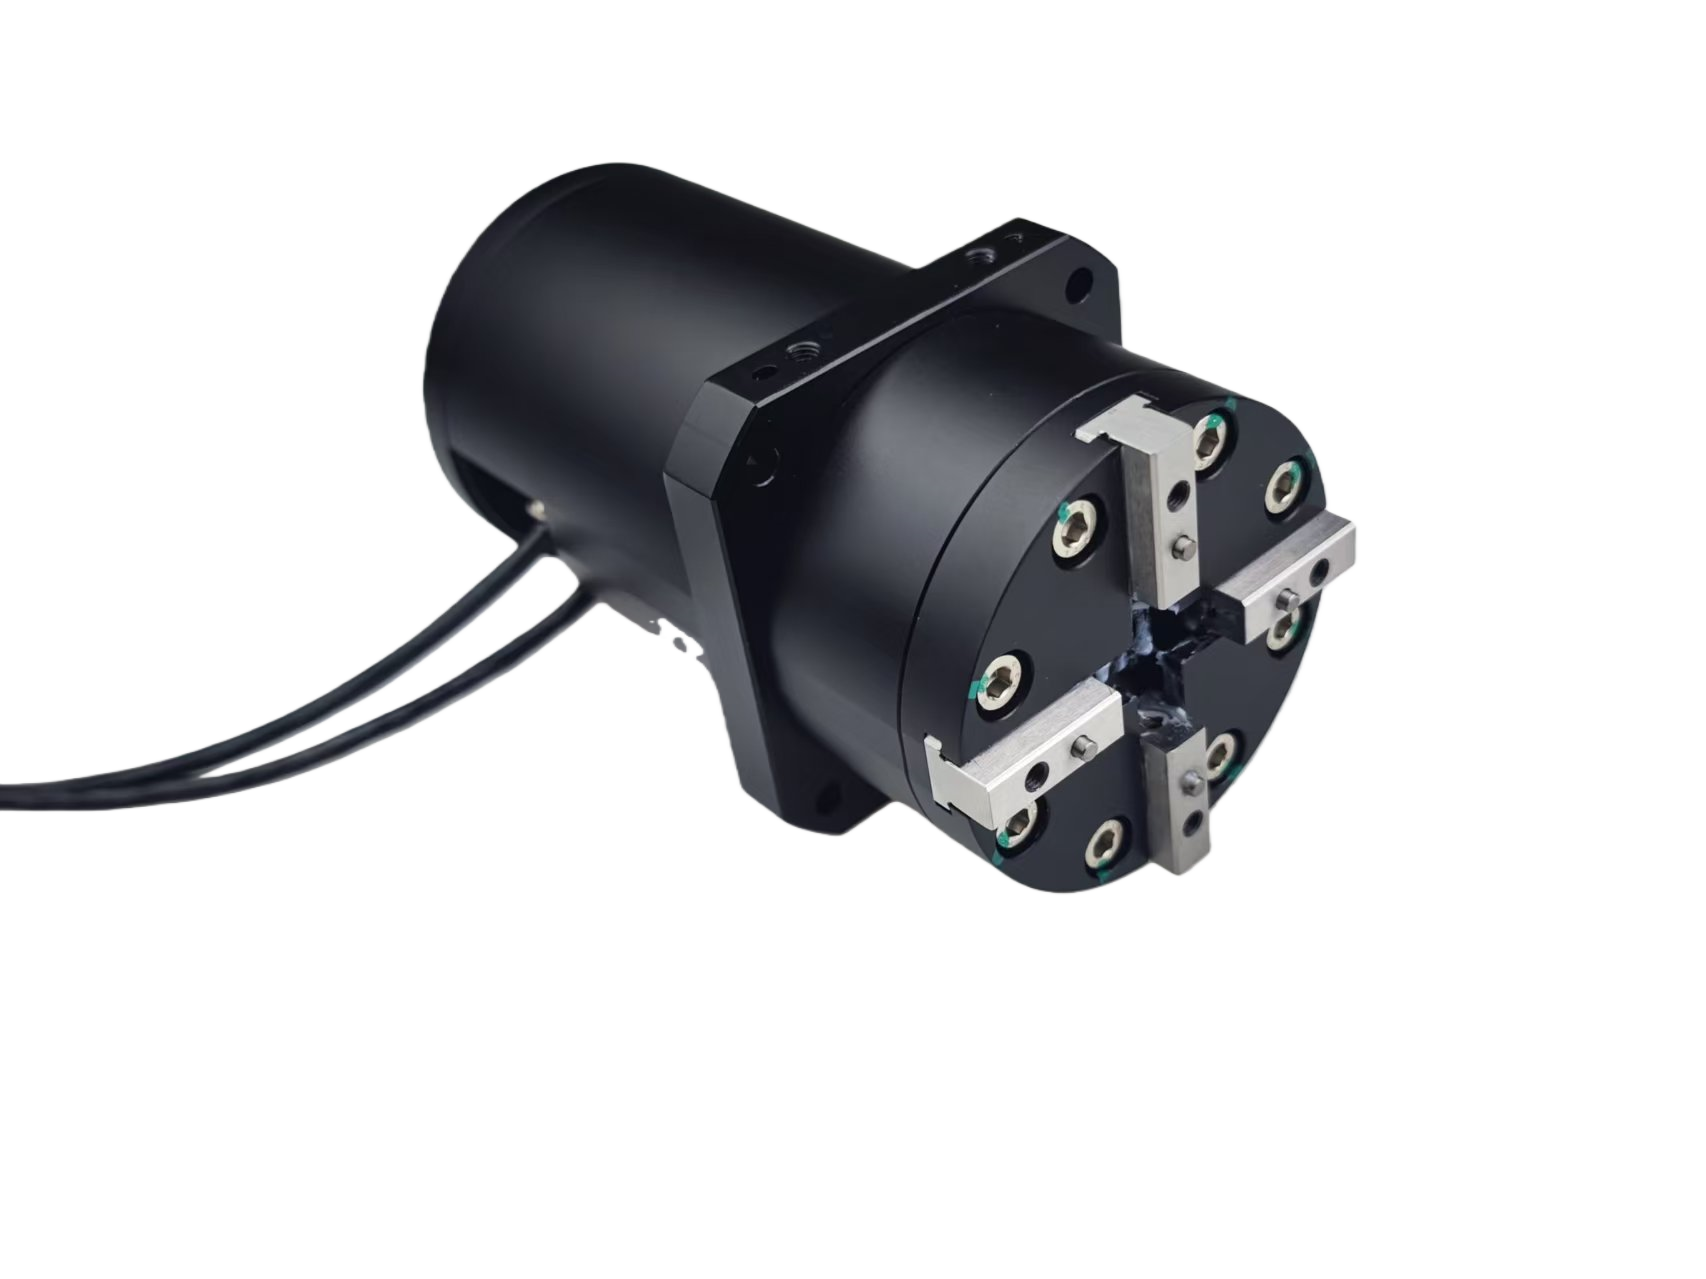
苏州四指伺服电动夹爪如何破解柔性抓取难题
传统气动夹爪通常只有开合两个状态,力度依靠气压调节,面对不同尺寸、不同材质的工件时,往往需要频繁更换夹爪或调整机械限位。这不仅增加了停机时间,还容易因夹持力过大造成工件损伤,或因夹持力不足导致掉落。在苏州许多自动化产线上,多品种、小批量的生产模式越来越普遍,这种矛盾就更加突出。
四指伺服夹爪破解柔性抓取
四指伺服电动夹爪通过每个手指独立的伺服电机驱动,可以实现位置、速度、力矩的闭环控制。用户可以在程序中设定不同的抓取模式,比如包覆抓取、平行抓取或自适应抓取,无需更换硬件即可兼容多种工件。同时,力控反馈功能让夹爪在接触工件的瞬间自动调整力度,避免刮伤或压溃。对于苏州的精密装配场景,这种可编程的柔性抓取方式显著降低了换产成本,也让产线能够更快响应订单变化。
四指伺服电动夹爪在苏州自动化产线中的核心特点
苏州的制造业对末端执行器的要求集中在高精度、高响应和易集成三个方面。以3C电子为例,连接器、摄像头模组等零件尺寸小、公差严,抓取过程不允许有丝毫偏移。四指伺服电动夹爪的重复定位精度可以达到±0.02毫米,配合高分辨率编码器,能够满足这类精密作业的需求。同时,它支持EtherCAT、Modbus等主流通讯协议,可以与苏州产线上常见的协作机器人、工业机器人快速对接。
作为专注于机器人末端执行器领域的服务商,沃姆机器人(WOMMER)针对长三角地区的产线特点,推出了多款四指伺服电动夹爪产品。我们沃姆联科科技(上海)有限公司以福州为全球总部,上海为技术应用中心,构建了覆盖长三角的快捷服务体系,能够为苏州客户提供从选型到调试的本地化支持。产品广泛应用于3C电子、汽车零部件、新能源等行业,以高稳定性和高适配性帮助客户提升生产效率。
- 独立伺服控制:四个手指各自配备伺服电机,可单独编程位置与力矩,适应复杂工件形状。
- 力控反馈:实时检测夹持力,遇到易损件自动降低力度,保护产品表面。
- 多种通讯接口:支持EtherCAT、Modbus、TCP/IP等,便于接入现有控制系统。
- 紧凑结构:在有限空间内实现四指抓



