
去年下半年,我们在苏州工业园区走访了六家做精密装配的制造企业,其中四家都在同一个环节卡了壳——多品种、小批量的异形工件抓取。有意思的是,这四家企业的产线自动化程度都不低,六轴机器人和视觉系统早就上了,唯独末端夹爪还是老式的两指气动结构,面对圆柱、薄壁、不规则曲面的工件,要么夹不稳,要么一换型就得停机调半天。这个现象其实很能说明问题:机器人本体越来越聪明,末端执行器却常常成为柔性产线的短板。
这也是为什么近两年苏州地区越来越多的自动化项目开始把目光投向四指伺服电动夹爪。它不是一个简单的"夹爪升级",而是从抓取逻辑上改变了末端执行器的工作方式。本文就结合我们在苏州及长三角地区的项目经验,聊聊这类产品的技术特点、选型思路和实际落地效果。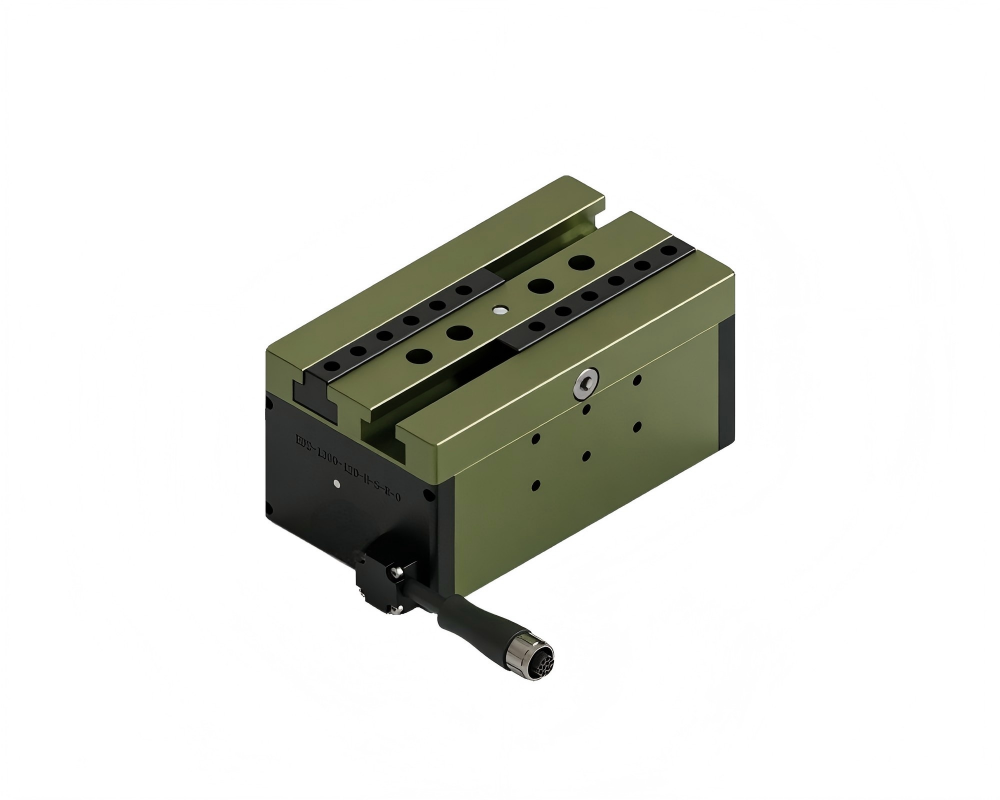
四指伺服电动夹爪为什么更适合复杂工件抓取
传统两指夹爪的核心逻辑是"对夹",靠两个接触点施加夹持力。面对规则的回转体或方块件,这套逻辑足够用,但一旦工件形状复杂,两个接触点就很难形成稳定约束,容易出现偏转、滑移甚至掉落。四指伺服电动夹爪的思路完全不同,它通过四个独立或联动的手指,从多个方向对工件形成包络式抓取,接触点更多,受力分布更均匀,抓取姿态的容错率明显提高。
四指伺服夹爪破解抓取难题
更关键的是"伺服"二字。伺服驱动意味着夹爪的开口行程、夹持力、开合速度都可以通过程序设定和实时调节,而不是靠机械限位或气压大小去"猜"。在实际使用中,这意味着同一台夹爪可以在配方里存几十组参数,切换产品时调用对应程序即可,不需要更换任何硬件。对于苏州大量存在的多品种混线生产场景,这种柔性价值往往比单纯的夹持力更重要。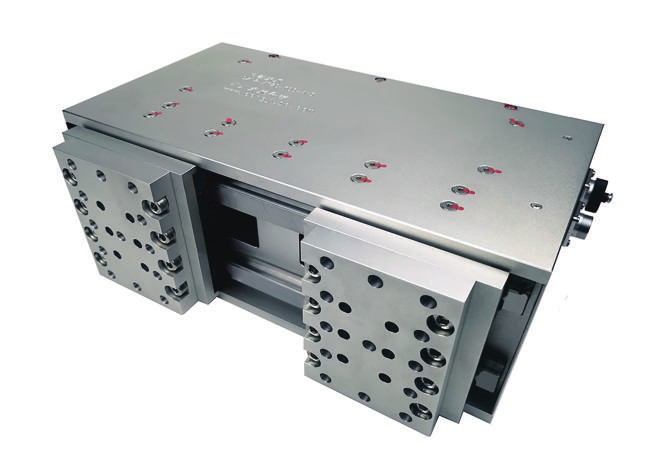
柔性抓取落地,服务响应同样是关键一环
末端执行器这类产品有个特点:选型只是开始,真正考验的是调试和后续运维。苏州的制造企业普遍节奏快,产线停一天的损失可能比夹爪本身还贵。所以我们在服务上一直强调响应速度,从选型规划、方案优化到运行指导、运维支持,尽量做到全流程跟得上。公司在上海设有技术应用中心,长三角区域的服务半径比较短,很多问题可以快速到场处理,这也是不少苏州客户愿意长期合作的原因。
如果你正在为苏州的产线寻找合适的四指伺服电动夹爪方案,不妨先把工件和节拍需求梳理清楚,再对照产品参数做匹配。沃姆联科科技(上海)有限公司专注于机器人末端执行器领域,在工业机器人、协作机器人和人形机器人应用上积累了不少经验,官网 www.wommergripper.com 上有详细的产品资料,也可以拨打 400-1828-518 直接沟通。把抓取这一环做扎实,整条产线的柔性化升级才算真正落地。



