
在自动化产线升级过程中,不少工程师遇到过这样的困扰:工件尺寸跨度大,抓取点分散,传统夹爪行程不够用;设备内部空间又很有限,安装厚型夹爪容易发生干涉。特别是在广州的3C电子、汽车零部件和新能源工厂里,产线换型频繁,对末端执行器的柔性要求越来越高。这正是扁平长行程电动夹爪受到关注的原因。我们沃姆机器人(WOMMER)在服务广州及珠三角客户时,经常遇到类似需求,也积累了不少选型与应用经验。
与传统气动夹爪相比,扁平长行程电动夹爪把扁平化机身和长行程抓取结合在一起,既节省安装空间,又能覆盖更大的工件间距。它通过伺服电机驱动,行程、速度、夹持力都可以编程设定,换型时不需要反复调节气路和机械限位。对于广州这种制造业密集、订单品类多的区域来说,这种灵活性往往能直接转化为产线效率。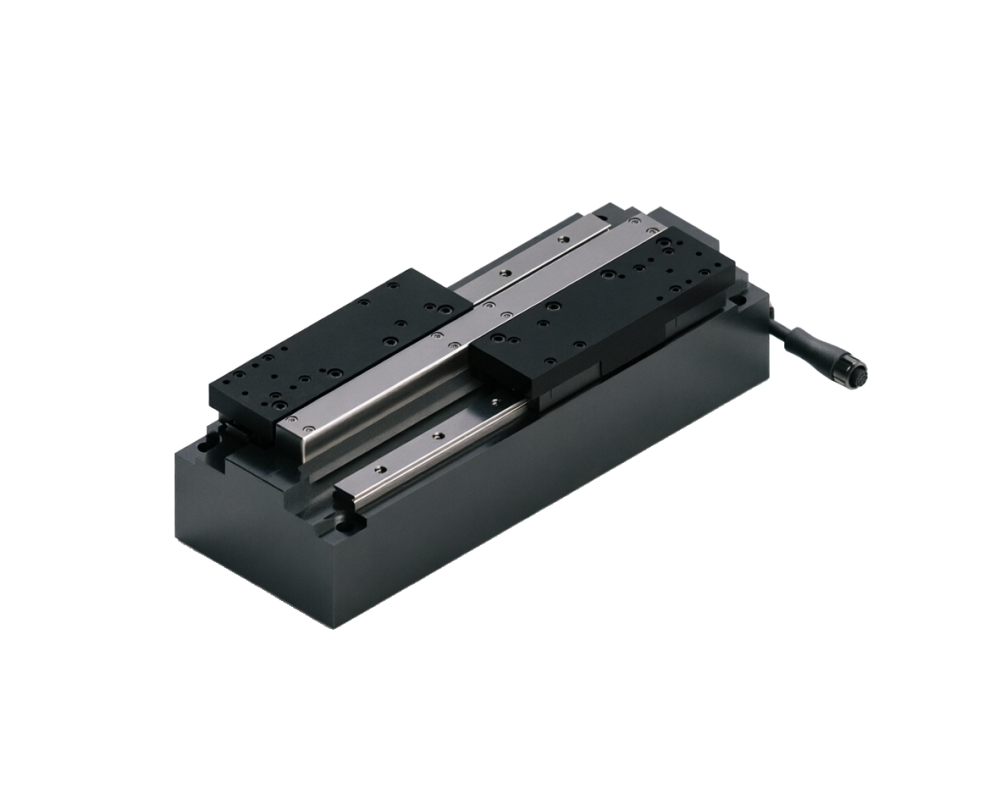
广州扁平长行程电动夹爪如何解决狭小空间抓取难题
很多广州工厂的设备内部空间紧凑,尤其是3C电子装配和汽车零部件检测工位,夹具、传感器、气管已经占满周边。如果夹爪本体太厚,安装后容易碰到工件或治具;如果行程太短,又无法兼顾不同规格的产品。扁平长行程电动夹爪的设计思路,就是把驱动模块和传动结构做薄,同时通过优化导轨和齿形带结构来延长有效行程。这样在有限空间内,也能实现较大的开合范围。
扁平长行程电动夹爪破解狭小空间抓取难题
另一个痛点是换型效率。传统气动夹爪依赖气源和机械限位,调整行程时需要拆装或重新定位,耗时较长。而电动夹爪可以通过程序切换多组参数,操作人员只需在控制面板或上位机中选择对应配方,就能快速适配不同工件。对于广州许多多品种、小批量的产线来说,这种可编程能力可以减少停机时间,也让设备柔性化升级更容易落地。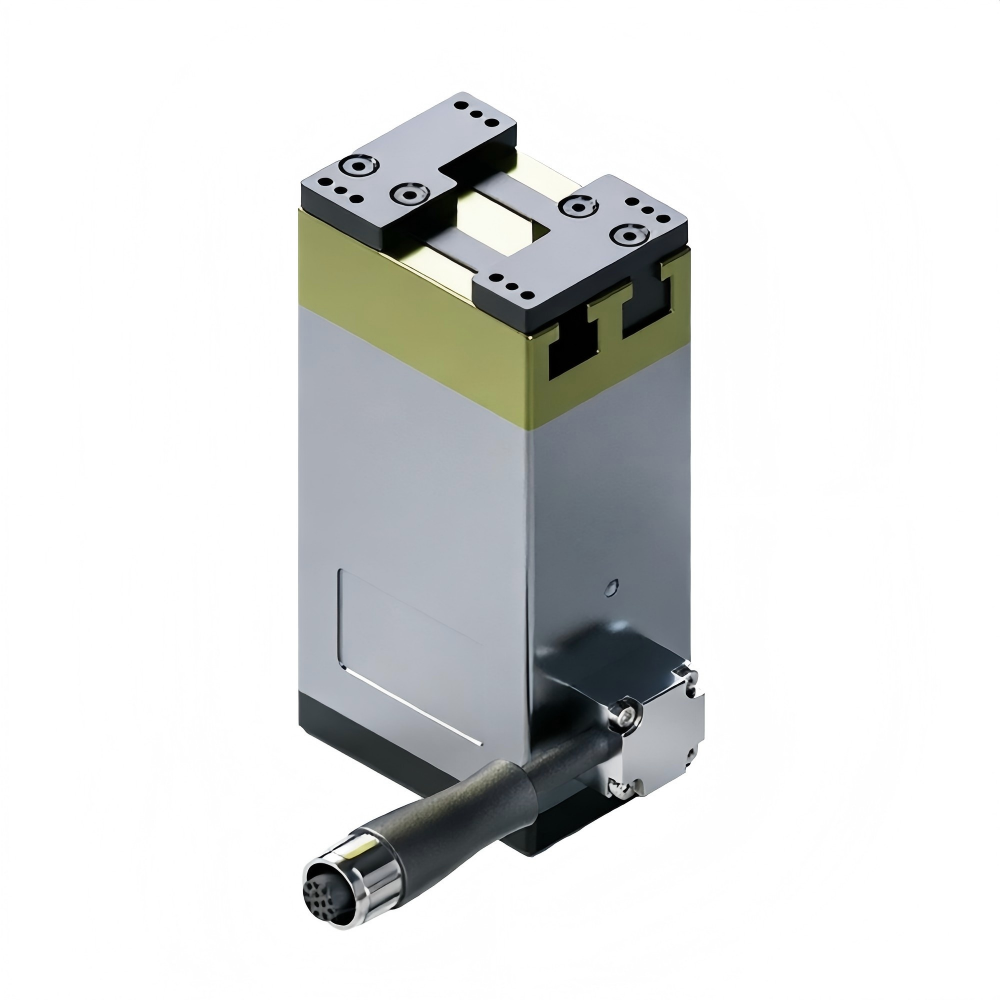
广州扁平长行程电动夹爪选型要看哪些关键指标
在广州选择扁平长行程电动夹爪时,建议重点关注几个指标:有效行程、夹持力、重复精度、通讯接口和防护等级。行程要覆盖工件间距变化范围,并留出适当余量;夹持力要匹配工件重量和表面材质,避免夹伤或掉落;重复精度影响装配一致性,尤其在精密零件抓取中更明显。通讯接口方面,常见的有IO、RS485、EtherCAT等,需要与现有控制器匹配。
我们沃姆联科科技(上海)有限公司以沃姆机器人品牌服务全国客户,在上海设有技术应用中心,在东莞设有运营服务中心,能够较快响应珠三角和广州地区的需求。我们主营电动伺服夹爪、气动夹爪、机器人快换装置、精度浮动补偿模块



